- အိမ်
- ကြှနျုပျတို့အကွောငျး
- ထုတ်ကုန်များ
- အသုံးချမှု
- သတင်း
- ဒေါင်းလုဒ်လုပ်ပါ။
- စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။
- ကြှနျုပျတို့ကိုဆကျသှယျရနျ
Burmese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
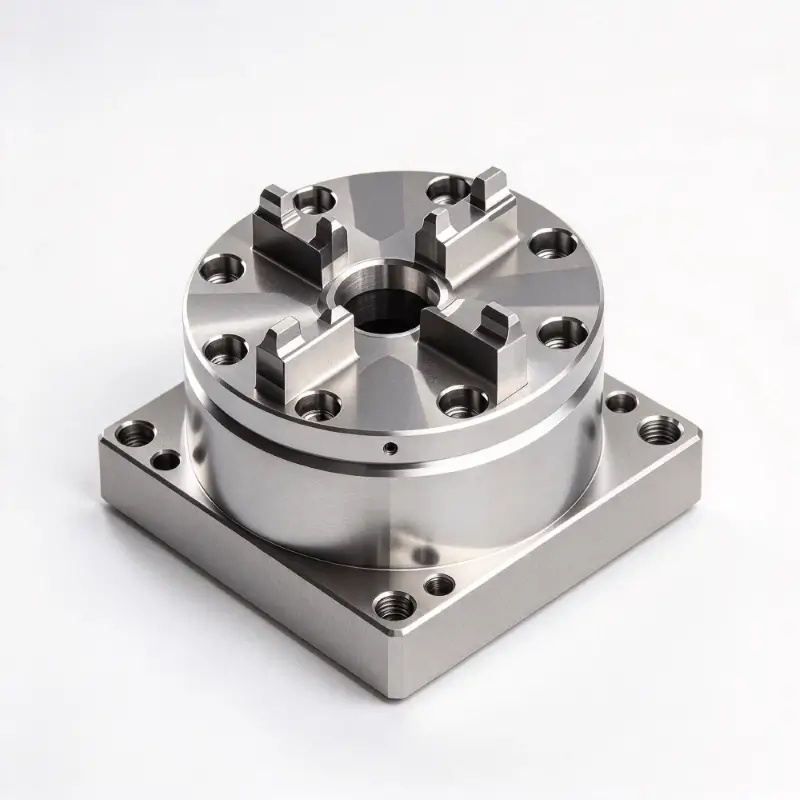
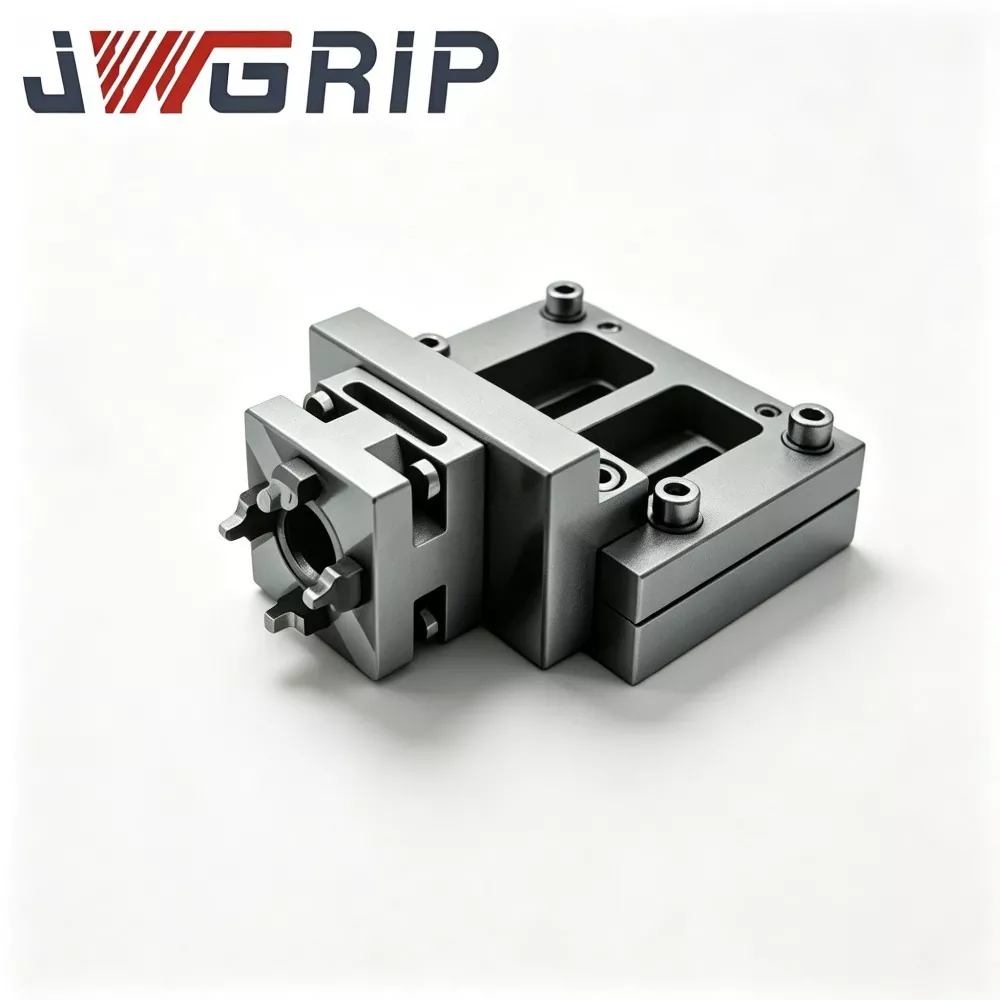
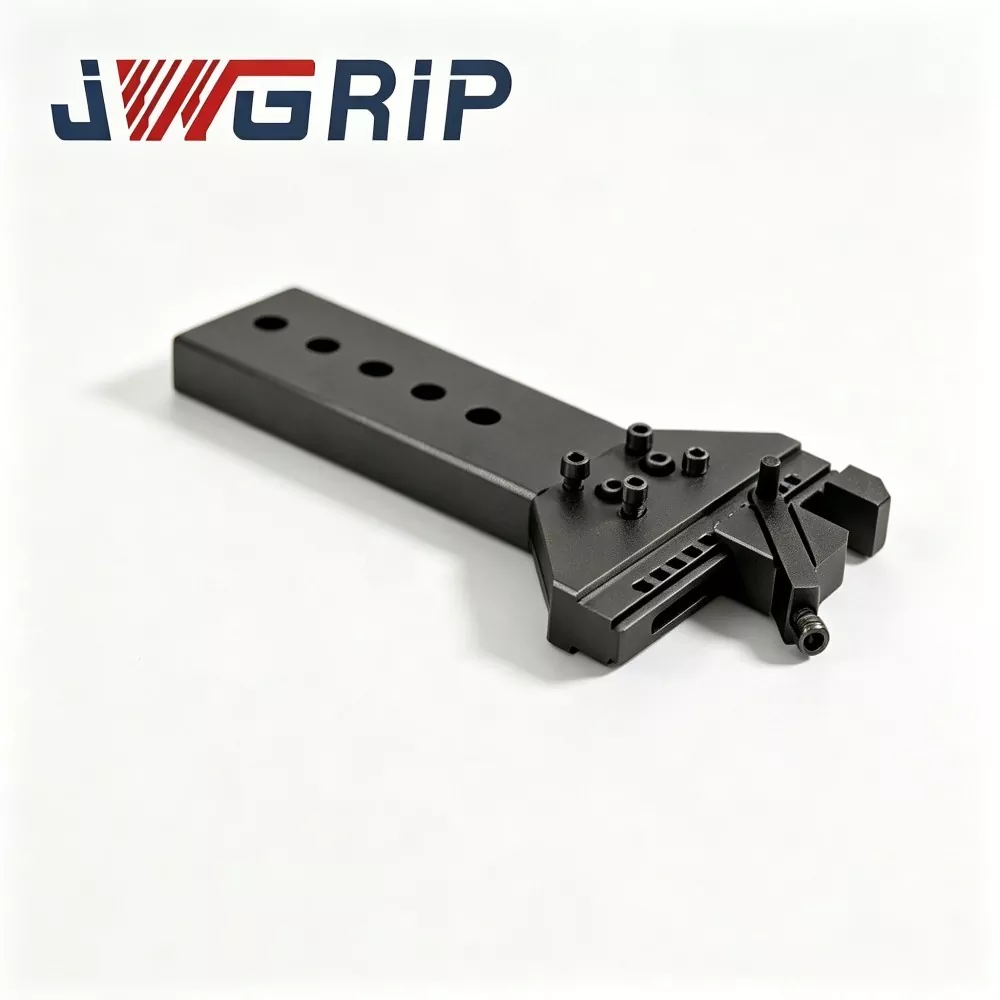

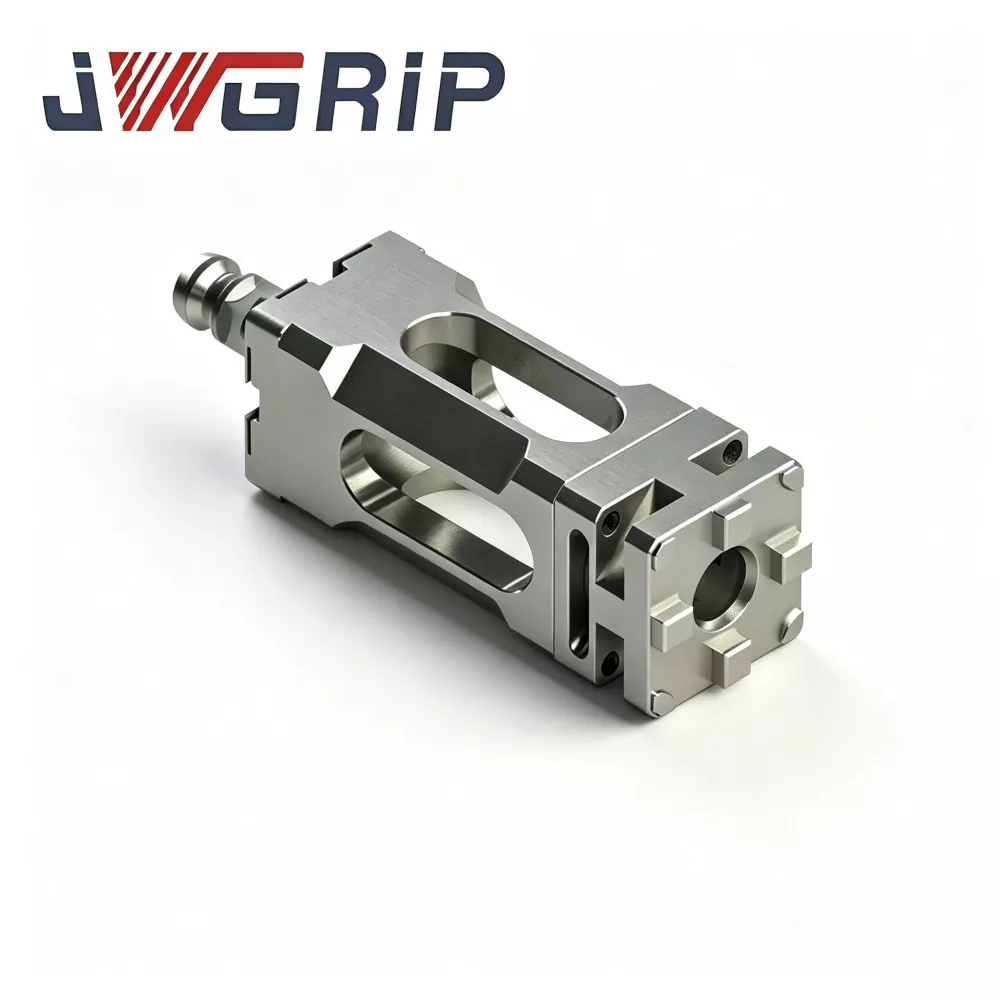
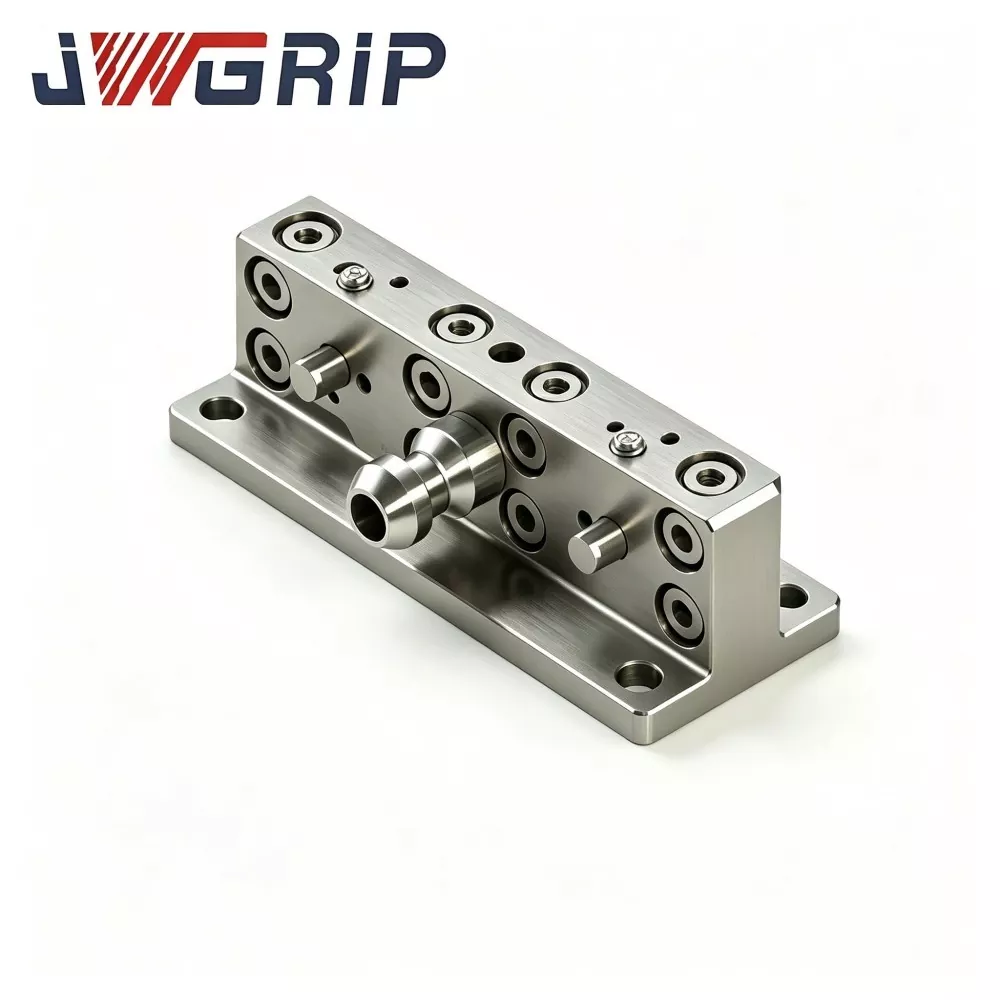
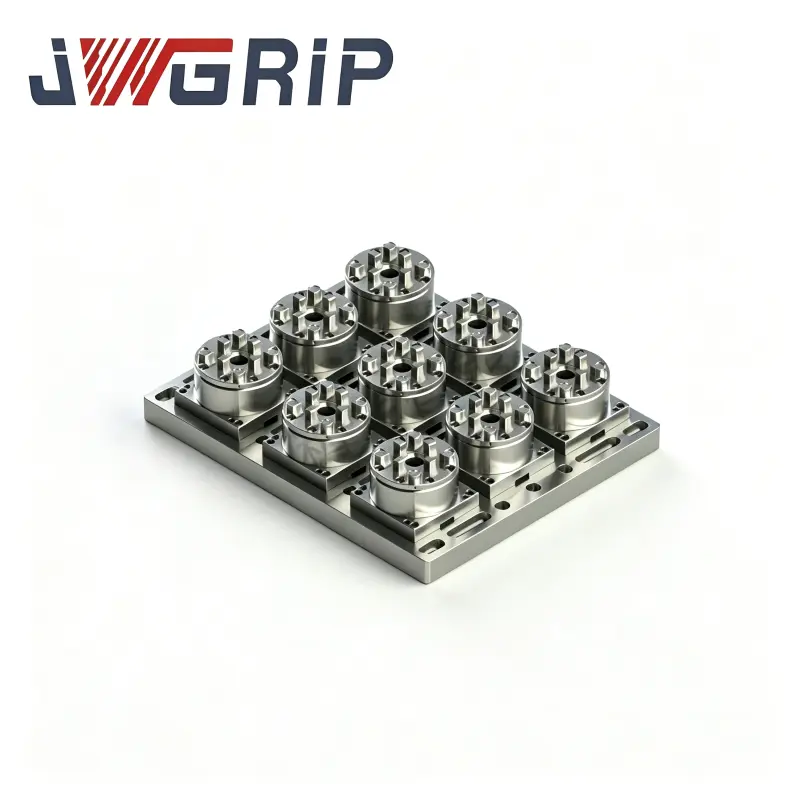
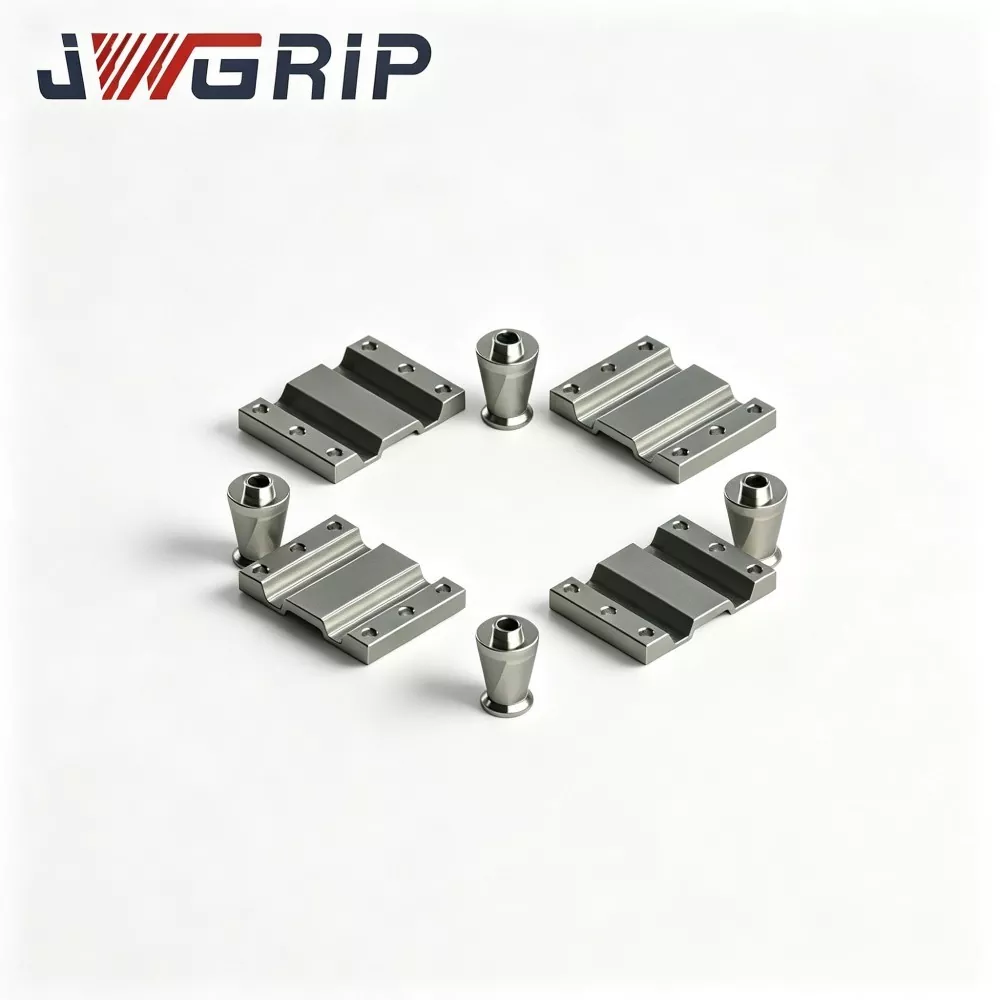
စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် UPC Hinge Linkage Arm
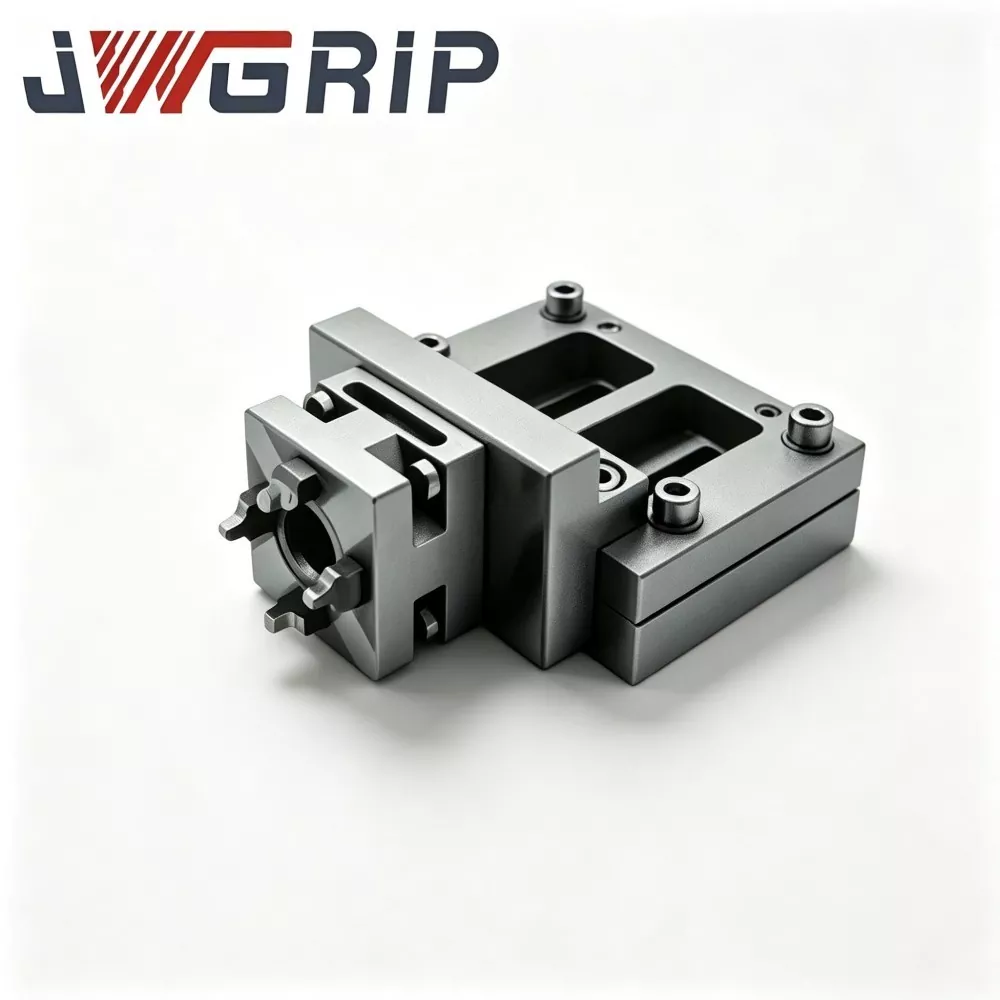
JWGRIP သည် တရုတ်နိုင်ငံရှိ စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် UPC Hinge Linkage Arm ၏ ပရော်ဖက်ရှင်နယ် OEM တင်ပို့သူဖြစ်သည်။ ၎င်းသည် စက်ရုပ်အလိုအလျောက် တပ်ဆင်မှုလဲလှယ်ခြင်းနှင့် မောင်းသူမဲ့ CNC ပြောင်းလွယ်ပြင်လွယ် ထုတ်လုပ်မှုဆဲလ်များအတွက် အထူးဒီဇိုင်းထုတ်ထားသော core structural connecting component တစ်ခုဖြစ်သည်။ စက်ရုပ်အဆုံး effector နှင့် UPC သုညမှတ် Pallet set များကြားတွင် အဓိက တွန်းအား-ဂီယာ ကြားခံအဖြစ် ဆောင်ရွက်ပေးသည်၊ ဤအကောင်းဆုံးသော ပတ္တာချိတ်ဆက်မှုလက်တံသည် စက်ရုပ်ဝင်ရိုးရွေ့လျားမှုမှတစ်ဆင့် သုညမှတ်အကွက်များကို လော့ခ်ချခြင်းနှင့် လော့ခ်ဖွင့်ခြင်းကို သဘောပေါက်စေပြီး အပိုနယူးနစ်နှင့် ဟိုက်ဒရောလစ် အရန်မောင်းနှင်သည့်ကိရိယာများ လိုအပ်မှုကို ဖယ်ရှားပေးပါသည်။
စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် UPC Hinge Linkage Arm သည် စက်ရုပ်ကြိုးတန်းရွေ့လျားမှုကို တည်ငြိမ်ပြီး ယုံကြည်စိတ်ချရသော Pallet ကုပ်ခြင်းနှင့် လော့ခ်ဖွင့်ခြင်းလုပ်ဆောင်ချက်အဖြစ်သို့ ပြောင်းလဲပေးသည့် မြင့်မားသောတိကျသော အကောင်းဆုံးပြင်ဆင်ထားသော ပတ္တာချိတ်စက်ပိုင်းဆိုင်ရာပုံစံကို လက်ခံပါသည်။ စွမ်းအားမြင့်အလွိုင်းဖွဲ့စည်းတည်ဆောက်ပုံဆိုင်ရာသံမဏိဖြင့်ပြုလုပ်ထားသော၊ ထုတ်ကုန်သည် အတွင်းပိုင်းလုပ်ဆောင်ခြင်းဆိုင်ရာဖိစီးမှုကိုဖယ်ရှားပေးပြီး ရေရှည်ဖွဲ့စည်းတည်ဆောက်ပုံဆိုင်ရာတည်ငြိမ်မှုကိုသေချာစေရန် ကြမ်းတမ်းသောစက်ဖြင့်ပြုလုပ်ပြီးနောက် တင်းကျပ်သောဖိအားသက်သာသည့်ကုသမှုကိုခံယူသည်။
ပတ္တာအဆစ် မျက်နှာပြင်များကို တိကျစွာ ကြိတ်ချေခြင်းဖြင့် ချောမွတ်ပြီး စက်ဝိုင်းပုံ ချိတ်ဆက်မှု လှုပ်ရှားမှုနှင့် အလွန်ကောင်းမွန်သော ဝတ်ဆင်မှုကို ခံနိုင်ရည်ရှိစေပါသည်။ Floating လျော်ကြေးပေးသည့်လုပ်ဆောင်ချက်ကို တပ်ဆင်ထားပြီး၊ ချိတ်ဆက်ထားသောလက်မောင်းသည် စက်ရုပ်အထိုင်ချစဉ်အတွင်း သေးငယ်သော ထပ်ခါတလဲလဲ နေရာချထားခြင်းဆိုင်ရာ အမှားအယွင်းများကို စုပ်ယူနိုင်ပြီး သေးငယ်သော ချိန်ညှိမှုသွေဖည်မှုကြောင့် အစိတ်အပိုင်းများ ပိတ်ဆို့ခြင်းနှင့် ဖွဲ့စည်းပုံဆိုင်ရာ ပျက်စီးမှုများကို ထိထိရောက်ရောက် ရှောင်ရှားနိုင်သည်။ အလိုအလျောက် CNC ထုတ်လုပ်မှုဆဲလ်များနှင့် မီးလုံးထုတ်လုပ်သည့် အလုပ်ရုံများတွင် တွင်ကျယ်စွာ အသုံးချခြင်းဖြင့် ၎င်းသည် ရှည်လျားသော စက်ဝန်းမောင်းသူမဲ့ pallet လဲလှယ်ခြင်းလုပ်ငန်းများ၏ တည်ငြိမ်မှုနှင့် အဆက်ပြတ်မှုကို များစွာတိုးတက်စေသည်။
သမားရိုးကျ စက်ရုပ် pallet-change ဖြေရှင်းချက်
1. ဖြေရှင်းချက်အများစုသည် သုညမှတ်သော့ခတ်ခြင်းနှင့် လော့ခ်ဖွင့်ခြင်းကို အပြီးသတ်ရန်အတွက် စက်ရုပ်အနားကွပ်များပေါ်တွင် တပ်ဆင်ထားသော ပြင်ပလေဆလင်ဒါများ သို့မဟုတ် ဟိုက်ဒရောလစ်အက်စစ်စက်များပေါ်တွင် မူတည်သည်။ ၎င်းသည် လက်မောင်း၏အဆုံးအလေးချိန်ကို တိုးစေကာ ဓာတ်ငွေ့ရည် ပိုက်အပြင်အဆင် လိုအပ်ပြီး ယိုစိမ့်မှုနှင့် ချို့ယွင်းမှုအန္တရာယ်များကို များပြားစေသည်။
2. သိပ်သည်းဆမြင့်မားသော အလိုအလျောက်ထုတ်လုပ်သည့်ဆဲလ်များတွင်၊ အလွန်အကျွံ အနားသတ်ပိုက်လိုင်းများသည် စက်ရုပ်ရွေ့လျားမှုလမ်းကြောင်းများကို အနှောင့်အယှက်ပေးပြီး ထိရောက်သောလုပ်ငန်းခွင်နေရာကို ကျုံ့စေသည်။
3. ရိုးရှင်းသော တောင့်တင်းသောလက်များ ချိတ်ဆက်ထားသော လက်များသည် စက်ရုပ်အထိုင်အတွင်း သေးငယ်သောအနေအထား အော့ဖ်ဆက်များအတွက် လျော်ကြေးမပေးနိုင်ပါ။ သေးငယ်သော နေရာချထားမှု လွဲမှားခြင်းသည် ပုံမှန်မဟုတ်သော ဖိစီးမှု၊ စက်ညမ်းညမ်းမှုနှင့် သုညမှတ်အလွှာသော့ခတ်သည့် အဆောက်အဦများတွင်ပင် ပုံမှန်မဟုတ်သော ဖိစီးမှုကို ဖြစ်ပေါ်စေပြီး မီးလုံးများထုတ်လုပ်ရန်အတွက် စက်ရပ်သွားသည့်အချိန်ကို တိုးမြင့်စေသည်။
Core ဒီဇိုင်းအားသာချက်များ
· ပြင်းထန်သောအလွိုင်းဖွဲ့စည်းတည်ဆောက်ပုံဆိုင်ရာသံမဏိဖြင့်ပြုလုပ်ထားပြီး ဖြတ်တောက်ခံရသောအတွင်းစိတ်ဖိစီးမှုကိုဖယ်ရှားရန်အတွက် ကြမ်းတမ်းသောစက်ဖြင့်ပြုလုပ်ပြီးနောက် ကြမ်းတမ်းသောစက်ဖြင့်ပြုလုပ်ထားသော၊
· ချောမွေ့သော စက်ဝိုင်းပုံချိတ်ဆက်မှုရွေ့လျားမှုနှင့် အောက်ပိုင်းအစိတ်အပိုင်းများ ဝတ်ဆင်ခြင်းတို့ကို အာမခံရန်အတွက် ပတ္တာအဆစ်မျက်နှာပြင်များကို တိကျစွာ ကြိတ်ချေပေးသည်။
· Built-in linkage floating function သည် docking လုပ်စဉ် စက်ရုပ်တွင် ထပ်ခါတလဲလဲ နေရာယူခြင်း သည်းခံနိုင်မှုကြောင့် ဖြစ်ပေါ်လာသော သေးငယ်သော ချိန်ညှိမှုအမှားများကို စုပ်ယူသည်
· Pallet လော့ခ်လော့ခ်ဖွင့်ခြင်းလုပ်ဆောင်ချက်များကို စက်ရုပ်ဝင်ရိုးလှုပ်ရှားမှုဖြင့် အပြည့်အဝမောင်းနှင်ထားပြီး fluid-power auxiliary hardware များကို ဖယ်ရှားပေးသည်
· Standard UPC-series သုညအမှတ် ကွက်လပ်များနှင့် တိုက်ရိုက် တွဲဖက်သုံးနိုင်သည်။
အလိုအလျောက်ဆဲလ်ပေါင်းစည်းခြင်းအများအပြားမှ တုံ့ပြန်ချက်သည် ဤချိတ်ဆက်မှုလက်တံသည် စက်ရုပ်လက်မောင်းအဆုံးတပ်ဆင်မှုများကို ချောမွေ့စေပြီး အရံအရန်အကူအစိတ်အပိုင်းများအရေအတွက်ကို ဖြတ်တောက်ကာ တာရှည်လည်ပတ်မှုမရှိဘဲ စက်ဝိုင်းအတွင်း အလိုအလျောက်လဲလှယ်ခြင်းဆိုင်ရာ ယုံကြည်စိတ်ချရမှုကို အားကောင်းစေကြောင်း သက်သေပြပါသည်။
လျှောက်လွှာတန်ဖိုး
စက်ရုပ် အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် JWGRIP UPC Hinge Linkage Arm စက်ရုပ်အဆုံးသတ်အကျိုးသက်ရောက်မှု စီမံဆောင်ရွက်မှု အစိတ်အပိုင်းတစ်ခုအနေဖြင့် စက်ရုပ်အမြန်ပြောင်းခြင်း Tool Changer အတွက် UPC-Standard စက်ရုပ်အမြန်ပြောင်းလဲမှုကိရိယာတန်ဆာပလာများနှင့် တွဲလုပ်ရန် ရည်ရွယ်ချက်ဖြင့် တည်ဆောက်ထားသည်။ ၎င်းသည် ကိရိယာမဂ္ဂဇင်းများနှင့် စက်ရုပ်အဆုံးအကျိုးသက်ရောက်မှုကြားရှိ လွှဲပြောင်းအကူးအပြောင်းနှင့် ကိုယ်ဟန်အနေအထား ကောင်းမွန်စွာညှိခြင်း လျော်ကြေးပေးခြင်းဆိုင်ရာ စိန်ခေါ်မှုများကို ဖြေရှင်းပေးသည်။
စက်ရုပ်၏ အလိုအလျောက် ကိရိယာ ပြောင်းလဲမှု သံသရာများအတွင်း၊ နေရာချထားခြင်း သွေဖည်မှုများမှာ ရှောင်လွှဲ၍မရလုနီးပါး ဖြစ်ကြပြီး စက်ရုပ်ပူးတွဲနေရာချထားခြင်းကို သည်းခံနိုင်မှု၊ ကိရိယာ-မဂ္ဂဇင်း တပ်ဆင်မှု အော့ဖ်ဆက်နှင့် မိမိကိုယ်ကို အလေးချိန်အောက်တွင် တပ်ဆင်မှု ကွဲလွဲမှုတို့ကြောင့် ဖြစ်ပေါ်လာသည်။ တင်းကျပ်သော ပုံသေချိတ်ဆက်မှုတည်ဆောက်ပုံများသည် အထိုင်အပေါ်တွင် ပြင်းထန်သောအကျိုးသက်ရောက်မှုများကို ဖြစ်ပေါ်စေမည်ဖြစ်သည်။
အသေးအမွှားအကျိုးဆက်- ပင်အပွန်းပဲ့ခြင်းနှင့် အထိုင်အထမြောက်ခြင်းကို အမြန်ပြောင်းထားသောပန်းကန်
ပြင်းထန်သောအကျိုးဆက်- စက်ရုပ်လျှော့ချရေးပျက်စီးမှု၊ အမြန်ပြောင်းလဲမှုအတွင်း လော့ခ်ချသည့် အစိတ်အပိုင်းများ ပျက်စီးခြင်း၊ အမြန်ပြောင်းလဲခြင်းစနစ်တစ်ခုလုံးအတွက် ဝန်ဆောင်မှုသက်တမ်းတိုစေသည်
သမားရိုးကျ တင်းကျပ်သော ချိတ်ဆက်မှုများတွင် ထောင့်ချိုးရေပေါ် လျော်ကြေးပေးနိုင်စွမ်း သုညပါရှိပြီး တပ်ဆင်မှု တိကျမှုတွင် အလွန်တင်းကျပ်သော လိုအပ်ချက်များကို ထည့်သွင်းထားသည်။ သေးငယ်သော တပ်ဆင်မှု မှားယွင်းခြင်းသည်ပင် ပရောဂျက် ဖြန့်ကျက်စဉ်အတွင်း စက်ပိုင်းဆိုင်ရာ ပိတ်ဆို့ခြင်း နှင့် ဆိုက်ဆိုက်တွင် အထိုင်ချခြင်း ချို့ယွင်းခြင်းတို့ကို ဖြစ်စေသည်။
JWGRIP ပတ္တာချိတ်ဆက်မှုလက်တံသည် အထူးပတ္တာလွှဲချိတ်ဆက်မှုဗိသုကာကိုအသုံးပြုသည်။ မြင့်မားသော အလုံးစုံဖွဲ့စည်းတည်ဆောက်ပုံ တောင့်တင်းမှုကို ထိန်းသိမ်းထားစဉ်၊ ၎င်းသည် ချိန်ညှိနိုင်သော ရေပေါ်လျော်ကြေးငွေကို ပေးဆောင်သည်-
docking လုပ်နေစဉ်အတွင်း အနေအထားသွေဖည်မှုနှင့် ကြားခံစက်ပိုင်းဆိုင်ရာ သက်ရောက်မှုအား နှိမ်နှင်းခြင်း။
စက်ရုပ်များနှင့် အမြန်ပြောင်းလဲမှုတူးလ်ပြောင်းလဲသူများအတွက် တိကျသောလိုအပ်ချက်များကို ဖြေလျှော့ပါ။
အလိုအလျောက်လိုက်လျောညီထွေဖြစ်စေမည့် ကိရိယာကို အထိုင်ချချိန်ညှိမှုနှင့် စက်ရုပ်ဖမ်းဆုပ်ခြင်းနှင့် လွှတ်ခြင်းလှုပ်ရှားမှုများကို ချောမွေ့စွာသဘောပေါက်ပါ။
စက်ရုပ်အဆုံးဝန်ကန့်သတ်ချက်များကို ဖြည့်ဆည်းပေးရန်အတွက် ပေါ့ပါးသောသတ်မှတ်ချက်နှင့် စက်ပိုင်းဆိုင်ရာအား ချိန်ခွင်လျှာညှိပါ။
စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် UPC Hinge Linkage Arm ကို tool-magazine အကူးအပြောင်း၊ ကိရိယာပေါင်းစုံ rotary switching နှင့် အလိုအလျောက် pallet pick-and-place အလုပ်များအတွက် တွင်ကျယ်စွာ အသုံးပြုပါသည်။ ၎င်းသည် ဆိုက်ပေါ်ရှိ အမှားရှာပြင်ခြင်းလုပ်ငန်းကို လျှော့ချပေးပြီး စက်ရုပ်အမြန်ပြောင်းလဲခြင်း လုပ်ငန်းအသွားအလာများ၏ တည်ငြိမ်မှုနှင့် ဝန်ဆောင်မှုသက်တမ်းကို မြှင့်တင်ပေးပါသည်။ ၎င်းသည် JWGRIP UPC နှင့်လိုက်လျောညီထွေရှိသော စက်ရုပ်အမြန်ပြောင်းလဲခြင်းအလုပ်ရုံများတည်ဆောက်ရန်အတွက် အရေးပါသောစက်ပိုင်းဆိုင်ရာချိတ်ဆက်ဆက်စပ်ပစ္စည်းတစ်ခုအဖြစ်ဆောင်ရွက်ပါသည်။
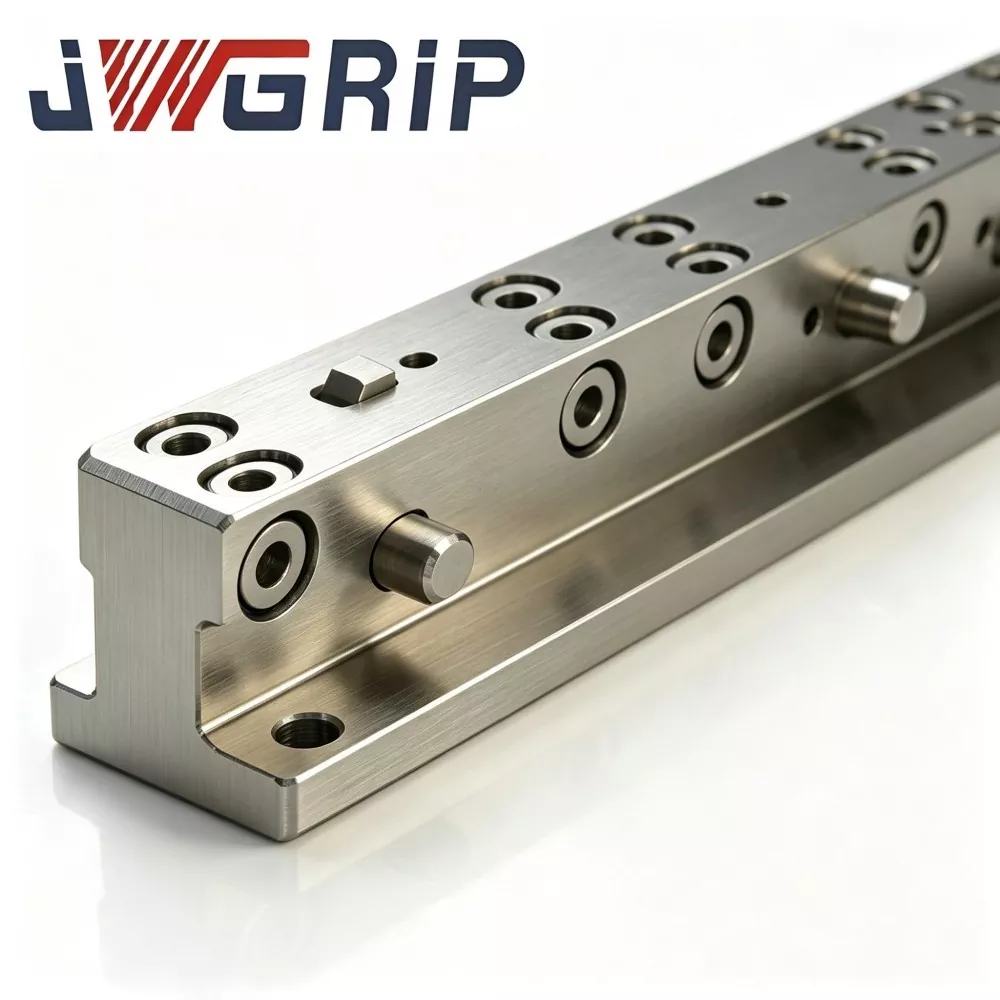
Internal Structural Layout ၊
JWGRIP UPC Hinge Linkage Arm ကို ပင်မချိတ်ဆက်မှုကိုယ်ထည်၊ ပတ္တာနှစ်ချောင်းလှည့်အဆစ်များ၊ UPC စံနှုန်းအမြန်ပြောင်းလဲထားသော အထိုင်အနားကွပ်၊ တပ်ဆင်ခြင်းအခြေခံ၊ ကန့်သတ်ရပ်တန့်ဖွဲ့စည်းပုံများအပြင် ချောဆီတံဆိပ်ခတ်ထားသော စည်းဝေးပွဲများ။
ပင်မချိတ်ဆက်ကိုယ်ထည်- တိကျ-စက်ဖြင့် စွမ်းအားမြင့် အာကာသယာဉ်တန်း- အလူမီနီယမ်သတ္တုစပ်
Hinge rotary shafts- စွမ်းအားမြင့် အလွိုင်းစတီးလ်များကို quenching & tempering heat treatment ဖြင့် လုပ်ဆောင်သည်
လည်ပတ်နေသောရိုးတံတစ်ခုစီတွင် ဝတ်ဆင်မှုခံနိုင်ရည်ရှိသော bushing နှင့် ဖုန်ဒဏ်ခံနိုင်သော အလုံပိတ်ဖွဲ့စည်းပုံ၊ အအေးခံဖြတ်တောက်မှု၊ အလုပ်ရုံဖုန်မှုန့်များနှင့် သတ္တုပြားများကို rotary friction အတွဲများအတွင်းသို့ ပိတ်ဆို့ခြင်းမှ တပ်ဆင်ထားပါသည်။
အင်တာဖေ့စ်တစ်ခုသည် စက်ရုပ်အမြန်ပြောင်းလဲခြင်း tool changer flange သို့ချိတ်ဆက်သည်။ ဆန့်ကျင်ဘက်အစွန်းသည် tool-magazine-side fixture သို့မဟုတ် tool adapter နှင့်ချိတ်ဆက်သည်။
အလုပ်ယန္တရား
1. စက်ရုပ်သည် ကိရိယာပြောင်းလဲခြင်းလှုပ်ရှားမှုကို လုပ်ဆောင်သောအခါ၊ စက်ရုပ်အဆုံးအကျိုးသက်ရောက်မှုစနစ်သည် ချိတ်ဆက်မှုလက်တံတစ်ခုလုံးကို မောင်းနှင်သည်။
2. လျင်မြန်စွာပြောင်းလဲသော docking အဆင့်တွင်၊ ပတ္တာအဆစ်များသည် နေရာချထားမှုအမှားနှင့် တပ်ဆင်မှုမှားယွင်းမှုကို တန်ပြန်ရန် ကြိုတင်သတ်မှတ်ထားသော angular နယ်ပယ်အတွင်း လွှဲလွင့်ခြင်းကို ခွင့်ပြုသည်။ ရေပေါ်လျော်ကြေးငွေသည် docking alignment တွင်သာ အသက်ဝင်ပါသည်။
3. ပြောင်းလဲမှုအမြန်သော့ခတ်ခြင်းပြီးသည်နှင့်တစ်ပြိုင်နက်၊ ကန့်သတ်ဖွဲ့စည်းပုံတွင် ပါဝင်နေပြီး ပတ္တာအဆစ်များကို သော့ခတ်ပါ။ ချိတ်ဆက်ထားသော လက်တံသည် လွှဲရွေ့လျားမှုအားလုံးကို ပိတ်ထားပြီး တောင့်တင်းသောအခြေနေသို့ ပြောင်းလဲသွားကာ၊ နောက်ဆက်တွဲ စက်ယန္တရားလုပ်ထုံးလုပ်နည်းတစ်လျှောက် တည်ငြိမ်သောကိရိယာ၏အနေအထားကို သေချာစေသည်။
Core Competitive Strengths များ
1. ±3° ရေပေါ်ပတ္တာကို လျော်ကြေးပေးသည့်ဒီဇိုင်း စက်ရုပ်နေရာချထားမှုသွေဖည်မှုကို စုပ်ယူပေးပြီး တပ်ဆင်မှုမှားယွင်းခြင်း၊ ချိတ်တွယ်ခြင်းအား ကြားခံဆောင်ရွက်ပေးသည်။ အမြန်ပြောင်းလဲထားသော ပန်းကန်ပြားများနှင့် စက်ရုပ်အလျော့အတင်းများအတွက် ပြင်းထန်သော တိုက်မိပျက်စီးမှုကို ကာကွယ်ပေးပြီး ဆိုက်တွင်းတပ်ဆင်မှု တိကျမှုစံနှုန်းများကို သက်သာစေသည်။
2. ပေါ့ပါးသော်လည်း စွမ်းအားမြင့် ဟိုက်ဘရစ်ပစ္စည်း ပေါင်းစပ်ဖွဲ့စည်းမှု Aerospace-grade high-strength aluminium alloy လင့်ခ်ချိတ်ကိုယ်ထည်အတွက် စက်ရုပ်အဆုံးဝန်ဝန်ကို လျှော့ချပေးသည်။ အပူပေးထားသော အလွိုင်းစတီးပတ္တာရိုးတံများသည် ပေါ့ပါးသောအလေးချိန်နှင့် ဖွဲ့စည်းတည်ဆောက်ပုံအားကိုးနိုင်မှုကြား အကောင်းဆုံးချိန်ခွင်လျှာကို သိသိသာသာ ခံနိုင်ရည်ရှိပြီး ခံနိုင်ရည်ရှိသော ခံနိုင်ရည်အား ပေးစွမ်းပါသည်။
3. ကိုယ်တိုင်ပါဝင်လုပ်ဆောင်နိုင်သော ကန့်သတ်မှုရပ်တန့်သည့်ယန္တရား Swing ၏လွတ်လပ်မှုဒီဂရီသည် အထိုင်နှင့် လော့ခ်ချခြင်းပြီးစီးပြီးနောက် အလိုအလျောက်လော့ခ်ချသည်။ စက်ယန္တရားအခြေအနေတွင် တောင့်တင်းမှုကို အပြည့်အဝထိန်းသိမ်းထားပြီး ကိရိယာတုန်ခါမှုကို ဖယ်ရှားပေးသည်။ ၎င်းသည် docking-phase floating လျော်ကြေးငွေနှင့် processing-phase အဆင့်မြင့်မားသော rigidity ကို ယူနစ်တစ်ခုတွင် ပေါင်းစပ်ထားသည်။
4. ဖုန်အလုံပိတ် လှည့်-ရိုးတံ တပ်ဆင်မှု သတ္တုပြားများကို ခွဲထုတ်ခြင်း၊ အရည်နှင့် စက်ရုံမှ ဖုန်မှုန့်များကို ခွဲထုတ်သည်။ ပတ္တာ rotary pair ပိတ်ဆို့ခြင်းနှင့်အရှိန်မြှင့်ပွန်းပဲ့ခြင်းကိုရှောင်ကြဉ်ပါ။ ကြမ်းတမ်းသော အလုပ်ရုံ စက်ပိုင်းဆိုင်ရာ ပတ်ဝန်းကျင်များနှင့် ကိုက်ညီပြီး ချိတ်ဆက်ထားသော လက်မောင်းဝန်ဆောင်မှု သက်တမ်းကို တိုးပေးသည်။
5. Standard UPC-spec flange docking interface JWGRIP UPC စက်ရုပ် အမြန်ပြောင်းလဲမှု tool changers များနှင့် ချောမွေ့စွာ ချိတ်ဆက်ပေးပါသည်။ ရိုးရှင်းသော တပ်ဆင်ခြင်းနှင့် အစားထိုးခြင်း၊ စျေးကွက်တွင် ခေတ်ရေစီးကြောင်း စက်ရုပ်အဆုံး အမြန်ပြောင်းလဲခြင်း ဖြေရှင်းချက်များနှင့် ကိုက်ညီမှုရှိသည်။
6. ပြောင်းလွယ်ပြင်လွယ် OEM စံမဟုတ်သော စိတ်ကြိုက်ပြင်ဆင်ခြင်းဝန်ဆောင်မှု လက်တံအရှည်၊ လွှဲလျော်ကြေးထောင့်၊ အနားကွပ်တပ်ဆင်ခြင်းအပေါက်အပြင်အဆင်နှင့် အဆင့်သတ်မှတ်ထားသော ဝန်ပမာဏအားလုံးကို ချိန်ညှိနိုင်ပါသည်။ စိတ်ကြိုက်ဖြေရှင်းချက်များသည် မတူညီသောစက်ရုပ်မော်ဒယ်များနှင့် မတူညီသောကိရိယာ-မဂ္ဂဇင်း အပြင်အဆင်လိုအပ်ချက်များကို ပံ့ပိုးပေးပါသည်။
လျှောက်လွှာအခြေအနေများ
1. FMS လိုက်လျောညီထွေရှိသော အလိုအလျောက်စနစ်ဆိုင်ရာ အလုပ်ရုံများ စက်ရုပ်များသည် တပ်ဆင်မှုများနှင့် ပက်လက်အများအပြားအတွက် အလိုအလျောက် rotary ခလုတ်ကို အကောင်အထည်ဖော်သည်။ JWGRIP UPC အမြန်ပြောင်းလဲမှု tool changers များနှင့် ကိုက်ညီပြီး၊ ၎င်းသည် tool-magazine installation offset မှ ဖန်တီးထားသော docking alignment အခက်အခဲများကို ကျော်လွှားသည်။
2. CNC စက်ရုပ်သည် ဆဲလ်များတင်ခြင်းနှင့် ဖယ်ရှားခြင်း စက်ရုပ်များသည် စက်တွင်းရှိ ပက်လက်လွှဲပြောင်းခြင်းအတွက် စားပွဲတင်ခုံများကို ကိုင်တွယ်သည်။ ပတ္တာချိတ်ဆက်ထားသော လက်မောင်းသည် အထိုင်သက်ရောက်မှုကို စုပ်ယူနိုင်ပြီး ထုတ်လုပ်မှု ပြောင်းလဲခြင်းဆိုင်ရာ လုပ်ဆောင်ချက်များအတွက် အဆက်ပြတ်မှုနှင့် တည်ငြိမ်မှုကို တိုးတက်စေသည်။
3. စက်ရုပ်ကိရိယာ မဂ္ဂဇင်း ကြားခံအကူးအပြောင်း ဘူတာများ စက်ရုပ်များသည် ကိရိယာပေါင်းစုံ မဂ္ဂဇင်းများမှ မတူကွဲပြားသော ကိရိယာများကို ထပ်ခါတလဲလဲ ရယူပါသည်။ tool-magazine installation error ကို သည်းခံပြီး docking failure frequency ကို ဖြတ်တောက်သည်။
4. မှိုနှင့် ပစ္စည်များ အလိုအလျောက်ပြောင်းသည့် ထုတ်လုပ်မှုလိုင်းများ မှိုများ၊ မှိုထည့်သွင်းမှုများနှင့် ဂျစ်များ အတွက် အလိုအလျောက် လဲလှယ်မှုကို အကောင်အထည်ဖော်ပါ။ ဆိုက်တွင်း အမှားရှာလုပ်အားကို လျှော့ချပြီး workstation commissioning cycle ကို တိုစေပါသည်။
5. ပုံမှန်မဟုတ်သော အလိုအလျောက်စနစ်သုံး စက်ကိရိယာများအတွက် ပြန်လည်အမြတ်ထုတ်ခြင်း လက်ရှိစက်ရုပ်အဆုံးသတ်စနစ်အတွက် ရေပေါ်လိုက်ဖက်မှုရှိသော လုပ်ဆောင်ချက်ကို ထည့်ပါ။ အမြန်ပြောင်းလဲမှု တပ်ဆင်မှုအစုံတစ်ခုလုံးကို အစားထိုးရန် မလိုအပ်ပါ။
တပ်ဆင်ခြင်း အဆင့်များ
1. တပ်ဆင်ခြင်းမပြုမီ၊ UPC အမြန်ပြောင်းလဲမှုအနားကွပ်နှင့် ချိတ်ဆက်မှု-လက်မောင်း ချိတ်ထားသည့်အနားကွပ်၏ အဆက်အသွယ်မျက်နှာပြင်များကို သန့်ရှင်းပါ။ ချစ်ပ်ပြားများနှင့် ဆီညစ်ညမ်းမှုများကို ဖယ်ရှားရှင်းလင်းကာ လိုက်ဖက်ညီသော မျက်နှာပြင်ကို ရရှိစေပါသည်။ တိမ်းစောင်းတပ်ဆင်ခြင်းကြောင့် ဖြစ်ပေါ်လာသော ပတ္တာအဆစ်အပိုဖိအားကို တားဆီးပါ။
2. သတ်မှတ်ထားသော torque တန်ဖိုးအတိုင်း အနားကွပ်ချိတ်ဆက်မှု bolts များကို တင်းကျပ်စွာ ကြပ်ပါ။ ချိတ်ဆက်-လက်မောင်းပုံသဏ္ဍာန်နှင့် ပတ္တာပိတ်ခြင်းတို့ကို ရှောင်ရှားရန် အရှိန်လွန်ဆွဲအားကို တားမြစ်ရမည်။
3. တပ်ဆင်မှုတင်ပြီးနောက်၊ ပတ္တာလှုပ်ရှားမှုကို ကပ်ခြင်းမရှိဘဲ ချောမွေ့စွာလည်ပတ်ကြောင်း စစ်ဆေးရန် လက်ဖြင့် လွှဲထားသော ချိတ်ဆက်မှုလက်တံ။ ကန့်သတ်-ရပ်တန့်ဖွဲ့စည်းပုံများသည် ပုံမှန်အတိုင်းလည်ပတ်နေကြောင်း အတည်ပြုပါ။
4. စက်ရုပ် အမှားရှာခြင်းအတွက် ပြီးပြည့်စုံသော သင်ကြားမှု။ သင့်လျော်သော docking approach speed ကို သတ်မှတ်ပါ။ ပတ္တာလျော်ကြေးထောင့် ကျော်လွန်ခြင်းနှင့် ယန္တရား ဝန်ပိုခြင်းအန္တရာယ်ကို ရှောင်ရှားရန် မြန်နှုန်းမြင့် ပြင်းထန်သော အထိုင်ချခြင်းကို တားမြစ်ပါ။
5. အမြန်ပြောင်းလဲခြင်း လော့ခ်ချခြင်းလုပ်ငန်းစဉ် ပြီးမြောက်ပြီးနောက်၊ ကန့်သတ်ရပ်တန့်ရေးယန္တရားသည် ချိတ်ဆက်မှု-လက်မောင်းလွှဲလွတ်လပ်ခွင့်ကို သော့ခတ်ထားပြီး ကိရိယာယိမ်းယိုင်မှုမရှိသည်ကို စစ်ဆေးအတည်ပြုပါ၊ ထို့နောက် သင်သည် အလုပ် သို့မဟုတ် စက်ပစ္စည်းလုပ်ငန်းတာဝန်များကို စတင်လုပ်ဆောင်နိုင်ပါသည်။
6. ပုံမှန်ပြုပြင်ထိန်းသိမ်းမှုလုပ်ဆောင်ပါ- ပတ္တာရိုးအသွားအလာများကို အချိန်ဇယားအတိုင်း ချောဆီပေးပါ။ ရှပ်အလုံပိတ် အစိတ်အပိုင်းများအနီးရှိ ချစ်ပ်ပြားများ တည်ဆောက်ခြင်းကို ရှင်းလင်းပါ။ ပတ္တာလွှဲလုပ်ဆောင်ချက် နှေးကွေးသွားသောအခါ ဘုရှ်၏ ဝတ်ဆင်မှုအခြေအနေကို စစ်ဆေးပါ။
7. လော့ခ်ချခြင်းကို အမြန်ပြောင်းလဲခြင်း အပြီးသတ်ခြင်းမပြုမီ ဖြတ်တောက်ခြင်း သို့မဟုတ် လေးလံသောလုပ်ဆောင်ခြင်းများကို ဘယ်သောအခါမှ မလုပ်ဆောင်ပါနှင့်။ ပတ္တာအဆစ်များကို lateral torque load မှကာကွယ်ပြီး linkage-arm အမြဲတမ်းပျက်စီးမှုကိုကာကွယ်ပါ။
Fault Diagnosis & Resolution လမ်းညွှန်
1. ချွတ်ယွင်းမှုဖြစ်စဉ်- စက်ရုပ်အမြန်ပြောင်းလဲနေစဉ်အတွင်း မကြာခဏ အထိုင်ကျခြင်းနှင့် စက်ပိုင်းဆိုင်ရာ ချို့ယွင်းခြင်း
ဖြစ်နိုင်သော အကြောင်းရင်းများ- မလုံလောက်သော ပတ္တာလွှဲလျော်ကြေးအကွာအဝေး၊ အလွန်အကျွံ စက်ရုပ် သင်ကြားရေးလမ်းကြောင်း သွေဖည်ခြင်း၊ ကွဲလွဲနေသောအနားကွပ်တပ်ဆင်ခြင်း; သတ္တုပြားများကို ပတ္တာခုံများအတွင်း ကပ်ထားသည်။
တန်ပြန်အစီအမံများ- ပုံမှန်ပတ္တာလွှဲခြင်းစွမ်းဆောင်ရည်ကို သက်သေပြပါ။ စက်ရုပ်လှုပ်ရှားမှုလမ်းကြောင်းကို အကောင်းဆုံးဖြစ်အောင်၊ အနားကွပ်မျဉ်းပြိုင်များကို ပြန်လည်ချိန်ညှိခြင်း၊ ရှပ်အလုံပိတ်ဇုန်တဝိုက်ရှိ ချပ်စ်အညစ်အကြေးများကို သန့်ရှင်းပါ။
2. မှားယွင်းမှုဖြစ်စဉ်- လော့ခ်ချပြီးနောက် ကိရိယာ တုန်ခါမှု ဖြစ်ပေါ်သည်။
ဖြစ်နိုင်သော အကြောင်းရင်းများ- ကန့်သတ်ရပ်တန့်ရေး ယန္တရား မပြည့်စုံသော ထိတွေ့ဆက်ဆံမှု၊ UPC အမြန်ပြောင်းလဲခြင်း tool changer သည် အပြည့်အဝ လော့ခ်မချပါ။ flange mounting bolts တွေ ချောင်နေတယ်။
တန်ပြန်ဆောင်ရွက်မှုများ- ရပ်တန့်ဖွဲ့စည်းပုံ၏ အပြည့်အဝပါဝင်ပတ်သက်မှုကို စစ်ဆေးပါ။ UPC အမြန်ပြောင်းလဲသောသော့ခတ်မှုအခြေအနေကို နှစ်ချက်စစ်ဆေးပါ။ re-torque flange connection bolts များ
3. ပြတ်တောက်မှုဖြစ်စဉ်- ပတ္တာအဆစ်လွှဲသည် တောင့်တင်းခြင်း သို့မဟုတ် လုံးဝပိတ်နေသည်။
ဖြစ်နိုင်သော အကြောင်းရင်းများ- ချစ်ပ်များနှင့် ဖြတ်တောက်ထားသော coolant များသည် ပတ္တာပေါက်များကို ထိုးဖောက်ဝင်ရောက်ခြင်း၊ bushing အစိတ်အပိုင်းဝတ်ဆင်; rotating shaft ပုံပျက်ခြင်း။
တန်ပြန်ဆောင်ရွက်မှုများ- အတွင်းပတ္တာအတွင်းရှိ ညစ်ညမ်းပစ္စည်းများကို ခွဲထုတ်ပြီး ဖယ်ရှားရှင်းလင်းပါ။ ဟောင်းနွမ်းနေသော ချုံများကို အစားထိုးပါ။ ရှပ်ပုံသဏ္ဍာန်ပေါ်လာပါက ချိတ်ဆက်မှုလက်တံကို အစားထိုးပါ။
4. မှားယွင်းမှုဖြစ်စဉ်- ချိတ်ဆက်-လက်မောင်းပုံပျက်ခြင်း သို့မဟုတ် အက်ကွဲပျက်စီးမှု
ဖြစ်နိုင်သော အကြောင်းရင်းများ- လည်ပတ်မှုဝန်သည် အဆင့်သတ်မှတ်ထားသော အမြင့်ဆုံးဝန်ကို ကျော်လွန်နေပါသည်။ ပြင်းထန်သော ဆိုက်ကပ်ခြင်း သက်ရောက်မှု၊ သော့ဖွင့်ထားသော ပတ္တာအခြေအနေအောက်တွင် ဖြတ်တောက်ထားသော torque ကို အသုံးပြုသည်။
တန်ပြန်ဆောင်ရွက်မှုများ- အသုံးပြုမှုကို ရပ်လိုက်ပြီး ချိတ်ဆက်ထားသော လက်တံကို အစားထိုးပါ။ လက်တွေ့ကျသောဝန်ဘောင်များကို ပြန်လည်အကဲဖြတ်ပါ။ စက်မစတင်မီ အမြန်ပြောင်းလဲမှုသော့ခတ်မှုပြီးစီးကြောင်း သေချာပါစေ။
ထုပ်ပိုးမှုနှင့် ပို့ဆောင်မှု အစီအစဉ်
JWGRIP UPC ပတ္တာချိတ်ဆက်မှုလက်တံတိုင်းအတွက် မျက်နှာပြင် သံချေးဆန့်ကျင်ကုသမှုကို အသုံးပြုသည်။ Hinge shaft position များကို သံချေးဆန့်ကျင်ဘက်ဆီ ဖြင့် ဖုံးအုပ်ထားပြီး၊ ထို့နောက် ယူနစ်တစ်ခုစီကို PE အကာအကွယ်အိတ်ဖြင့် တစ်ဦးချင်း ထုပ်ပိုးထားသည်။
သေးငယ်သော အမှာစာများကို လေးလံသော ပုံးများဖြင့် ထုပ်ပိုးထားပါသည်။ အစုလိုက် ပရောဂျက်အမိန့်များသည် လှိုင်းဒဏ်ခံနိုင်သော သစ်သားအိတ်များကို လက်ခံရရှိပြီး အနားကွပ်အထိုင်များနှင့် ပတ္တာများကို ဖြတ်သန်းပျက်စီးမှုမှ ကာကွယ်ပေးသည့် ကြားခံအဖုံးများကို တပ်ဆင်ထားသည်။
ပို့ဆောင်မှုတစ်ခုစီတွင် တပ်ဆင်ခြင်း-လုပ်ဆောင်ခြင်းဆိုင်ရာ နည်းပညာဆိုင်ရာ စာရွက်စာတမ်းအပြည့်အစုံကို ဖုံးအုပ်ထားသည်။
စံထုတ်လုပ်မှုခဲ-အချိန်: 10-17 အလုပ်လုပ်ရက်။ ရွေးချယ်ထားသော စံသတ်မှတ်ချက်များသည် တင်ပို့ရန်စတော့ကို ထိန်းသိမ်းထားသည်။
အခမဲ့နမူနာအကဲဖြတ်မှုကို ရနိုင်သည်; နမူနာ ကုန်စည်ပို့ဆောင်ခကို ဝယ်ယူသူများမှ ပေးဆောင်ရပါမည်။
OEM စိတ်ကြိုက်မဟုတ်သောအမိန့်များသည် လက်တံအရှည်၊ လျော်ကြေးထောင့်အပြင်အနားကွပ်အပေါက်အပြင်အဆင်အတွက် ပြုပြင်မွမ်းမံမှုကို ပံ့ပိုးပေးသည်။
အရောင်းအပြီးပံ့ပိုးမှု
တပ်ဆင်ခြင်းနှင့် လုပ်ငန်းစတင်ခြင်းဆိုင်ရာ ပြဿနာများအတွက် နည်းပညာဆိုင်ရာ စာရွက်စာတမ်းများနှင့် အဝေးထိန်းအွန်လိုင်းလမ်းညွှန်မှုများကို ကမ်းလှမ်းထားသည်။
ပတ္တာပေါက်များကဲ့သို့သော ဝတ်ဆင်နိုင်သော အပိုပစ္စည်းများကို အကွက်အစားထိုးရန်အတွက် လွတ်လပ်စွာ ဝယ်ယူနိုင်ပါသည်။
အများအပြားပရောဂျက်အမှာစာများအတွက်၊ အခကြေးငွေပေးဆောင်ရသည့် site on-site commissioning service ကို တောင်းဆိုချက်အရ စီစဉ်ပေးနိုင်ပါသည်။
အမြဲမေးလေ့ရှိသောမေးခွန်းများ
Q1: JWGRIP UPC ပတ္တာချိတ်ဆက်မှုလက်တံသည် စက်ဖြတ်တောက်ခြင်း torque ကို သည်းခံနိုင်ပါသလား။
နံပါတ်- UPC Hinge Linkage Arm Robot Quick Change Tool Changer သည် အမြန်ပြောင်းလဲမှု အထိုင်အဆင့်အတွက် ရေပေါ်လျော်ကြေးငွေကိုသာ ပေးပါသည်။ လော့ခ်ချပြီးနောက်၊ ကန့်သတ်-ရပ်တန့်ဖွဲ့စည်းပုံသည် လွှဲလှုပ်ရှားမှုအားလုံးကို လော့ခ်ချသည်။ စက်ဖြတ်တောက်ခြင်းဝန်အား JWGRIP UPC အမြန်ပြောင်းလဲမှုတူးလ်ပြောင်းလဲသူမှ အပြည့်အဝထမ်းဆောင်ရပါမည်။ ပတ္တာအဆစ်များသည် ဖြတ်တောက်ထားသော torque ကို ဘယ်သောအခါမှ မလုပ်သင့်ပါ။
Q2- လွှဲလျော်ကြေးထောင့် အဆင့်မြှင့်တင်မှု ဖြစ်နိုင်ပါသလား။
A- စံသတ်မှတ်ချက်သည် ±3° လွှဲလျော်ကြေးနှင့်အတူ လာပါသည်။ OEM စိတ်ကြိုက်ပြင်ဆင်ခြင်းဝန်ဆောင်မှုမှတစ်ဆင့် ပိုမိုကြီးမားသော လျော်ကြေးထောင့်ကို နားလည်နိုင်သည်။ တိုးချဲ့လျော်ကြေးထောင့်သည် အလုံးစုံဖွဲ့စည်းပုံဆိုင်ရာ တောင့်တင်းမှုကို လျော့နည်းစေမည်ကို သတိပြုပါ၊ စက်ရုပ်အဆုံးဝန်အကဲဖြတ်မှု လိုအပ်မည်ကို သတိပြုပါ။
Q3- ၎င်းသည် ပြင်ပကုမ္ပဏီ UPC မဟုတ်သော စက်ရုပ်အမြန်ပြောင်းလဲမှုပြားများကို ပံ့ပိုးပေးပါသလား။
A- Standard version သည် UPC-Standard Flange interface ကို လက်ခံပါသည်။ အစားထိုးအမြန်ပြောင်းလဲမှုစနစ်များကို လိုက်လျောညီထွေဖြစ်အောင် စိတ်ကြိုက်အနားကွပ်အပေါက်ပုံစံကို စီမံဆောင်ရွက်နိုင်ပါသည်။
Q4- ဝတ်ဆင်ထားသော ပတ္တာများကို သီးခြား အစားထိုးနိုင်ပါသလား။
A: ဟုတ်ပါတယ်။ Bushings များကို ဝတ်ဆင်နိုင်သော အပိုအစိတ်အပိုင်းများအဖြစ် သတ်မှတ်ထားပြီး တစ်ဦးချင်း ဝယ်ယူ၍ လဲလှယ်နိုင်ပါသည်။ rotating shaft သည် ပုံပျက်နေပါက၊ linkage-arm အပြည့်အစုံ အစားထိုးရန် လိုအပ်ပါသည်။
Q5- ဤချိတ်ဆက်မှုလက်တံသည် လေးလံသောဝန်ဆောင်စက်ရုပ်အပလီကေးရှင်းများအတွက် သင့်လျော်ပါသလား။
A- ပုံမှန်မော်ဒယ်သည် အများဆုံး 80 ကီလိုဂရမ် စက်ရုပ်အဆုံးဝန်အား ပံ့ပိုးပေးသည်။ အားဖြည့်ထားသော စိတ်ကြိုက်မူကွဲကို လေးလံသောအခြေအနေများအတွက် ရွေးချယ်သင့်သည်။ အပြီးသတ်ရွေးချယ်ခြင်းမပြုမီ စက်ရုပ်အဆုံးဝန်အဆင့်သတ်မှတ်မှုကို အမြဲတမ်းအတည်ပြုပါ။
ရွေးချယ်မှု အကိုးအကား အမှတ်များ
JWGRIP UPC hinge linkage arm သည် စက်ရုပ်အမြန်ပြောင်းလဲမှုစနစ်များအတွက် floating transition mechanical hardware အဖြစ် လုပ်ဆောင်ပါသည်။ ၎င်း၏ ပင်မတန်ဖိုးသည် အထိုင်အဆင့်ရှိ အနေအထားသွေဖည်မှု သက်ရောက်မှုကို ထေမိပြီး စက်ရုပ်အလိုအလျောက်လုပ်ဆောင်သည့် အလုပ်ရုံများအတွက် အမှားရှာပြင်ခြင်းဆိုင်ရာ အခက်အခဲကို လျှော့ချပေးသည်။
စက်ရုပ်အမှန်တကယ် အဆုံးဝန်အဆင့်သတ်မှတ်ချက်ကို ဦးစွာအတည်ပြုပါ။ ထုတ်ကုန်အဆင့်သတ်မှတ်ထားသော ဝန်ပမာဏထက် ဘယ်တော့မှ ကျော်လွန်မသွားပါ။
docking flange သည် UPC စံသတ်မှတ်ချက်နှင့် ကိုက်ညီကြောင်း အတည်ပြုပါ။
ကြီးမားသော တပ်ဆင်မှု အော့ဖ်ဆက်ပါရှိသော ပရောဂျက်များအတွက်၊ စိတ်ကြိုက်ပြုလုပ်ထားသော ပိုကြီးသောလွှဲ-လျော်ကြေးပေးခြင်းထောင့်ကို သင်ထည့်သွင်းစဉ်းစားနိုင်သည်၊ ထိုအချိန်တွင် အလုံးစုံဖွဲ့စည်းပုံဆိုင်ရာ တောင့်တင်းမှုကို ကျယ်ကျယ်ပြန့်ပြန့် အကဲဖြတ်ရပါမည်။
ဖုန်ဒဏ်ခံနိုင်သော တံဆိပ်ခတ်ခြင်းနှင့် ပေါင်းစည်းကန့်သတ်ထားသော အဆောက်အဦများ တပ်ဆင်ထားသော အချောထည်များကို ဦးစားပေးပါ။ ဖုန်ထူသော၊ ချစ်ပ်များပြည့်နေသော အလုပ်ရုံပတ်ဝန်းကျင်တွင် လျင်မြန်စွာ ပတ္တာဝတ်ဆင်ခြင်းကို ရင်ဆိုင်ရမည့် ရိုးရှင်းသော အကာအကွယ်မပါဘဲ ချိတ်ဆက်ထားသောဗားရှင်းများကို ရှောင်ကြဉ်ပါ။
စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။
ဆက်သွယ်ရန်အချက်အလက်
-
လိပ်စာ
အမှတ် 44၊ Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Tel
-
အီးမေးလ်
JWGRIP သို့ စုံစမ်းမေးမြန်းမှု ပေးပို့ရန် ကြိုဆိုပါသည်။ ကျွန်ုပ်တို့၏ ပရော်ဖက်ရှင်နယ်နည်းပညာနှင့် အရောင်းအဖွဲ့သည် အခမဲ့ စားပွဲတင်ရွေးချယ်မှု၊ စိတ်ကြိုက်ဖြေရှင်းချက်ဒီဇိုင်းနှင့် တိကျသော quotation ကို ပေးဆောင်မည်ဖြစ်သည်။
သတင်းအကြံပြုချက်များ