- အိမ်
- ကြှနျုပျတို့အကွောငျး
- ထုတ်ကုန်များ
- အသုံးချမှု
- သတင်း
- ဒေါင်းလုဒ်လုပ်ပါ။
- စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။
- ကြှနျုပျတို့ကိုဆကျသှယျရနျ
Burmese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
စက်မှုအလိုအလျောက်လုပ်ဆောင်မှုအတွက် ပရော်ဖက်ရှင်နယ် စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper စီးရီးထုတ်လုပ်သူ
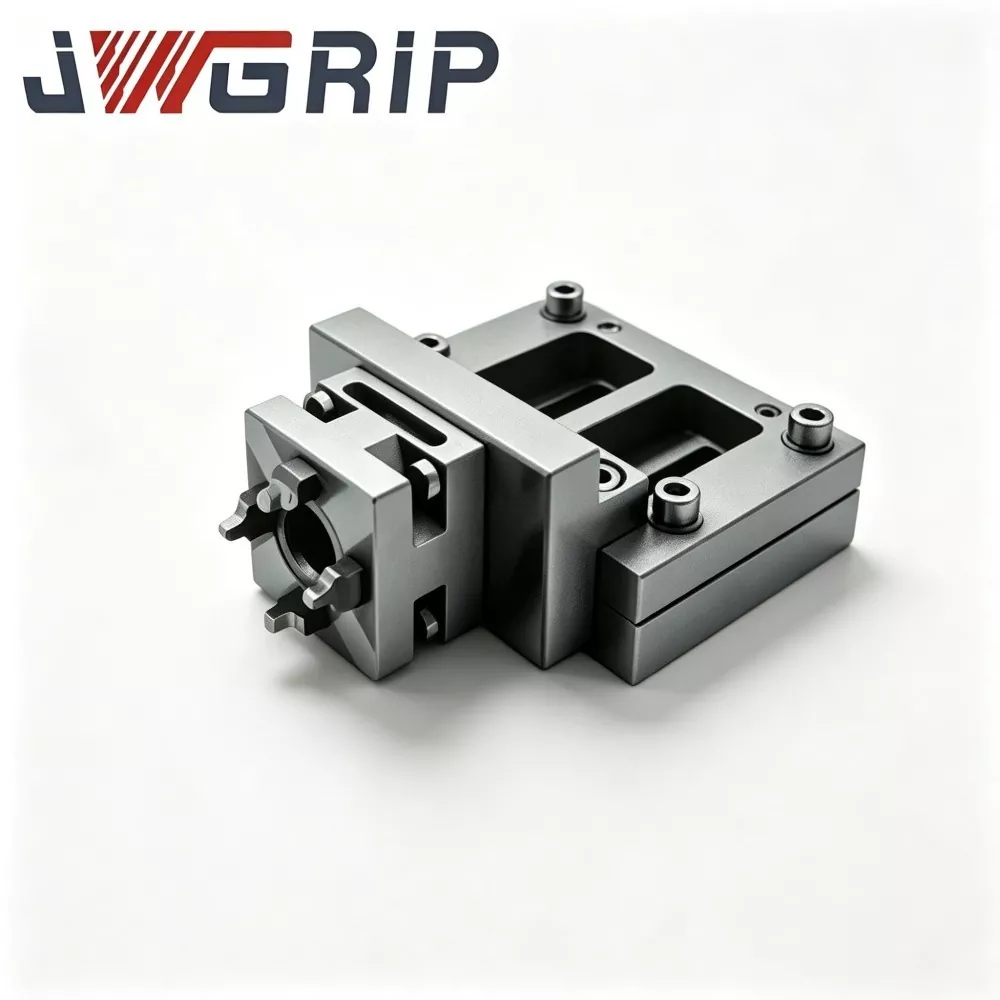
Robot Quick Change Gripper Series ၏ အလိုအလျောက် အာရုံစူးစိုက်သော ပြန်လည်ဖြည့်တင်းပေးသူအနေဖြင့်၊JWGRIPtray coupling adapters များ၊ စက်ရုပ်အဆုံး ဆုပ်ကိုင်ထားသော module များနှင့် စက်ပိုင်းဆိုင်ရာပင်ပန်းနွမ်းနယ်မှုစမ်းသပ်ခြင်း နှင့် CNC အလုပ်ရုံများအတွက် စံပြုအသုတ်ထုတ်လုပ်ခြင်းနှင့်အတူ လက်နှစ်ဖက်ကို တင်းတင်းကြပ်ကြပ် ဆုပ်ကိုင်ထားပေးပါသည်။ ဤစက်ရုပ်ဘက်သို့ ကူးပြောင်းသည့်ဟာ့ဒ်ဝဲသည် တပ်ဆင်မှုအပြည့်ဖြင့် အစားထိုးခြင်းမရှိဘဲ အဆင့်မြှင့်တင်မှုဆိုင်ရာ အတားအဆီးများကို ဖယ်ရှားပေးသည်။ UPC Zero Point Positioning Series နှင့် တွဲထားသည်။Zero Point Pallet စီးရီး၎င်းသည် စက်ရုပ်လည်ပတ်သော နှင့် လက်စွဲတပ်ဆင်သည့်နေရာများကြား ချောမွေ့မှုမရှိသော workpiece လွှဲပြောင်းမှုအတွက် ပြီးပြည့်စုံသော အလိုအလျောက်ပစ္စည်းကိုင်တွယ်ခြင်းလုပ်ငန်းအသွားအလာများကို ဖန်တီးပေးသည်။ ရောနှောထားသော manual-automation ထုတ်လုပ်မှုအခြေအနေများအောက်တွင် ရေရှည်တည်နေရာတည်ငြိမ်မှုကို အာမခံရန်အတွက် တင်းကျပ်သောစက်လော့ခ်ချခြင်းနှင့် positioning-pin ခံနိုင်ရည်ထိန်းချုပ်မှုများကို အစုလိုက်အပြုံလိုက်ထုတ်လုပ်မှုတွင် အသုံးပြုပါသည်။
Fault Message
စက်အရောင်းဆိုင်အများအပြားတွင် အရွယ်ရောက်ပြီးသော လက်စွဲသေတ္တာစနစ်များကို ပိုင်ဆိုင်ထားပြီးဖြစ်သည်။ စက်ရုံမန်နေဂျာများသည် စက်ရုပ်ကိုင်တွယ်ခြင်းအား မိတ်ဆက်ရန် စီစဉ်သောအခါတွင် စက်ရုပ်လက်တံတစ်မျိုးတည်းကို ဝယ်ယူခြင်းသည် မီးပြတ်ခြင်း၏ ရလဒ်များကို ပေးစွမ်းနိုင်သည်ဟု မကြာခဏ ယူဆကြသည်။ တကယ်တော့ စက်ရုပ်ကိုယ်ထည်များသည် ရွေ့လျားမှုလုပ်ဆောင်သည့် ကိရိယာများသာဖြစ်သည်။ ကိုက်ညီသော end-effector switching hardware မရှိဘဲ၊ စက်ရုပ်များသည် ထုတ်လုပ်မှုဆိုက်တွင် ရှိပြီးသား pallets နှင့် fixtures များကို စိတ်ချယုံကြည်စွာ ဖမ်းယူ၊ လွှင့်တင်ကာ ရှာဖွေနိုင်မည်မဟုတ်ပေ။
လိုက်ဖက်ညီမှု ညံ့ဖျင်းသော စက်ရုပ် ဟာ့ဒ်ဝဲကို ဆုပ်ကိုင်ထားခြင်းကြောင့် မည်သည့်ဆိုးကျိုးများ လာသနည်း။
အချိတ်အဆက် လျော့ရဲခြင်း၊ ဖမ်းဆုပ်ထားသော အနေအထား သို့မဟုတ် အရှိန်မြင့် စက်ရုပ် လှုပ်ရှားမှုအတွင်း မတော်တဆ ပက်လက်ပြုတ်ကျခြင်း ဖြစ်ပေါ်လာနိုင်သည်။ အလိုအလျောက်စနစ်ဆိုင်ရာ ပရောဂျက်များစွာသည် စက်ရုပ်ထိန်းချုပ်ကိရိယာ ချို့ယွင်းချက်များကြောင့်မဟုတ်ဘဲ စက်ရုပ်အနားကွပ်နှင့် စက်ရုပ်သယ်ဆောင်သူများကြား ချိတ်ဆက်မှုမညီသော ဟာ့ဒ်ဝဲလ်ကြောင့် အလုပ်ချိန်နည်းပါသည်။
စက်ရုပ် ဟာ့ဒ်ဝဲကို ပေါင်းထည့်ပြီးနောက် လက်ရှိ လက်စွဲတပ်ဆင်မှုဆိုင်ရာ အလုပ်အသွားအလာများကို သင် မည်သို့ ထိန်းသိမ်းမည်နည်း။
အစောပိုင်း အလိုအလျောက်စနစ် အသွင်ကူးပြောင်းမှု အစီအစဉ်များစွာသည် အလုပ်ရုံများကို အလိုအလျောက် အလိုအလျောက် အပြည့်မုဒ်ကို ရွေးချယ်ရန်နှင့် အဆင်ပြေသော လူကိုယ်တိုင် ဝင်ရောက်စွက်ဖက်မှုကို စွန့်လွှတ်ရန် တွန်းအားပေးသည်။ လက်တွေ့ကမ္ဘာအသေးစား-အသုတ်-ရောစပ်ထုတ်လုပ်ခြင်းတွင်၊ အော်ပရေတာများသည် အထူးပုံစံကွက်လပ်များကို ကိုယ်တိုင်တင်ရန်၊ တစ်ပိုင်းပြီးစ အစိတ်အပိုင်းများကို စစ်ဆေးရန် သို့မဟုတ် အရေးပေါ်လုပ်ငန်းခွင်ခွဲခြမ်းခြင်းကို ကိုင်တွယ်ရန် လိုအပ်နေသေးသည်။
စက်ရုပ်အဆုံးပြောင်းခြင်း ဟာ့ဒ်ဝဲကို အပြည့်အဝ ပိုင်ရှင်မဲ့ အစုလိုက်အပြုံလိုက် ထုတ်လုပ်မှုအတွက်သာ အသုံးချပါသလား။
ဒါက ဖြစ်တတ်တဲ့ နားလည်မှုလွဲတာပါ။ ၎င်းသည် semi-automated hybrid-mode အလုပ်ရုံများအတွက် အလွန်တန်ဖိုးကြီးပါသည်။ အော်ပရေတာများသည် ရှုပ်ထွေးသော လက်ဖြင့်ပြင်ဆင်ခြင်းအလုပ်ကို အော့ဖ်လိုင်းတွင် အပြီးသတ်နိုင်ပြီး စက်ရုပ်များသည် ထပ်ခါတလဲလဲ သယ်ယူခြင်းလုပ်ငန်းတာဝန်များကို တာဝန်ယူပါသည်။
လုပ်ဆောင်ချက်ဆိုင်ရာ ကွဲပြားမှုများ
စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper Tray Coupling- ဤအလယ်အလတ်ချိတ်ဆက်သည့်အစိတ်အပိုင်းသည် ဆုပ်ကိုင်ထားသော module များနှင့် ပစ်မှတ် pallets များကြားတွင် တည်ငြိမ်သောစက်ပိုင်းဆိုင်ရာ ဆက်စပ်မှုအား ထူထောင်ပေးပါသည်။ ၎င်းသည် စက်ရုပ်ရွေ့လျားမှုနေရာချထားမှုအမှားများမှ ထုတ်ပေးသော သေးငယ်သော အနေအထားသွေဖည်မှုကို စုပ်ယူနိုင်ပြီး မြန်နှုန်းမြင့် လွှဲပြောင်းမှုသံသရာများအတွင်း စက်ပိုင်းဆိုင်ရာ အဆောက်အဦများကြား တင်းကျပ်သော တိုက်မိပျက်စီးမှုကို ရှောင်ရှားသည်။
N160 စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper မော်ဂျူး- ဤအပင်အနားကွပ်တပ်ဆင်ထားသော မော်ဂျူးသည် စက်ရုပ်အထွက်အစွန်းအစွန်းတွင် တိုက်ရိုက်တပ်ဆင်ထားသည့် အခြေခံယူနစ်အဖြစ် လုပ်ဆောင်သည်။ ၎င်းသည် စက်ရုပ်ပရိုဂရမ်ဘောင်များကို ထပ်ခါတလဲလဲ မွမ်းမံပြင်ဆင်ခြင်းမပြုဘဲ မတူညီသောအဆုံးကိရိယာများကို အမြန်လဲလှယ်ခွင့်ပြုသည့် နောက်ဆက်တွဲလက်များကို ဖမ်းဆုပ်ရန်အတွက် စံပြုသောသော့ခတ်သည့်မျက်နှာပြင်ကို ထောက်ပံ့ပေးသည်။
စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper အတွက် N160 Hinge Linkage လက်မောင်း- Pallet အပြင်ဘက် အသွင်အပြင်များကို ရုပ်ပိုင်းအရ ဆက်သွယ်ပေးသော ရွှေ့ပြောင်းနိုင်သော လုပ်ဆောင်ချက် လက်တံ။ ၎င်း၏ဖွဲ့စည်းပုံဆိုင်ရာ ကောက်ကြောင်းကို တည်ငြိမ်သော ထုပ်ပိုးမှုပုံစံ ဖမ်းယူနိုင်မှုစွမ်းအားကို ပံ့ပိုးပေးသည့် pallet edge geometry အရ အကောင်းဆုံးလုပ်ဆောင်သည်။ စက်ရုပ်လမ်းကြောင်းရွေ့လျားမှုအတွင်း အရှိန်နှင့်အရှိန်လျော့ခြင်းများကို တားဆီးပေးသည်။
အခြေခံအကဲဖြတ်ခြင်း အညွှန်းများ
အဆင့်သတ်မှတ်ထားသောဝန်သည် အမှန်တကယ်ထုတ်လုပ်မှုလိုအပ်ချက်များနှင့် ကိုက်ညီမှုရှိမရှိကို မည်သို့အတည်ပြုနိုင်မည်နည်း။
အသုံးပြုသူများသည် စက်ရုပ်လက်တံအမည်ခံ ဝန်ဒေတာကို ရည်ညွှန်းရုံမျှ မဖြစ်နိုင်ပါ။ ၎င်းတို့သည် gripper module၊ linkage arm၊ pallet၊ fixture နှင့် raw workpiece အပါအဝင် စုစုပေါင်းအလေးချိန်ကို တွက်ချက်ရန် လိုအပ်သည်။ Composite Load ကို ကျော်လွန်ခြင်းသည် စက်ပိုင်းဆိုင်ရာ ယိုယွင်းမှုကို အရှိန်မြှင့်ပေးပြီး လျှို့ဝှက်ကျဆင်းနေသော အန္တရာယ်များကို ဖြစ်ပေါ်စေသည်။
ဆုပ်ကိုင်ထားသောလုပ်ဆောင်ချက်၏ ထပ်ခါတလဲလဲ နေရာချထားမှု တိကျမှုသည် သုညအမှတ် chuck တိကျမှုကဲ့သို့ အဘယ်ကြောင့် အရေးကြီးသနည်း။
စက်ဘေးမှ chuck များသည် micron-level တိကျမှုရှိသော်လည်း၊ စက်ရုပ် gripper သည် pallets များကိုရွေးချယ်ခြင်းနှင့် နေရာချထားစဉ်တွင် ကြီးမားသောအနေအထားသွေဖည်မှုကိုထုတ်ပေးပါက၊ စနစ်တစ်ခုလုံး၏တိကျမှုမှာ အလွန်လျော့ကျသွားမည်ဖြစ်ပါသည်။ Gripper-side positioning error သည် workholding loop တစ်ခုလုံးသို့ ရောက်သွားပါမည်။
စက်ရုပ်အဆုံး ဟာ့ဒ်ဝဲအတွက် ဘယ်ပတ်ဝန်းကျင် အချက်တွေ ထည့်သွင်းစဉ်းစားသင့်လဲ။
စက်ရုပ်အဆုံး-အကျိုးသက်ရောက်သူများသည် အအေးခံ၊ သတ္တုပြားများနှင့် ဆီအငွေ့များ ဖြတ်တောက်ထားသော စက်-ကိရိယာအစွန်းပိုင်းဇုန်အတွင်းတွင် အလုပ်လုပ်သည်။ ဟာ့ဒ်ဝဲ မျက်နှာပြင် ကုသမှုနှင့် တံဆိပ်ခတ်ခြင်း စွမ်းဆောင်ရည်သည် အဆစ်ရွေ့လျားနေသော အနေအထားများအတွင်း သံချေးတက်ခြင်းနှင့် chip-jamming ကို ခံနိုင်ရည်ရှိရမည်။
peripheral zero-point workholding hardware ဖြင့် ချောမွေ့စွာ docking ကို မည်သို့နားလည်နိုင်မည်နည်း။
UPC Zero Point Positioning Series နှင့် ပူးပေါင်းဆောင်ရွက်ရာတွင် မည်သည့်အရာများ လိုအပ်သနည်း။
ပစ်မှတ် pallets အတွက် တသမတ်တည်း လိုက်လျောညီထွေရှိသော အသွင်အပြင်ကို ဖမ်းယူသည့်အတိုင်းအတာများကိုထားပါ။ စက်ရုပ်များသည် စက်ရုပ်နှင့်လိုက်ဖက်သော ပက်လက်များများအတွက် တည်ငြိမ်သောရွေးချယ်မှုလုပ်ဆောင်ချက်ကို အပြီးသတ်နိုင်စေရန် ပတ္တာချိတ်ဆက်ထားသော လက်မောင်းဂျီသြမေတြီသည် UPC-စီးရီး Pallet အစွန်းတည်ဆောက်ပုံနှင့် ကိုက်ညီရပါမည်။
Zero Point Pallet စီးရီး နှင့် ကိုက်ညီခြင်းဖြင့် မည်သည့်အကျိုးကျေးဇူးများ ရရှိသနည်း။
tray coupling adapter နှင့်အတူ၊ စက်ရုပ်များသည် သာမန်လက်ဖြင့်သုံးသော pallet များကို ကိုင်တွယ်နိုင်သည်။ ယခင် ဟာ့ဒ်ဝဲရင်းနှီးမြှုပ်နှံမှုကို ကာကွယ်ရန်၊ semi-automated အသွင်ပြောင်းခြင်းကို နားလည်နိုင်ရန် ဆိုင်များသည် ရှိပြီးသား pallets အားလုံးကို အစားထိုးရန် မလိုအပ်ပါ။
ဟိုက်ဘရစ်မုဒ် လုပ်ဆောင်ချက်တွင် မည်သည့်လျှို့ဝှက်အန္တရာယ်များကို ရှောင်ရှားသင့်သနည်း။
စက်ရုပ်လုပ်ငန်းခွင်တစ်ခုတွင် မတူညီသော ပြင်ပအတိုင်းအတာများဖြင့် ပါလီခွေများကို ရောနှောအသုံးပြုခြင်းကို တားဆီးပါ။ မတူညီသော ကောက်ကြောင်းအရွယ်အစားများသည် မှားယွင်းသောနေရာများကို ဖမ်းယူခြင်းကို ဖြစ်စေသည်။ တင်းကျပ်သော pallet အမျိုးအစားခွဲခြားစီမံခန့်ခွဲမှုကို site တွင်လုပ်ဆောင်သင့်သည်။
ဟာ့ဒ်ဝဲပစ္စည်းနှင့် လုပ်ငန်းစဉ်ဆိုင်ရာ လက္ခဏာများ
Gripper module များနှင့် linkage arms များ၏ အဓိကဖွဲ့စည်းပုံဆိုင်ရာကိုယ်ထည်များသည် ခွန်အားမြင့်သတ္တုစပ်သံမဏိကို အသုံးပြုသည်။ သော့အဆက်အသွယ်နှင့် လော့ခ်ချသောမျက်နှာပြင်များသည် carburizing quenching နှင့် တိကျစွာကြိတ်ခြင်းကိုခံရသည်။ ပြီးသွားသော အစိတ်အပိုင်းတစ်ခုစီသည် ပို့ဆောင်ခြင်းမပြုမီ ထပ်ခါတလဲလဲ ဖမ်းယူ-ထုတ်လွှတ်ခြင်း စက်ဘီးစီးပင်ပန်းနွမ်းနယ်မှု စမ်းသပ်ခြင်းကို ဖြတ်သန်းသည်။ ဖွဲ့စည်းပုံပုံပျက်ခြင်းကို အဆင့်သတ်မှတ်ထားသော ဝန်အပြည့်အခြေအနေအောက်တွင် တင်းကြပ်စွာ ထိန်းချုပ်ထားသည်။
Flange ချိတ်ဆက်မှုအတိုင်းအတာများသည် ပင်မစက်ရုပ်အင်တာဖေ့စ်စံနှုန်းများကို လိုက်နာပါသည်။ သော့တပ်ဆင်ခြင်းအပေါက်များသည် ဆိုဒ်တွင်တပ်ဆင်စဉ်အတွင်း ဆင့်ပွားပြုပြင်မွမ်းမံခြင်းလုပ်ငန်းကို လျှော့ချပေးပါသည်။
စိတ်ကြိုက် လိုက်လျောညီထွေ လိုက်လျောညီထွေဖြစ်အောင် ဆောင်ရွက်ပေးသော ဝန်ဆောင်မှုများသည် လေဖြတ်ခြင်းဆိုင်ရာ ချိန်ညှိမှု၊ အထူးအနားကွပ်ပြားများ ပြောင်းလဲခြင်းနှင့် ဝတ်ဆင်မှု ဆန့်ကျင်သည့် မျက်နှာပြင် ကုသမှုတို့ကို အကျုံးဝင်စေကာ စံမဟုတ်သော ကွက်လပ်ပုံစံများနှင့် စက်ရုပ်အမှတ်တံဆိပ် အမျိုးမျိုးတို့ကို အံဝင်ခွင်ကျဖြစ်စေပါသည်။
လျှောက်လွှာ မှတ်ချက်များ
စက်ရုပ်ဘေးဘက် ဆုပ်ကိုင်ထားသည့် အစိတ်အပိုင်းများသည် လှုပ်ရှားမှု စက်ဝန်းတိုင်းတွင် မကြာခဏ အရှိန်-နှောင့်နှေးမှု သက်ရောက်မှုကို ခံရပါသည်။ ပတ္တာအဆစ်များအတွင်း ချစ်ပ်များစုပုံနေခြင်းသည် ရွေ့လျားမှုကို ခံနိုင်ရည်ရှိစေပြီး ဖမ်းဆုပ်မှုကို နှိမ်နှင်းပေးသည်။ အချိန်အခါအလိုက် အဆစ်များ သန့်ရှင်းရေးနှင့် ချောဆီများကို နေ့စဉ် စက်ကိရိယာ ပြုပြင်ထိန်းသိမ်းမှု စစ်ဆေးစာရင်းများတွင် ထည့်သွင်းရပါမည်။ ပုံမှန်ထိန်းသိမ်းမှုမရှိဘဲ အဆက်မပြတ်လည်ပတ်ခြင်းသည် အင်ဂျင်ကောင်းမွန်သော အလိုအလျောက်စနစ်ဆိုင်ရာ အစိတ်အပိုင်းများအတွက်ပင် ဖမ်းဆုပ်နိုင်မှု တည်ငြိမ်မှုကို တဖြည်းဖြည်း ဆုတ်ယုတ်သွားစေမည်ဖြစ်သည်။
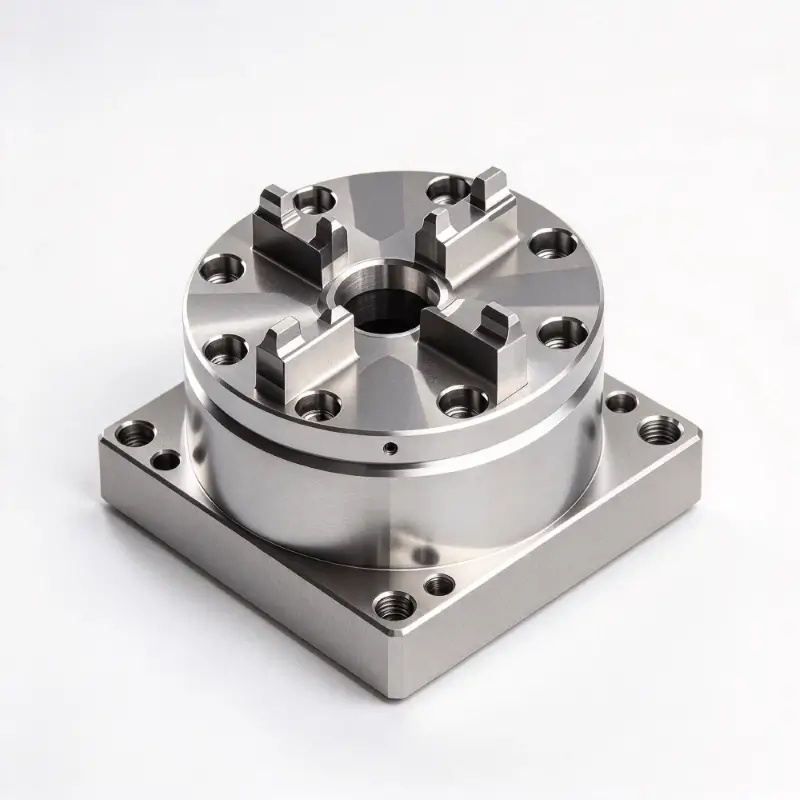
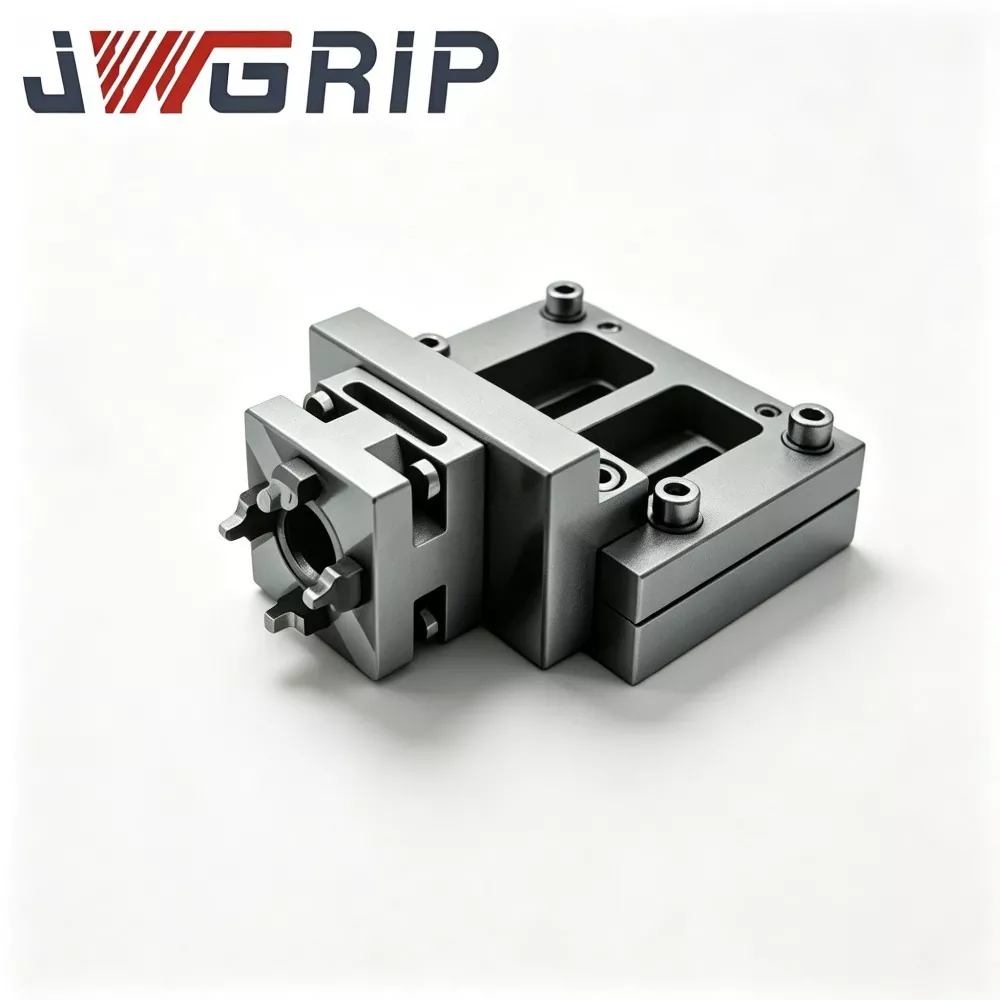
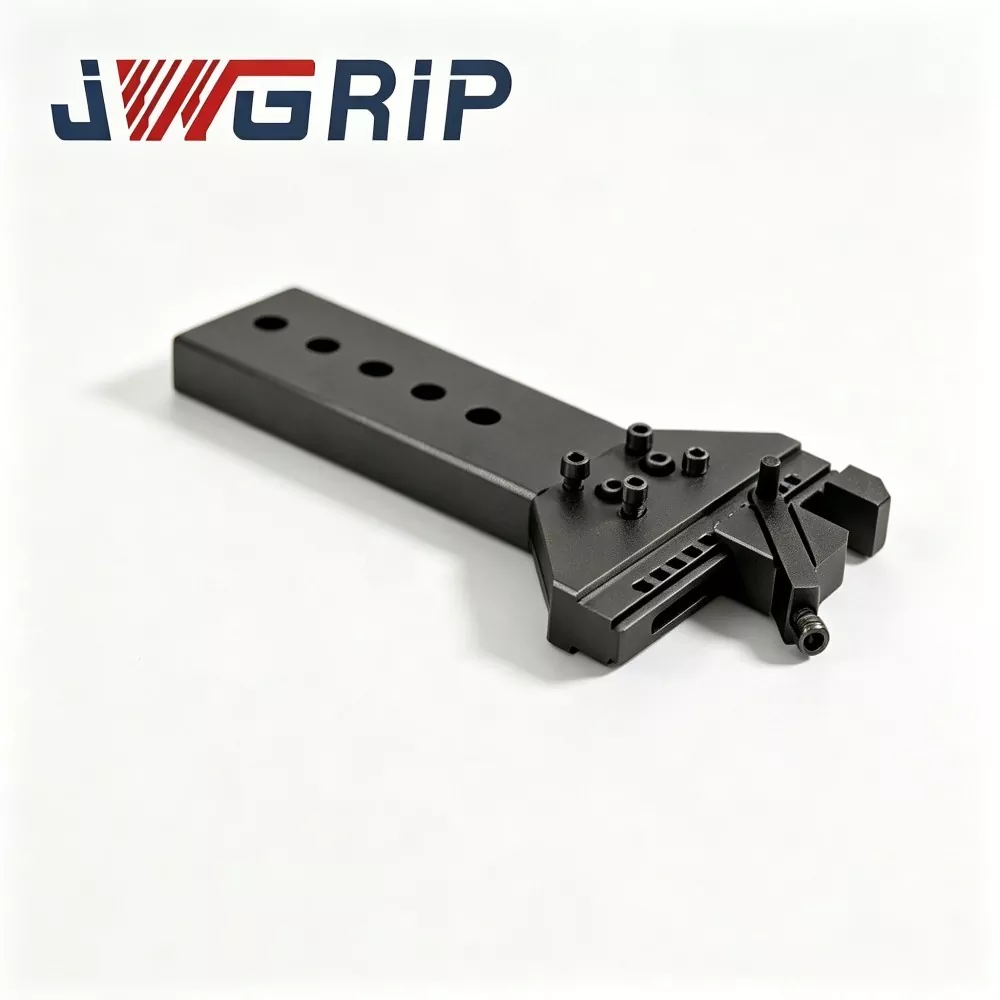

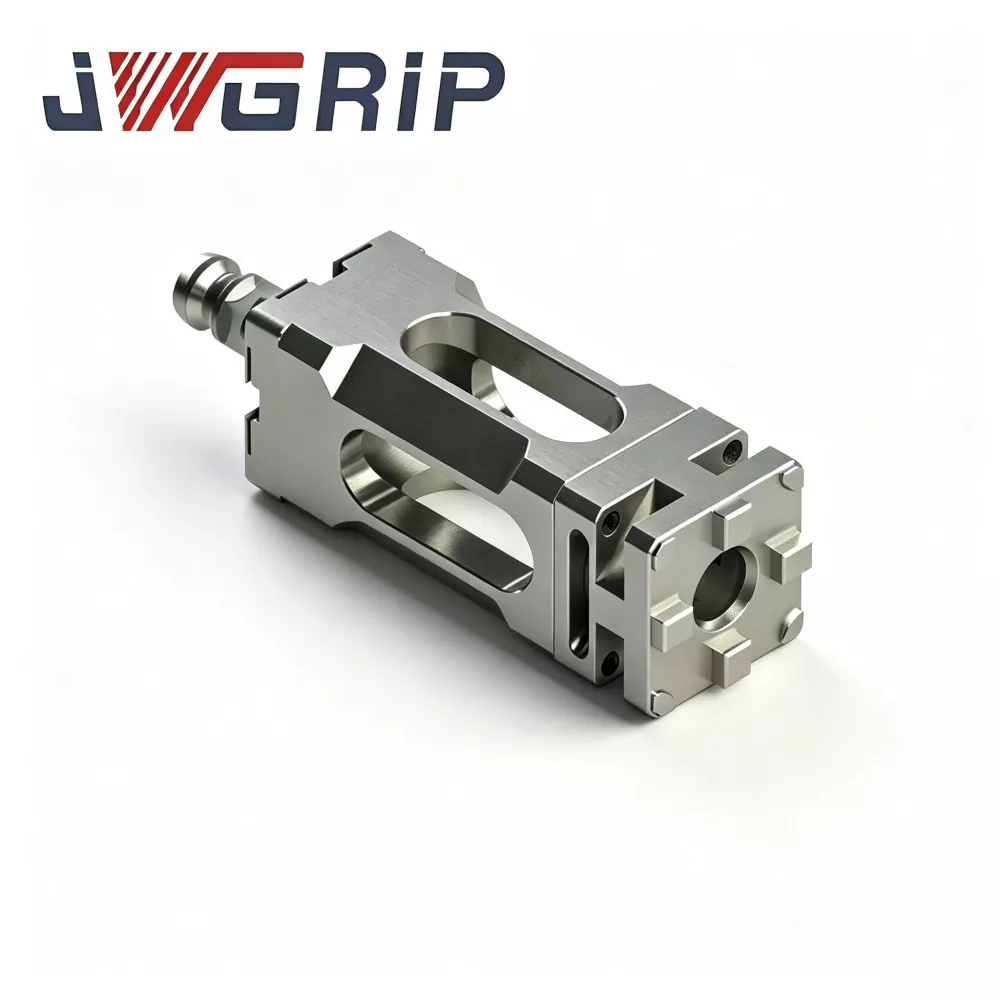
- View as
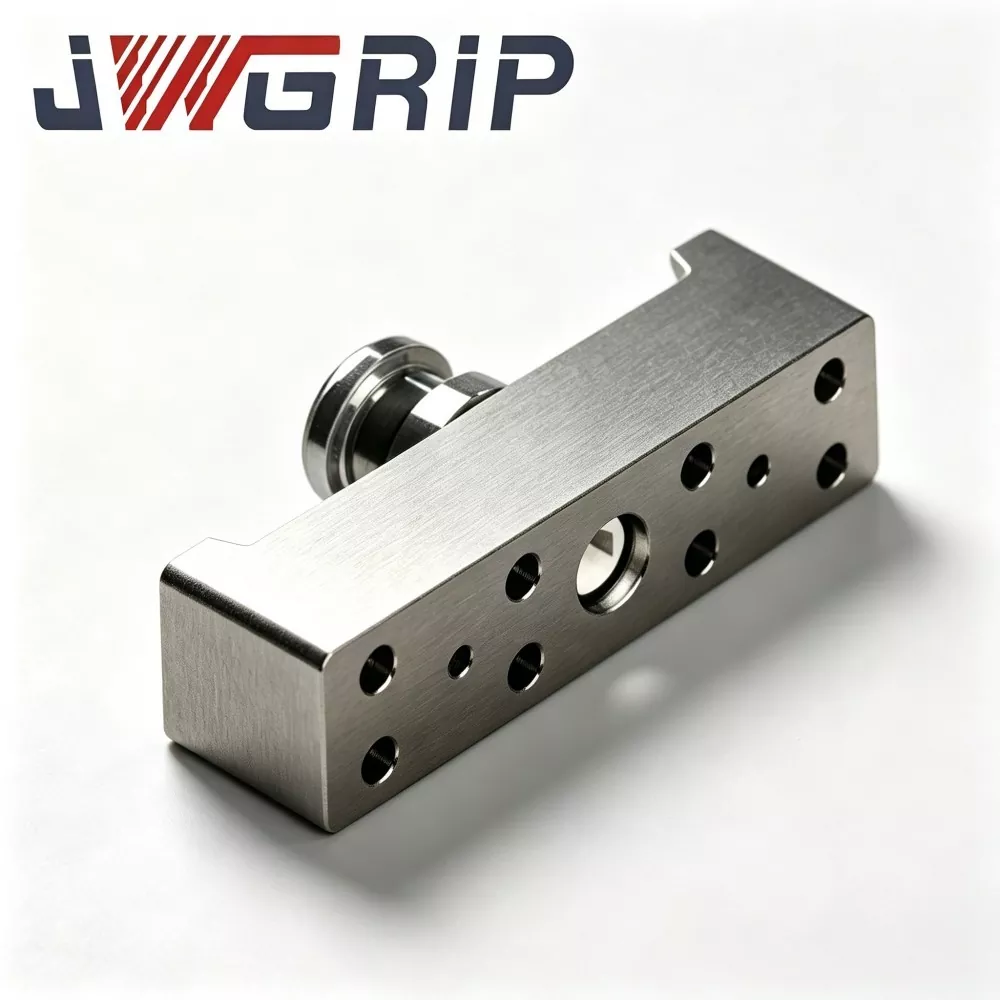
စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper အတွက် N160 Hinge Linkage Arm
JWGRIP သည် တရုတ်နိုင်ငံရှိ စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper အတွက် N160 Hinge Linkage Arm ၏ ပရော်ဖက်ရှင်နယ်ထုတ်လုပ်သူနှင့် ပံ့ပိုးပေးသည့် ကမ္ဘာလုံးဆိုင်ရာ အလိုအလျောက်စနစ်ဆိုင်ရာ ပရောဂျက်များ ဖြန့်ကျက်ခြင်းနှင့် အလုပ်ရုံပြုပြင်ထိန်းသိမ်းမှုကို ပံ့ပိုးပေးရန်အတွက် Factory Direct ဝန်ဆောင်မှုကို စံထုတ်ကုန်များဖြင့် ပံ့ပိုးပေးပါသည်။ ၎င်းသည် N160 စီးရီးစက်ရုပ်အမြန်ပြောင်းလဲခြင်း gripper modules များအတွက် အထူးပြုလုပ်ထားသော စွမ်းဆောင်ရည်မြင့် core force-transmission hinge rocker အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။ ၎င်းသည် ပိုမိုကောင်းမွန်အောင်ပြုလုပ်ထားသော တွန်းအားတည်ဆောက်ပုံနှင့် hot-forged ပေါင်းစပ်ဖွဲ့စည်းမှုနည်းပညာကို တစ်ခုတည်းသောလုပ်ဆောင်နိုင်စွမ်းယူနစ်တစ်ခုအဖြစ် ပေါင်းစပ်ထားပြီး linear piston မောင်းနှင်အားအား gripper မေးရိုးလွှဲကုပ်ခြင်းအဖြစ်သို့ ပြောင်းလဲပေးသည့် အဓိက kinematic အစိတ်အပိုင်းအဖြစ် လုပ်ဆောင်သည်။
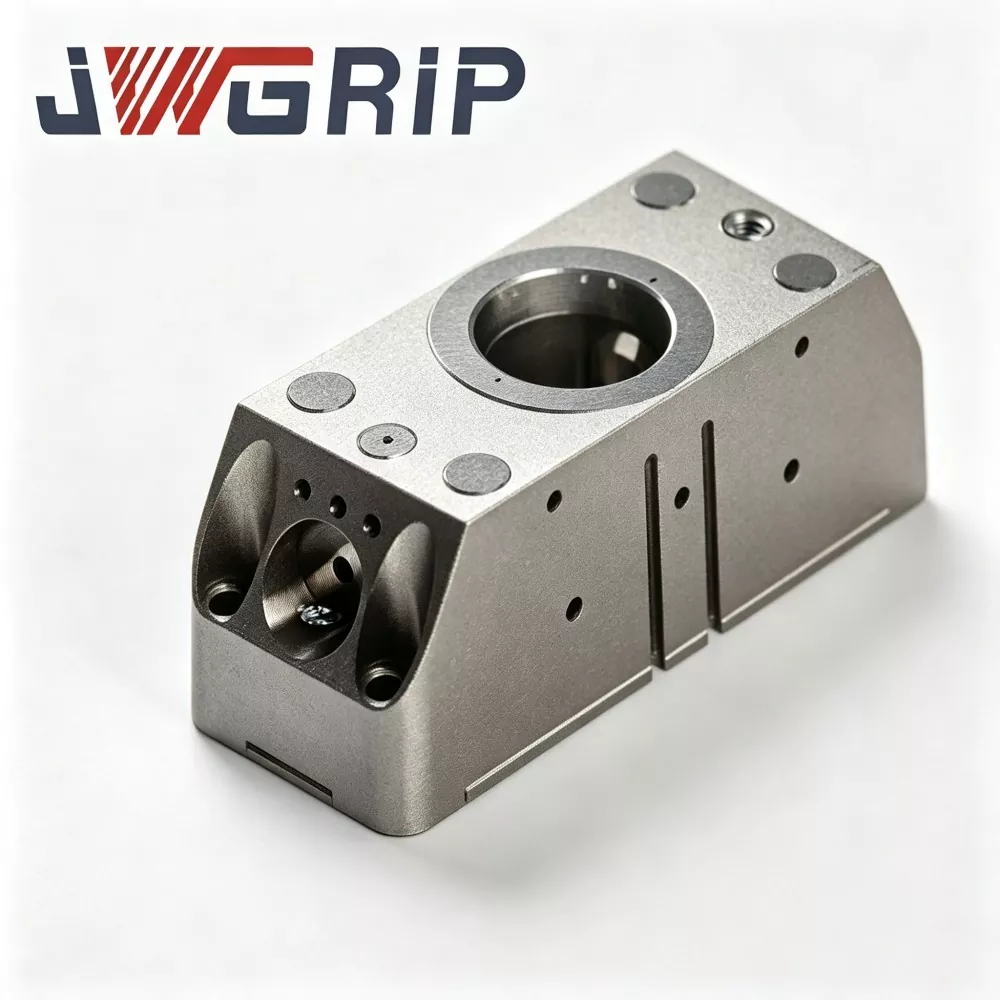
N160 စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper မော်ဂျူး
JWGRIP သည် တရုတ်နိုင်ငံရှိ N160 Robot Quick Change Gripper Module ၏ ပရော်ဖက်ရှင်နယ် ထုတ်လုပ်သူဖြစ်ပြီး အစုလိုက်အမှာစာဝယ်ယူမှုနှင့် ကမ္ဘာလုံးဆိုင်ရာ automation ပရောဂျက်ပါတနာများအတွက် စစ်မှန်သော Factory Price ကို ပံ့ပိုးပေးပါသည်။ ၎င်းသည် ခေတ်မီ လိုက်လျောညီထွေရှိသော မောင်းသူမဲ့ ထုတ်လုပ်မှုလိုင်းများအတွက် အထူးထုတ်လုပ်ထားသော ပေါင်းစပ်စက်ရုပ်လက်မောင်းအဆုံးသတ်မှု ယူနစ်အသစ်ဖြစ်ပါသည်။ pneumatic parallel gripper နှင့် robot quick-change interface ကို မော်ဂျူလာကိုယ်ထည်တစ်ခုထဲသို့ ဆန်းသစ်စွာပေါင်းစပ်ခြင်းဖြင့်၊ ၎င်းသည် သီးခြားအမြန်ပြောင်းလဲမှု discs များနှင့် သီးခြား gripper တပ်ဆင်ခြင်းအတွက် လိုအပ်သောအပိုထပ်ဆင့် multi-layer connecting flanges သို့မဟုတ် transitional accessories များမလိုအပ်ပါ။
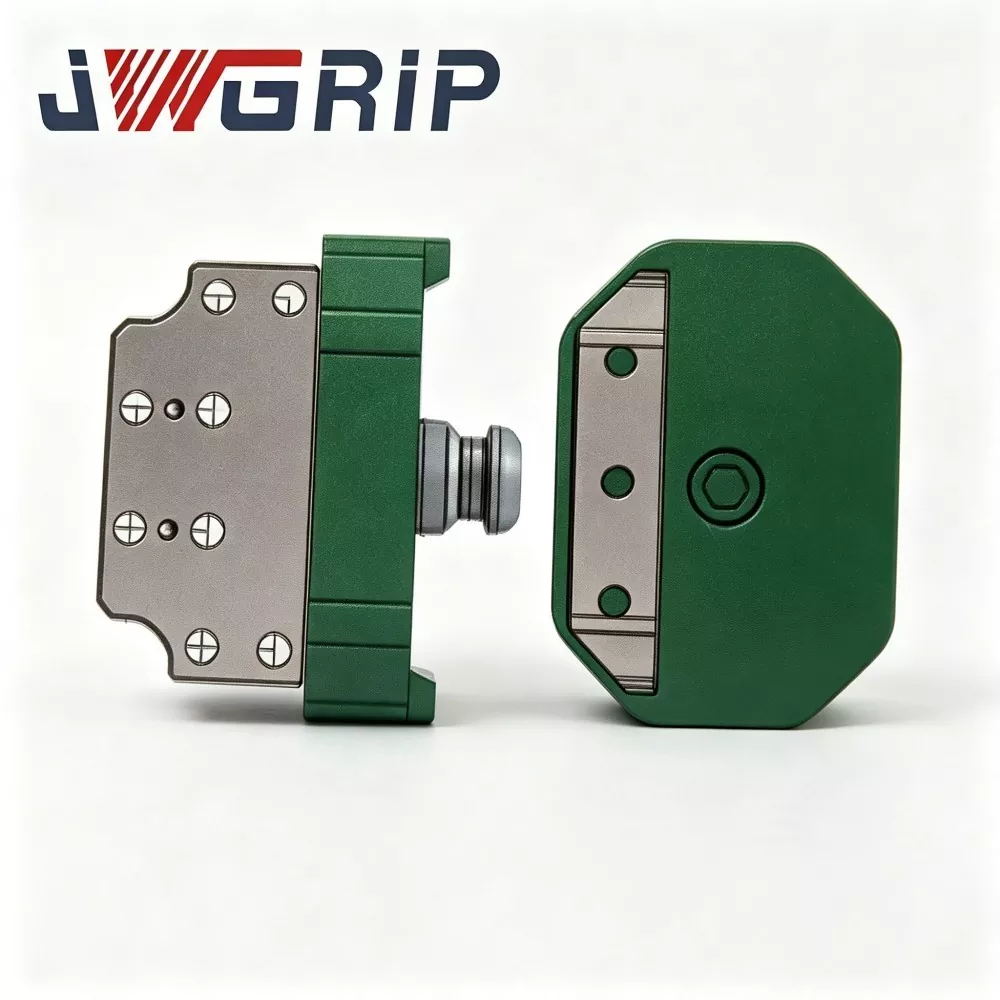
Robot Quick Change Gripper Tray Coupling
JWGRIP သည် တရုတ်နိုင်ငံရှိ ပရော်ဖက်ရှင်နယ် စက်ရုပ် Quick Change Gripper Tray Coupling ၏ ထုတ်လုပ်သူနှင့် ပေးသွင်းသူဖြစ်သည်။ ၎င်းသည် ပြောင်းလွယ်ပြင်လွယ် မောင်းသူမဲ့ အလိုအလျောက် ထုတ်လုပ်မှုလိုင်းများအတွက် အထူးဒီဇိုင်းထုတ်ထားသော အဆင့်မြင့် စက်ရုပ် end-effector switching အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။ ၎င်းသည် သန်မာသောသတ္တုစပ်သံမဏိဖွဲ့စည်းတည်ဆောက်ပုံဖွဲ့စည်းပုံနှင့် တိကျစွာကြိတ်ခွဲခြင်းလုပ်ငန်းစဉ်ကို ယူနစ်တစ်ခုတည်းတွင် ပေါင်းစပ်ထားပြီး၊ ဂရစ်ပါဆာများ၊ ဗန်းများနှင့် အခြားအဆုံးကိရိယာများကို အစားထိုးစဉ်အတွင်း အပြည့်အဝ အလိုအလျောက် စက်ရုပ်တူးလ်ပြောင်းခြင်းကို အပြည့်အဝနားလည်သဘောပေါက်စေသည်။
JWGRIP သည် တရုတ်နိုင်ငံရှိ ပရော်ဖက်ရှင်နယ် စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper စီးရီး ထုတ်လုပ်သူနှင့် ပေးသွင်းသူဖြစ်သည်။ ကျွန်ုပ်တို့၏စက်ရုံမှအပြိုင်အဆိုင်စျေးနှုန်းဖြင့်အရည်အသွေးမြင့်ထုတ်ကုန်များကိုလက်ကားရောင်းချရန်သင့်အားနွေးထွေးစွာကြိုဆိုပါသည်။
သတင်းအကြံပြုချက်များ