- အိမ်
- ကြှနျုပျတို့အကွောငျး
- ထုတ်ကုန်များ
- အသုံးချမှု
- သတင်း
- ဒေါင်းလုဒ်လုပ်ပါ။
- စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။
- ကြှနျုပျတို့ကိုဆကျသှယျရနျ
Burmese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
မြင့်မားသော တိကျမှုရှိသော လုပ်ငန်းကိုင်ဆောင်မှုအတွက် ယုံကြည်စိတ်ချရသော UPC Zero Point Positioning Series ထုတ်လုပ်သူ
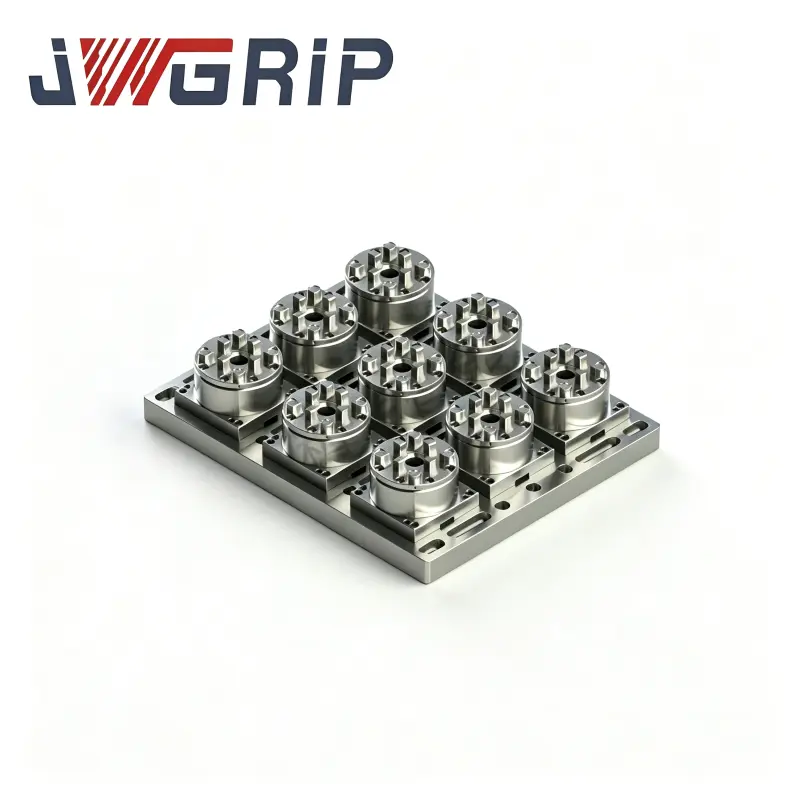
UPC Zero Point Positioning Series ၏ စက်မှု OEM & ODM ပေးသွင်းသူအနေဖြင့်၊JWGRIPစက်ရုပ်နှင့်လိုက်ဖက်သော ကွက်လပ်များ၊ သံလိုက်တည်နေရာခြေရင်းများနှင့် စက်ပိုင်းဆိုင်ရာချိတ်ဆက်ထားသော လက်ရုံးများအတွက် အဆောက်အဦဆိုင်ရာ ထပ်လောင်းခြင်း၊ စက်ပိုင်းဆိုင်ရာ အတည်ပြုခြင်းနှင့် အစုလိုက်အပြုံလိုက် ထုတ်လုပ်မှုကို လုပ်ဆောင်သည်။ စက်ရုပ်နှင့်လိုက်ဖက်သော တည်နေရာရှာဖွေခြင်းဆိုင်ရာ ဟာ့ဒ်ဝဲအစုံသည် ၎င်းတို့၏လက်ရှိ CNC စက်အခြေခံကို မွမ်းမံပြင်ဆင်ခြင်းမပြုဘဲ စက်ရုပ်ပစ္စည်းများ ကိုင်တွယ်မှုစွမ်းရည်ကို ချဲ့ထွင်ရန် ရည်ရွယ်ချက်ဖြင့် ထုတ်လုပ်သူများအတွက် ရည်ရွယ်တည်ဆောက်ထားသည်။ ဤဟာ့ဒ်ဝဲအစုစုနှင့်အတူ တွဲဖက်အသုံးပြုသောအခါတွင် တွဲဖက်အသုံးပြုနိုင်သော ကိရိယာတန်ဆာပလာရလဒ်များကို ရရှိနိုင်သည်။Zero Point Pallet စီးရီးနှင့် Zero Point Clamping Chuck စီးရီးများ၊ ဆိုင်-ကြမ်းပြင်တစ်ခုလုံးတွင် ဟိုက်ဘရစ်လက်စွဲ-အလိုအလျောက်ရှာဖွေခြင်းအလုပ်အသွားအလာများကိုဖွဲ့စည်းသည်။ အဓိက မိတ်လိုက်သည့်အတိုင်းအတာများအားလုံးသည် ချောမွေ့စွာ အပြန်အလှန်လုပ်ဆောင်နိုင်မှုကို အာမခံရန်အတွက် ပေါင်းစပ်ထားသော အင်တာဖေ့စ်စံနှုန်းများကို အတိအကျလိုက်နာပါသည်။
Application Bottleneck
သမားရိုးကျ zero-point ဟာ့ဒ်ဝဲအစုံများကို manual loading နှင့် unloading operations အတွက် သက်သက် ဖန်တီးထားပါသည်။ စက်ရုံများသည် မောင်းသူမဲ့ ထုတ်လုပ်မှုအတွက် စက်ရုပ်လက်နက်များ ပေါင်းထည့်သောအခါ၊ ၎င်းတို့သည် လက်တွေ့ကျသော အတားအဆီးများဆီသို့ လျင်မြန်စွာ ပြေးဝင်လာကြသည်။ စံကွက်လပ်များသည် သီးခြားစက်ပိုင်းဆိုင်ရာ ဖမ်းယူနိုင်သည့်အင်္ဂါရပ်များ ကင်းမဲ့နေပြီး၊ သာမာန် chuck များသည် စက်ရုပ်မှပေးပို့သော pallets များကို တည်ငြိမ်စွာမရရှိနိုင်သလို၊ အော်ပရေတာများသည် ဟာ့ဒ်ဝဲဟောင်းများကို စက်ရုပ်ဘူတာများနှင့် အံဝင်ခွင်ကျဖြစ်စေရန်အတွက် အပိုပြုပြင်မွမ်းမံမှုများနှင့် ရင်ဆိုင်နေရသည်။
စက်ကိရိယာတစ်ခုတည်းတွင် လက်ဖြင့်လုပ်ဆောင်ခြင်း နှင့် စက်ရုပ်ကိုင်တွယ်ခြင်းကြား လိုက်လျောညီထွေစွာ ပြောင်းလိုလျှင်ကော။ အစောပိုင်း အလိုအလျောက်စနစ်ဆိုင်ရာ ဖြေရှင်းချက်များစွာသည် အလုပ်ရုံများအား မုဒ်တစ်ခုအား အမြဲတမ်းရွေးချယ်ရန် တွန်းအားပေးသည်။ သင်သည် အပြည့်အဝ အလိုအလျောက်လည်ပတ်ပြီး အမြန်လက်ဖြင့်ဝင်ရောက်စွက်ဖက်မှုကို ဆုံးရှုံးစေသည်ဖြစ်စေ သို့မဟုတ် သင်သည် လက်ဖြင့်တင်ခြင်းတွင် စွဲစွဲမြဲမြဲ စွဲစွဲမြဲမြဲလုပ်ဆောင်ပြီး မီးလုံးထုတ်ခြင်း အလားအလာကို စွန့်လွှတ်လိုက်ပါ။
စက်ရုပ်များကို ရှိပြီးသားစက်များပေါ်တွင် ပြန်လည်ထည့်သွင်းသည့်အခါ အကုန်အကျများသော ဟာ့ဒ်ဝဲအစားထိုးခြင်းကို သင်မည်သို့ရှောင်ရှားနိုင်မည်နည်း။ Pallets များနှင့် chuck အားလုံးကို ပြီးပြည့်စုံစွာ အစားထိုးခြင်းသည် ကြီးမားသော အရင်းအနှီးဖြုန်းတီးမှုကို ဖန်တီးပေးပါသည်။ ထုတ်လုပ်မှုမန်နေဂျာ အများအပြားသည် ၎င်းတို့၏ လက်ရှိ သုညအမှတ် အခြေခံအဆောက်အအုံနှင့် အတူယှဉ်တွဲနေထိုင်နိုင်သည့် မော်ဂျူလာ အပိုပရိုဂရမ် ဟာ့ဒ်ဝဲကို ရှာဖွေနေကြသည်။ ဤစီးရီးသည် မြင်သာထင်သာသောလက်တွေ့ကျသောတန်ဖိုးကို ပေးဆောင်သည့်နေရာဖြစ်သည်။
Modular Tooling အစိတ်အပိုင်းများ
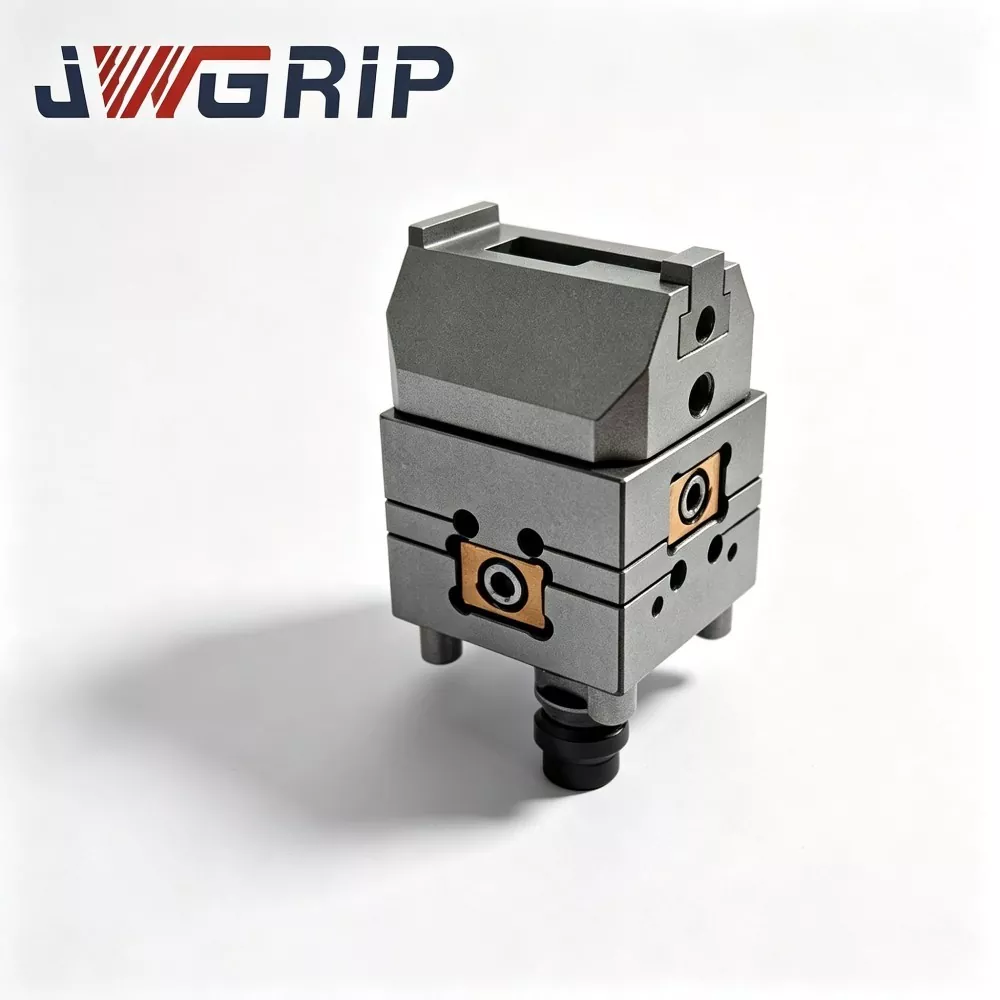
Power Chuck ပါသော UPC Zero Point Pallet- ဤပေါင်းစပ်ထားသော pallet ယူနစ်သည် တပ်ဆင်ပါရှိ အားကောင်းသော ကုပ်ချိတ်အစိတ်အပိုင်းများကို ထည့်သွင်းထားသည်။ စက်ရုပ်ကို တိုက်ရိုက်ဆုပ်ကိုင်ခြင်းနှင့် နေရာချထားခြင်းအတွက် ဒီဇိုင်းထုတ်ထားပြီး အပိုအလယ်အလတ်အဒက်တာများကို ဖယ်ရှားပေးသည်။ စက်လက်များဖြင့် တိုက်ရိုက်လွှဲပြောင်းနိုင်ပြီး လူသားတို့ထိခြင်းမရှိဘဲ နေရာတွင် သော့ခတ်ထားနိုင်ပြီး၊ ပိုင်ရှင်မဲ့အခြေအနေအောက်တွင် စဉ်ဆက်မပြတ် batch-part processing အတွက် ကောင်းစွာသင့်လျော်သည်။
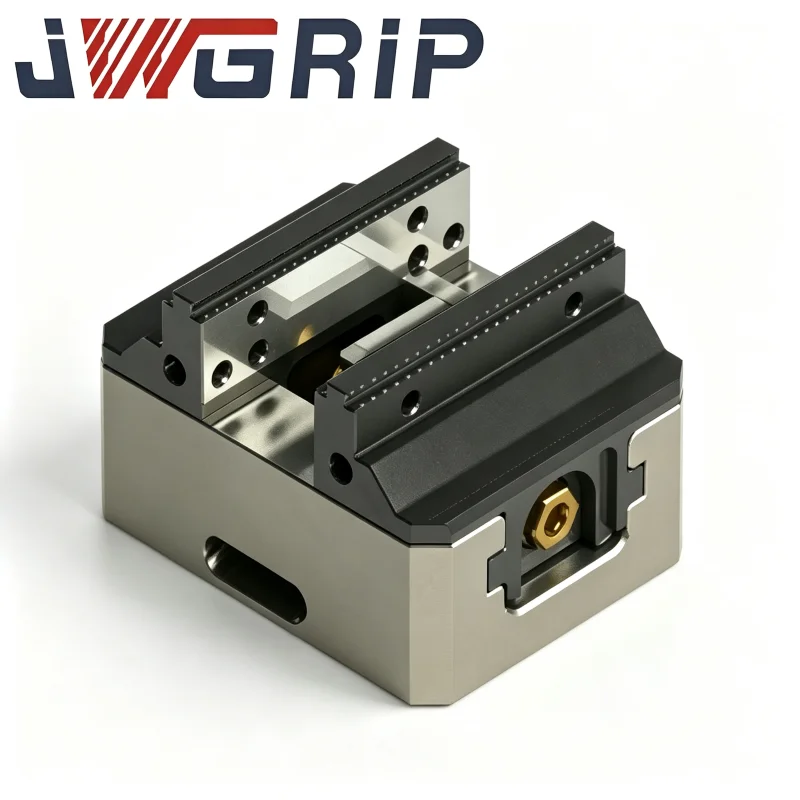
UPC Magnetic Zero Point Pallet- ၎င်းသည် သန့်စင်သောစက်ဆိုင်ရာ လော့ခ်ချခြင်းအစီအစဉ်များနှင့် မတူညီသော သံလိုက်အကူအညီဖြင့် တည်နေရာရှာဖွေခြင်းဆိုင်ရာ ယုတ္တိကို လက်ခံပါသည်။ သံလိုက်ဖြင့် ကြိုတင်နေရာချထားခြင်းသည် တရားဝင်စက်လော့ခ်ချခြင်းအထိရောက်မလာမီတွင် ပျဉ်ပြားကို တစ်နေရာတည်းတွင် ထိန်းသိမ်းထားသည်။ ဤကြိုတင်အနေအထားလုပ်ဆောင်ချက်သည် မြန်နှုန်းမြင့်စက်ရုပ်လှုပ်ရှားမှုနှင့် လျင်မြန်သောလွှဲပြောင်းခြင်းလုပ်ဆောင်ချက်များအတွင်း ကြမ်းခင်းချော်ကျခြင်း သို့မဟုတ် နှိမ်ခြင်းတို့ကို ထိရောက်စွာကာကွယ်ပေးပါသည်။ ၎င်းသည် ပါးလွှာသော နံရံ workpieces နှင့် light-weight fixture assemblies များအတွက် သိသိသာသာ ကောင်းမွန်စွာ လုပ်ဆောင်နိုင်သည် ။
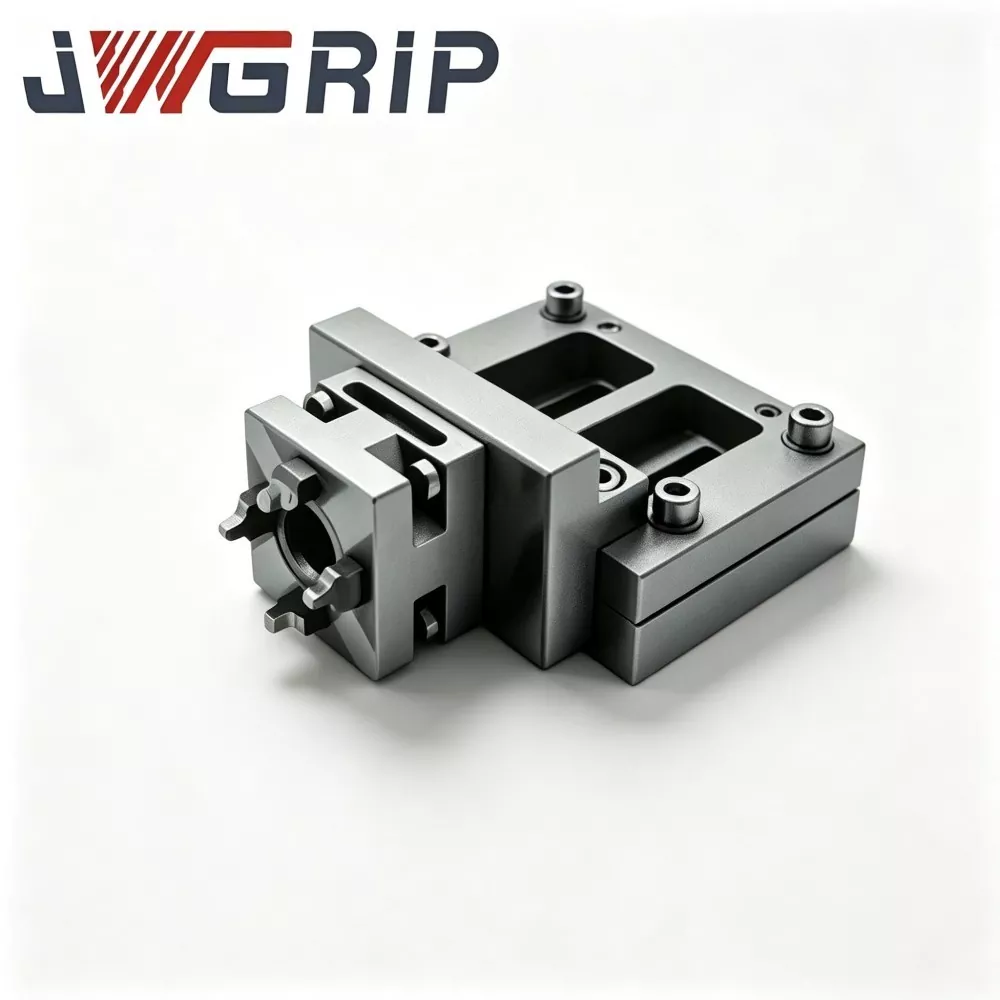
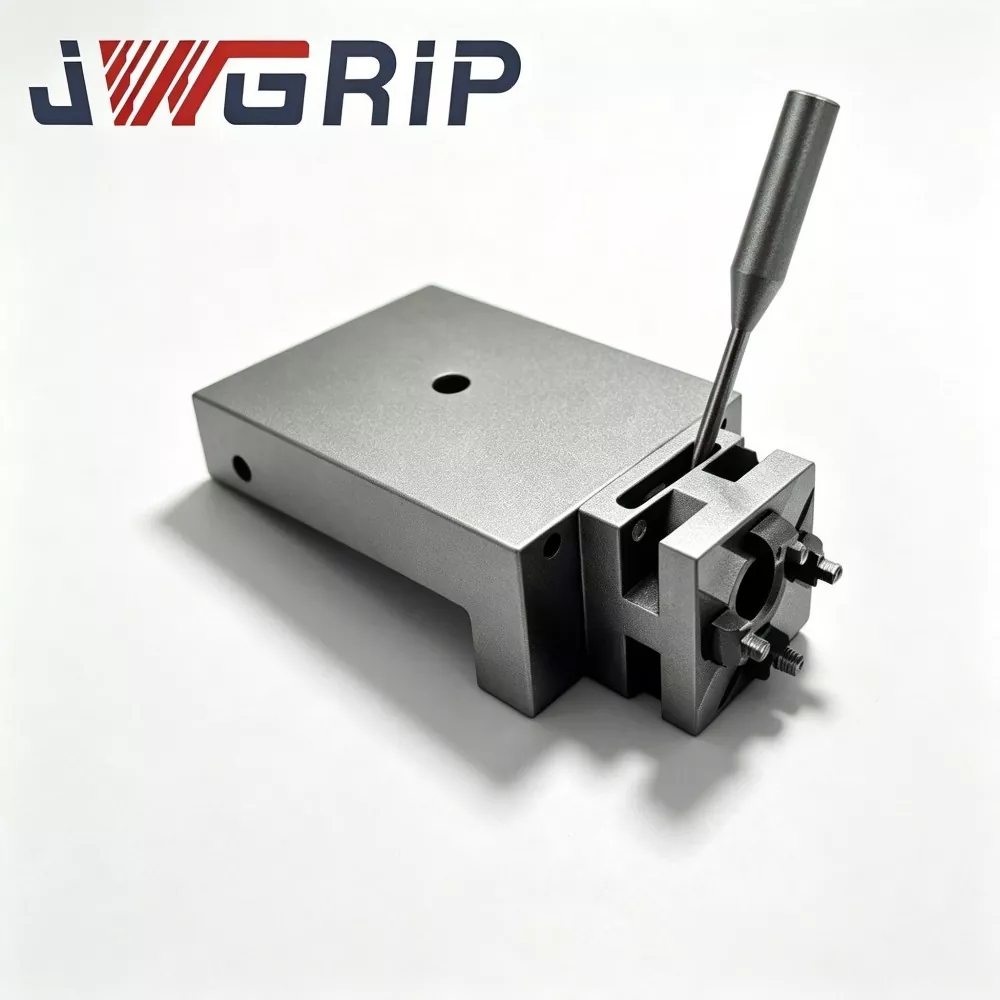
စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် UPC Hinge Linkage Arm- စက်ရုပ်အနားကွပ်များပေါ်တွင်တပ်ဆင်ထားသောစက်ပိုင်းဆိုင်ရာလုပ်ဆောင်မှုအဆုံးအဖြစ်ဆောင်ရွက်ပေးသည်၊ ဤချိတ်ဆက်ထားသောလက်မောင်းသည်ပစ်မှတ်ထားသောပလပ်စများကိုဖမ်းယူခြင်း၊ ရုတ်သိမ်းခြင်းနှင့်သယ်ယူပို့ဆောင်ခြင်းလုပ်ဆောင်ချက်များကိုလုပ်ဆောင်သည်။ ၎င်း၏ဖွဲ့စည်းပုံဆိုင်ရာအတိုင်းအတာသည် UPC-series pallets များ၏ အပြင်ဘက်ပရိုဖိုင်နှင့် တိကျစွာကိုက်ညီပြီး အရှိန်မြင့်စက်ရုပ်စက်ဝန်းအတွင်း မှားယွင်းဖမ်းမိခြင်းနှင့် ပြုတ်ကျနိုင်သည့်အန္တရာယ်များကို ရှောင်ရှားသည်။
Zero Point Chucking System အတွက် UPC အလယ်ဗဟို အပိုင်းများ- ဤဗဟိုချက် အပိုင်းများသည် လဲလှယ်နိုင်သော နေရာချထားခြင်း အရန် အစိတ်အပိုင်းများအဖြစ် လုပ်ဆောင်သည်။ ၎င်းတို့သည် အလုပ်ရုံဆွေးနွေးပွဲကျင်းပနေစဉ်အတွင်း သေးငယ်သော တပ်ဆင်မှုသွေဖည်မှုများကို လျော်ကြေးပေးသည့် pallets နှင့် machine-side chucks ကြားခံသောအခါတွင် datum tolerance ကို ညှိပေးပါသည်။ ၎င်းတို့သည် တည်နေရာသတ်မှတ်မှုတစ်ခုလုံး၏ အသုံးပြုနိုင်သော ဝန်ဆောင်မှုသက်တမ်းကို တိုးမြှင့်ပေးသည်။
Hybrid Loading Mode Switching အတွက် ပြင်ဆင်မှုများနှင့် စည်းကမ်းများ
ရောစပ်မုဒ်ပြောင်းခြင်းအတွက် မည်သည့်ပြင်ဆင်မှုများ အပြီးသတ်သင့်သနည်း။
စက်ရုပ်သုံး UPC အကွက်များနှင့် Zero Point Pallet Series မှရရှိသော ကိုယ်တိုင်လုပ်ဆောင်သော ပက်လက်များ နှစ်ခုလုံးအတွက် ပေါင်းစပ်ဒေတာစံနှုန်းများကို ထားရှိပါ။ တူညီသော ဆွဲစတင်စတိုးအသေးစိတ်သတ်မှတ်ချက်များသည် တူညီသောစက်ဘေးရှိ chuck တွင် ရုပ်ပိုင်းဆိုင်ရာ အပြန်အလှန်ဖလှယ်နိုင်မှုကို အာမခံပါသည်။
မုဒ်ပြောင်းနေစဉ်အတွင်း မည်သည့်လည်ပတ်မှုစည်းမျဉ်းများကို ဂရုပြုရန်လိုသနည်း။
စက်ရုပ်ထုတ်လုပ်မှုမှ ကိုယ်တိုင်ချိန်ညှိမှုသို့ ပြောင်းသည့်အခါ အော်ပရေတာများသည် စက်ဘေးရှိ chuck ကို ဖြုတ်ချရန် သို့မဟုတ် ပြင်ဆင်ရန် မလိုအပ်ပါ။ ၎င်းတို့သည် UPC-series စက်ရုပ်-အသားပေးသော ကွက်လပ်များကိုသာမန်လူကိုယ်တိုင် တင်ဆောင်ထားသော pallets များဖြင့်သာ အစားထိုးပါသည်။ ပြန်လည်စစ်ဆေးခြင်း သို့မဟုတ် datum ပြန်လည်သတ်မှတ်ခြင်းလုပ်ဆောင်ရန် မလိုအပ်ပါ။
ရောစပ်မုဒ် အလုပ်အသွားအလာများတွင် မည်သည့်လျှို့ဝှက်အန္တရာယ်များကို သတိထားသင့်သနည်း။
စက်ရုပ်ဆုပ်ကိုင်ခြင်း၏ အလေးချိန်ကန့်သတ်ချက်များကို ဂရုပြုပါ။ စက်ရုပ် အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် UPC Hinge Linkage Arm ၏ အဆင့်သတ်မှတ်ထားသော ဝန်နှင့် စက်ရုပ်များ စုစုပေါင်းအလေးချိန်ထက် မကျော်လွန်နိုင်ပါ။ Over-loading သည် positioning drift နှင့် mechanical deformation ကို ဖြစ်စေသည်။
စွမ်းဆောင်ရည် အကဲဖြတ်ခြင်း။
စက်ရုပ်အထပ်ထပ် လွှဲပြောင်းမှု တိကျမှု- ၎င်းသည် လော့ခ်ချပြီးနောက် တည်ငြိမ်သော နေရာချထားမှု တိကျမှုမျှသာ မဟုတ်ပါ။ စက်ရုပ်ဖမ်းခြင်း၊ ရုတ်သိမ်းခြင်း၊ ရွေ့လျားခြင်းနှင့် နေရာချခြင်းလုပ်ငန်းစဉ်တစ်ခုလုံးတွင် ထုတ်ပေးသည့် အနေအထားသွေဖည်မှုကိုလည်း ဆန်းစစ်ရန် လိုအပ်ပါသည်။ လွှဲပြောင်းမှုအတွင်း သေးငယ်သောသွေဖည်မှုသည် လုပ်ဆောင်ခြင်းသံသရာများစွာပြီးနောက် သိသာထင်ရှားသောအတိုင်းအတာအမှားများအဖြစ်သို့ တိုးလာပါမည်။
သံလိုက်-အထောက်အကူပြုဖွဲ့စည်းပုံများ၏ပတ်ဝန်းကျင်လိုက်လျောညီထွေဖြစ်နိုင်မှု- သံအခြေခံဖြတ်တောက်ထားသောချစ်ပ်များပါရှိသောအလုပ်ရုံဆွေးနွေးပွဲများအတွက်၊ သံလိုက်အမျိုးအစား Pallet မော်ဒယ်များသည် သံအပိုင်းအစများကို သံလိုက်မျက်နှာပြင်များကပ်တွယ်ခြင်းမှကာကွယ်ရန်နှင့် ပြားချပ်ချပ်များကို ဖျက်ဆီးခြင်းမှကာကွယ်ရန် ထိရောက်သောချစ်ပ်ပြားပုံစံများလိုအပ်ပါသည်။
စက်ပိုင်းဆိုင်ရာ-ဖွဲ့စည်းတည်ဆောက်ပုံ ထိခိုက်မှု ဆန့်ကျင်စွမ်းဆောင်မှု- စက်ရုပ်လက်ဖြင့် နေရာယူခြင်း လုပ်ဆောင်ချက်များသည် အချို့သော အဆက်အသွယ် သက်ရောက်မှုများကို ဆောင်ကြဉ်းပေးပါသည်။ ဟာ့ဒ်ဝဲဖွဲ့စည်းပုံဆိုင်ရာ ခိုင်ခံ့မှုသည် ရည်ညွှန်းမျက်နှာများကို တည်နေရာရှာဖွေခြင်း၏ အမြဲတမ်း ပုံပျက်ခြင်းမရှိဘဲ မကြာခဏ ထပ်ခါတလဲလဲ သက်ရောက်မှုကို စုပ်ယူရပါမည်။
ပစ္စည်းနှင့်လက်မှုအင်္ဂါရပ်များ
ပင်မဖွဲ့စည်းတည်ဆောက်ပုံကိုယ်ထည်များသည် စွမ်းအားမြင့် မီးမငြိမ်းနိုင်သော အလွိုင်းသံမဏိကို အသုံးပြုသည်။ ထိတွေ့မျက်နှာပြင်များကို သော့တည်နေရာရှာဖွေခြင်း အဆင့်ပေါင်းများစွာ တိကျစွာ ကြိတ်ခွဲခြင်းလုပ်ငန်းစဉ်များကို လုပ်ဆောင်သည်။ သံလိုက်အမျိုးအစား ကွက်လပ်များ စုဝေးမှုသည် ထောင်ပေါင်းများစွာသော လုပ်ငန်းလည်ပတ်ပြီးနောက် သံလိုက်အကြိုအနေအထားစွမ်းရည် တည်ငြိမ်မှုရှိစေရန် ထပ်ခါတလဲလဲ သံလိုက်ဓာတ်အားလျော့ချခြင်း အိုမင်းခြင်းဆိုင်ရာ စမ်းသပ်ခြင်းများကို ဖြတ်သန်းသည်။
UPC Zero Point Positioning Series အစိတ်အပိုင်းများအားလုံးသည် Zero Point Clamping Chuck Series နှင့် လိုက်ဖက်ညီမှုကို ထိန်းသိမ်းထားသည်။ စက်ရုံများသည် စက်ရုပ်လုပ်နိုင်သော Pallets များကို မိတ်ဆက်သည့်အခါ ရှိပြီးသား စက်ဘေးမှ chuck များကို စွန့်ပစ်ရန် မလိုအပ်ပါ။ ရှိရင်းစွဲ ဟာ့ဒ်ဝဲ ပိုင်ဆိုင်မှုများသည် အလိုအလျောက် ထုတ်လုပ်မှု အပြင်အဆင်အသစ်တွင် ဆက်လက်လည်ပတ်နိုင်သည်။
စံမဟုတ်သော ပြုပြင်မွမ်းမံမှု ပံ့ပိုးမှုတွင် ဆုပ်ကိုင်ထားသော groove အတိုင်းအတာများ၊ သံလိုက်-အင်အား ပြင်းထန်မှု ချိန်ညှိမှုနှင့် ချိတ်ဆက်-လက်မောင်း တပ်ဆင်ခြင်းအနားကွပ်အရွယ်အစားများ၊ စျေးကွက်ရှိ ပင်မစက်ရုပ်အမှတ်တံဆိပ်အနားကွပ်စံနှုန်းများနှင့် လိုက်လျောညီထွေဖြစ်စေရန် ပါဝင်သည်။
နေ့စဉ်ထိန်းသိမ်းခြင်း။
စက်ရုပ်ကို ဦးတည်သော တည်နေရာရှာဖွေခြင်း ဟာ့ဒ်ဝဲသည် ရိုးရှင်းသော တပ်ဆင်ခြင်းဖြင့်သာ စွမ်းဆောင်ရည် အပြည့်အဝ ပေးစွမ်းမည်မဟုတ်ပါ။ နေ့စဥ်စီမံခန့်ခွဲမှုတွင် စက်ရုပ်-ရွေ့လျားမှု ကန့်သတ်ချက်ချိန်ညှိမှု၊ သံလိုက်မျက်နှာပြင်ပေါ်ရှိ ချစ်ပ်ပြားများကို ပုံမှန်ရှင်းလင်းခြင်းနှင့် ချိတ်ဆက်-လက်မောင်းအဆစ်ရှင်းလင်းမှုကို အချိန်အခါအလိုက် စစ်ဆေးခြင်းတို့ကို ပေါင်းစပ်ရပါမည်။ ပုံမှန်ပြုပြင်ထိန်းသိမ်းမှု အဆင့်များကို ချန်လှပ်ထားလျှင် အဆင့်မြင့် မော်ဂျူလာ ဟာ့ဒ်ဝဲသည်ပင် လျှို့ဝှက်အန္တရာယ်များကို ထုတ်ပေးလိမ့်မည်။ အလိုအလျောက်စနစ်-ပရောဂျက်များ စွမ်းဆောင်ရည်နိမ့်ကျသော ကိစ္စများသည် ဟာ့ဒ်ဝဲကိုယ်တိုင်၏ ချို့ယွင်းချက်များထက် လျစ်လျူရှုထားသော နေ့စဉ်စစ်ဆေးခြင်းမှ အစပြုပါသည်။
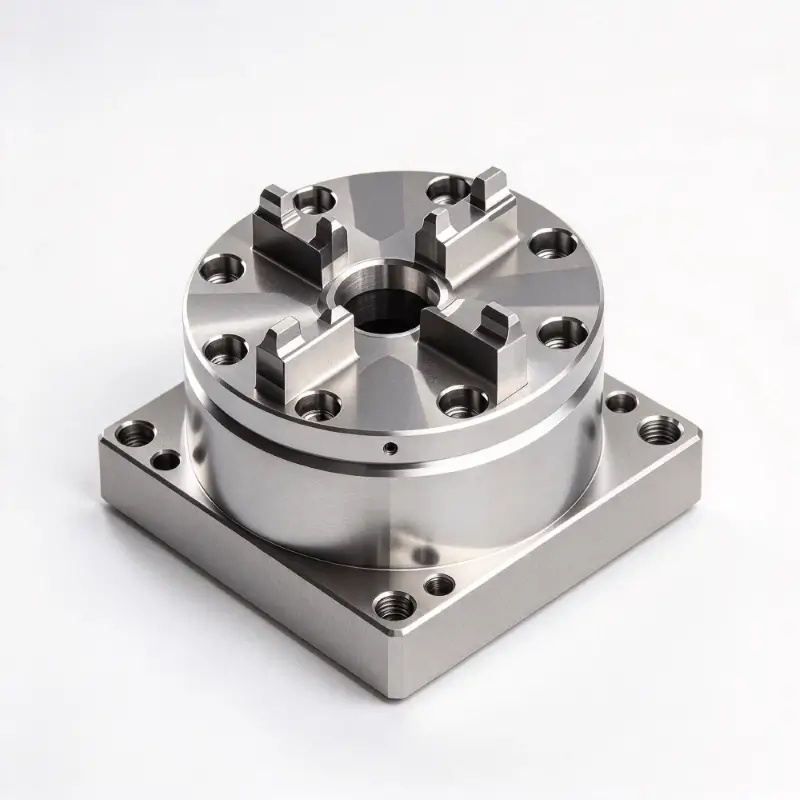
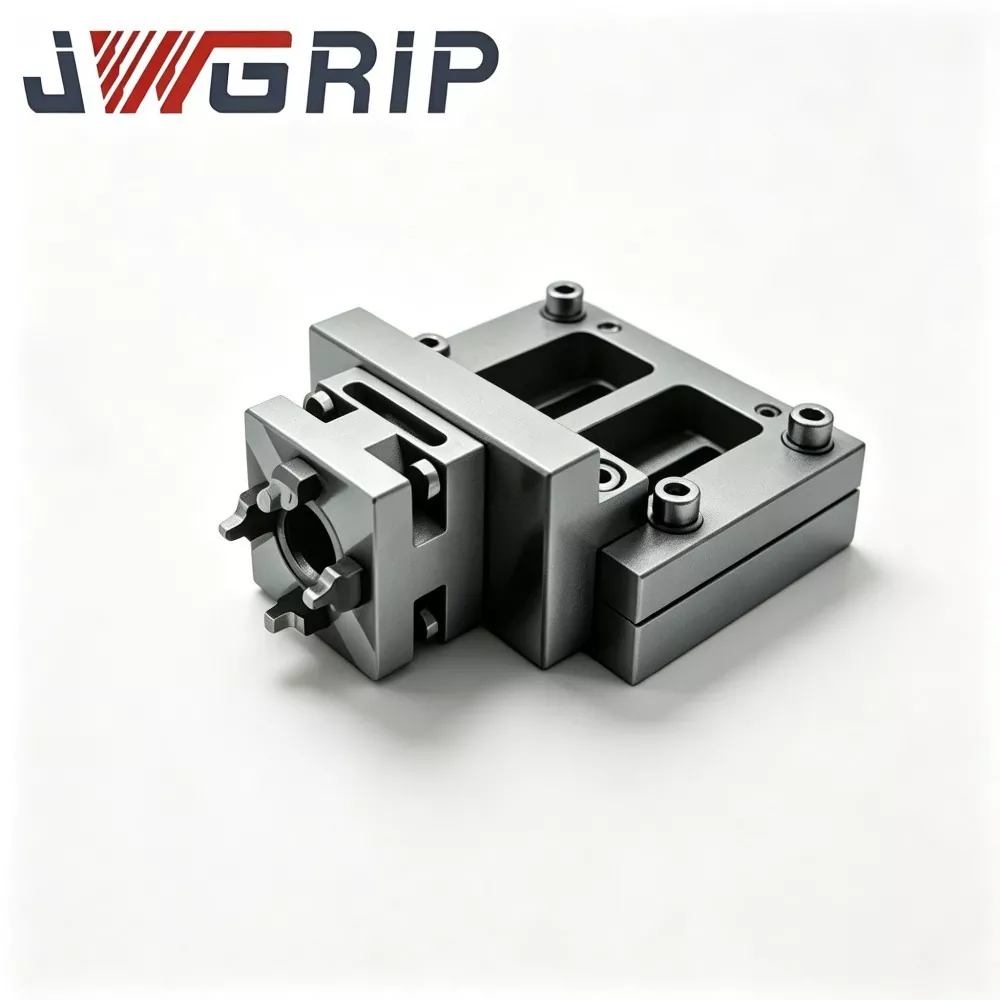
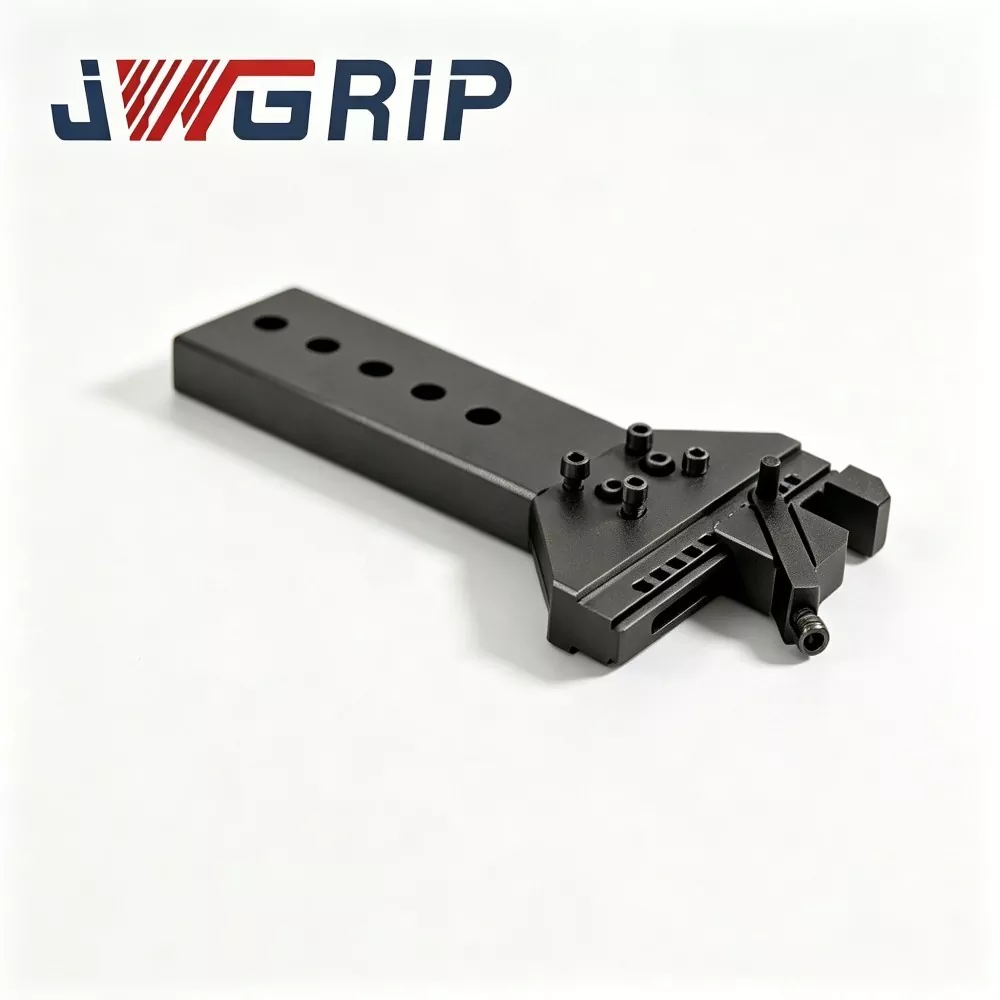

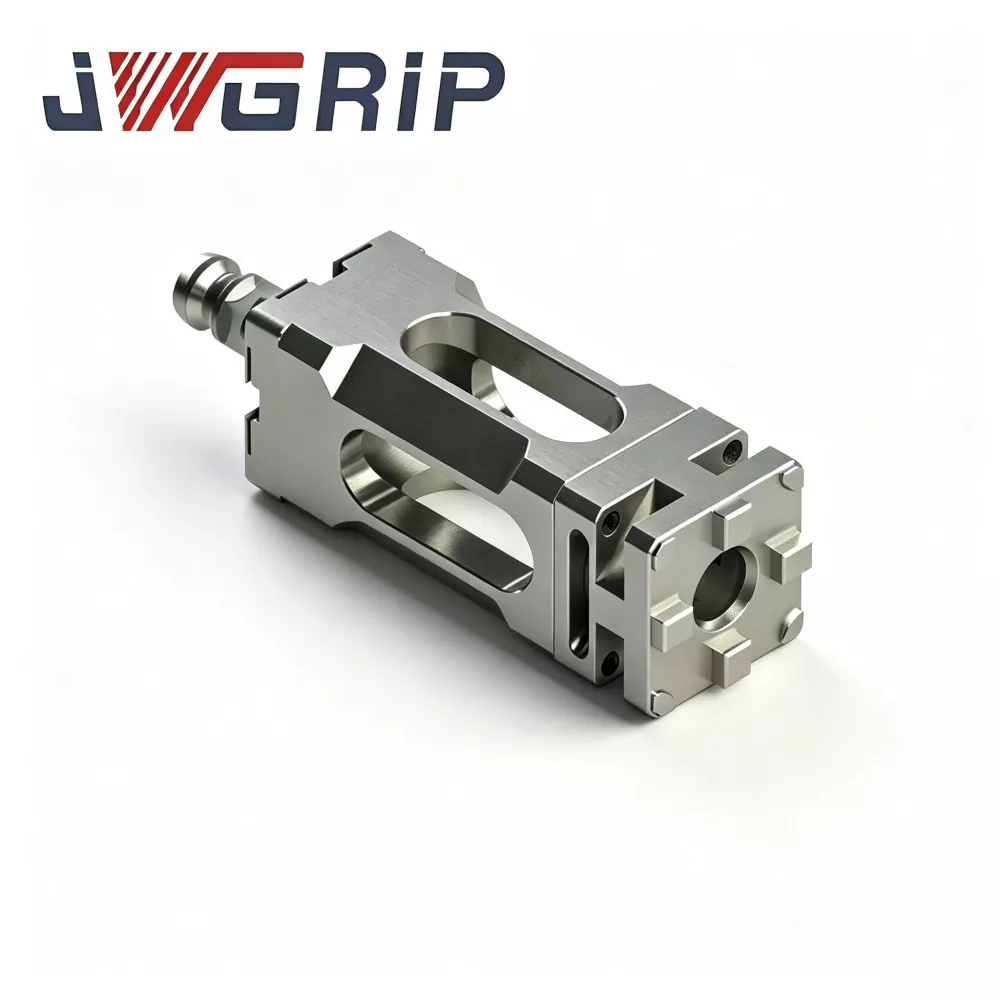
- View as
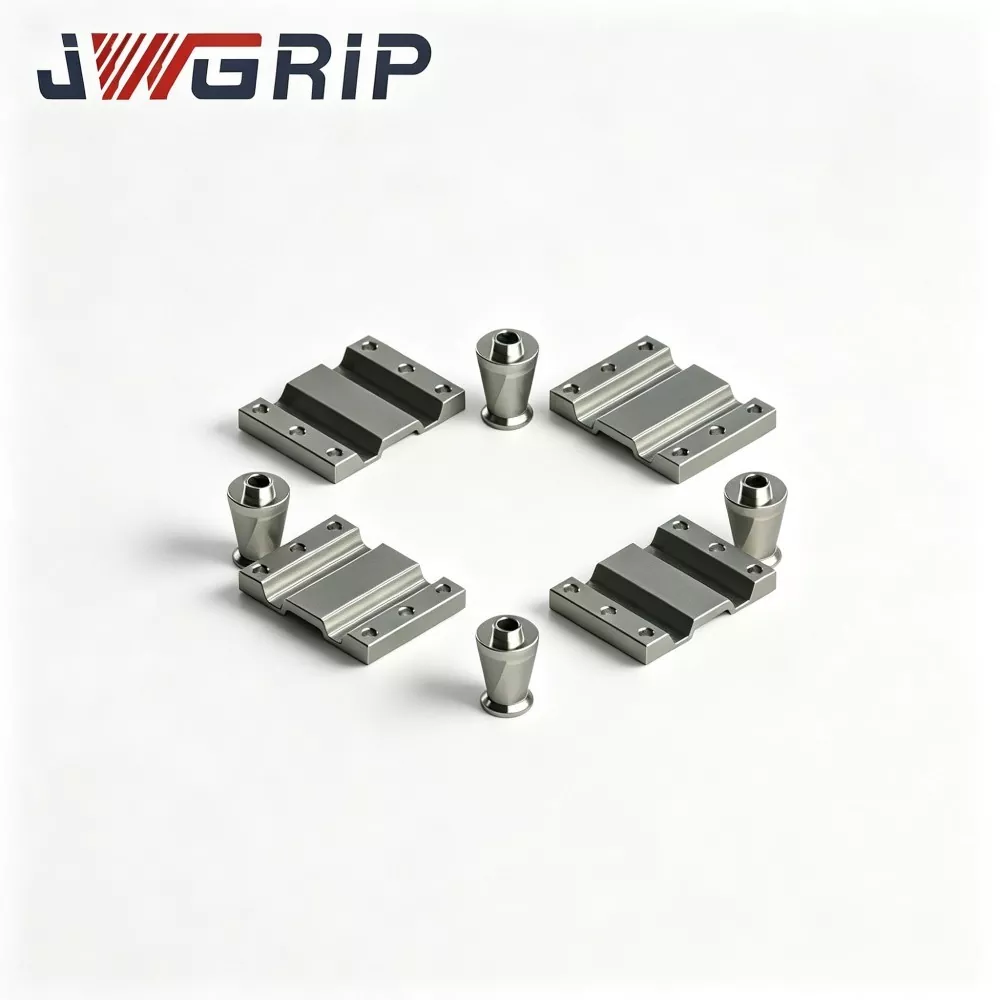
Zero Point Clamping စနစ်အတွက် UPC Centering အပိုင်းများ
JWGRIP သည် တရုတ်နိုင်ငံရှိ Zero Point Clamping System အတွက် Customized UPC Centering Segments ၏ ပရော်ဖက်ရှင်နယ် ထုတ်လုပ်သူနှင့် ပေးသွင်းသူဖြစ်ပြီး စတော့ရှယ်ယာတွင် စံသတ်မှတ်ချက်များ အပြည့်ရှိသည်။ UPC zero-point chucking စနစ်အတွက် မရှိမဖြစ်လိုအပ်သော ပံ့ပိုးပေးသည့် ဆက်စပ်ပစ္စည်းများကို ပရော်ဖက်ရှင်နယ်ကျကျ ဒီဇိုင်းထုတ်ထားသည့်အတိုင်း၊ ဤဗဟိုချက်အပိုင်းများသည် သုညအမှတ်ကုပ်ယူနစ်များအတွက် core matching နှင့် maintenance components များအဖြစ် ဆောင်ရွက်ပါသည်။ မြင့်မားသော မာကျောသော အလွိုင်းသံမဏိပစ္စည်းများနှင့် စံချိန်စံညွှန်းသတ်မှတ်ထားသော တိကျစွာလုပ်ဆောင်ခြင်းနည်းပညာကို အသုံးပြုခြင်းဖြင့် ၎င်းတို့အား အပိုအရန်အပိုပစ္စည်းများမပါဘဲ UPC စံသတ်မှတ်ချက် သုညအမှတ်အကွက်များအားလုံးသို့ တိုက်ရိုက်လိုက်လျောညီထွေဖြစ်စေနိုင်သည်၊ စံသတ်မှတ်ထားသော တပ်ဆင်မှုနှင့် မတူကွဲပြားသော တပ်ဆင်မှုလိုအပ်ချက်များနှင့် စက်ပစ္စည်းမွမ်းမံပြင်ဆင်မှုတောင်းဆိုချက်များကို ဖြည့်ဆည်းပေးနိုင်သည်။

စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် UPC Hinge Linkage Arm
JWGRIP သည် တရုတ်နိုင်ငံရှိ စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Tool Changer အတွက် UPC Hinge Linkage Arm ၏ ပရော်ဖက်ရှင်နယ် OEM တင်ပို့သူဖြစ်သည်။ ၎င်းသည် စက်ရုပ်အလိုအလျောက် တပ်ဆင်မှုလဲလှယ်ခြင်းနှင့် မောင်းသူမဲ့ CNC ပြောင်းလွယ်ပြင်လွယ် ထုတ်လုပ်မှုဆဲလ်များအတွက် အထူးဒီဇိုင်းထုတ်ထားသော core structural connecting component တစ်ခုဖြစ်သည်။ စက်ရုပ်အဆုံး effector နှင့် UPC သုညမှတ် Pallet set များကြားတွင် အဓိက တွန်းအား-ဂီယာ ကြားခံအဖြစ် ဆောင်ရွက်ပေးသည်၊ ဤအကောင်းဆုံးသော ပတ္တာချိတ်ဆက်မှုလက်တံသည် စက်ရုပ်ဝင်ရိုးရွေ့လျားမှုမှတစ်ဆင့် သုညမှတ်အကွက်များကို လော့ခ်ချခြင်းနှင့် လော့ခ်ဖွင့်ခြင်းကို သဘောပေါက်စေပြီး အပိုနယူးနစ်နှင့် ဟိုက်ဒရောလစ် အရန်မောင်းနှင်သည့်ကိရိယာများ လိုအပ်မှုကို ဖယ်ရှားပေးပါသည်။
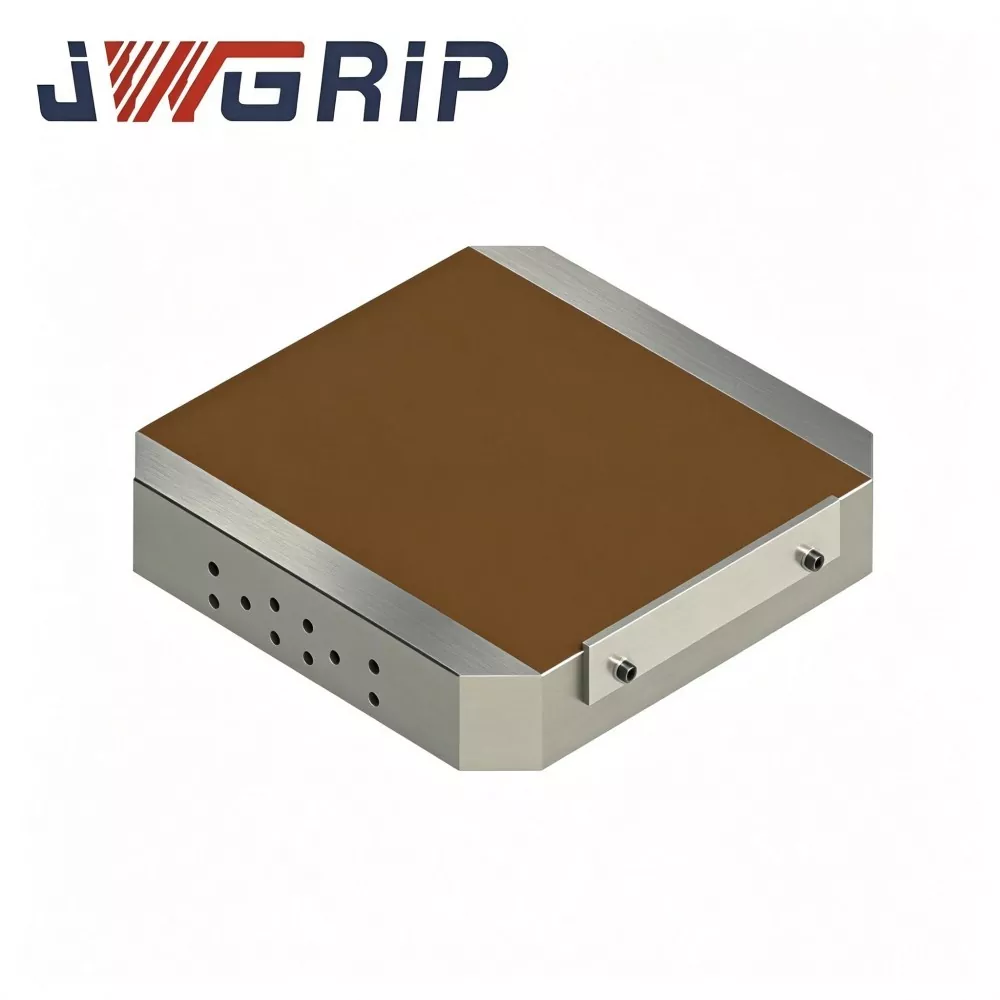
UPC သံလိုက် Zero Point Pallet
JWGRIP သည် UPC Magnetic Zero Point Pallet ကို ပံ့ပိုးပေးပြီး CNC ကြိတ်ခွဲခြင်း၊ ကြိတ်ခြင်းနှင့် EDM အလုပ်ရုံများအတွက် စိတ်တိုင်းကျ ထိရောက်မှုမြင့်မားသော ကုပ်ကြိုးဖြေရှင်းနည်းများကို ပေးအပ်သည့် တရုတ်နိုင်ငံရှိ ပရော်ဖက်ရှင်နယ် တင်ပို့သူနှင့် စက်ရုံတိုက်ရိုက် လက်ကားရောင်းချသူဖြစ်သည်။ ဤပေါင်းစပ်ထားသော pallet ယူနစ်သည် စံ UPC သုညမှတ်အထိ အမြန်ပြောင်းလဲနိုင်သော တည်နေရာတည်ဆောက်မှုတည်ဆောက်မှုကို စွမ်းဆောင်ရည်မြင့် အမြဲတမ်းသံလိုက် chuck နှင့် ပေါင်းစပ်ထားပြီး သမားရိုးကျ စက်ပိုင်းဆိုင်ရာ ကုပ်နေသော မေးရိုးများ၏ ရုပ်ပိုင်းဆိုင်ရာ ကန့်သတ်ချက်များကို ချိုးဖျက်ထားသည်။
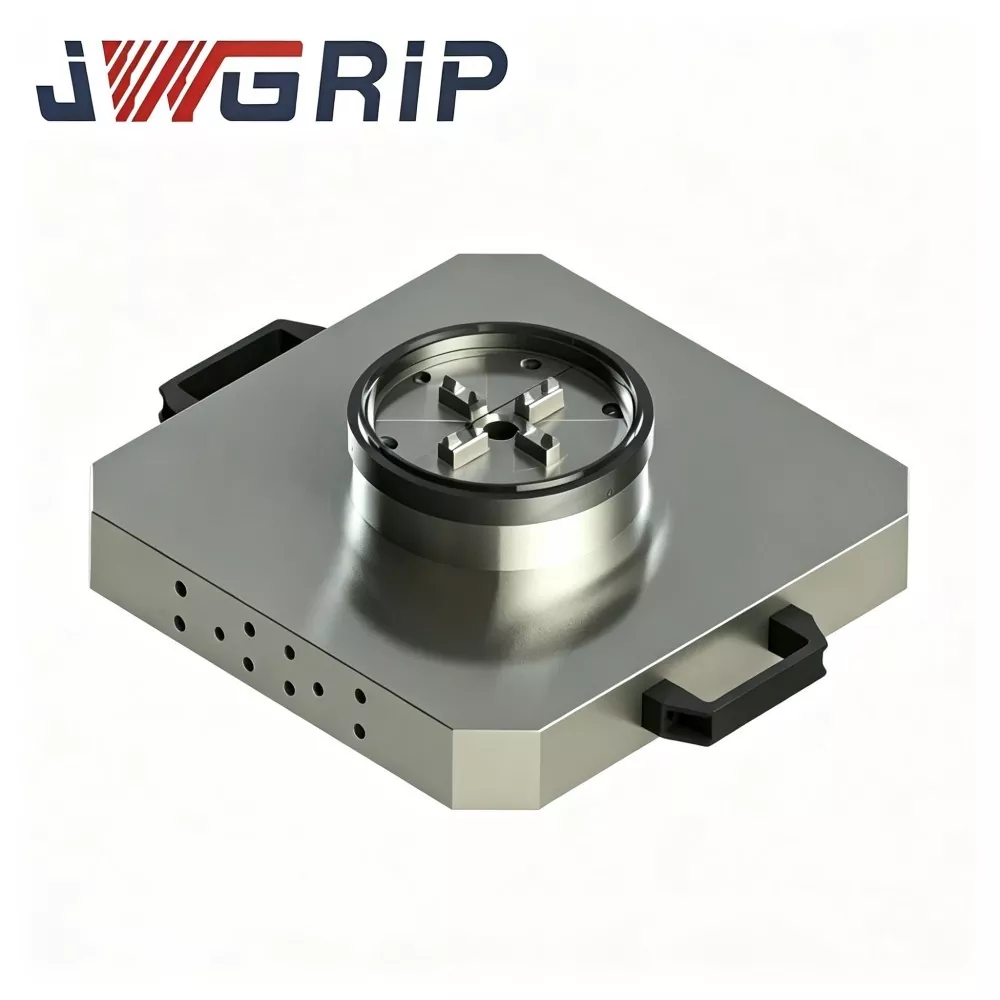
Power Chuck ဖြင့် UPC Zero Point Pallet
JWGRIP သည် တရုတ်နိုင်ငံရှိ Power Chuck ဖြင့် ပရော်ဖက်ရှင်နယ် UPC Zero Point Pallet ၏ ထုတ်လုပ်သူနှင့် ပေးသွင်းသူဖြစ်သည်။ ၎င်းသည် ခေတ်မီ အလှည့်ကျ ကြိတ်ခွဲစက်များနှင့် ဒေါင်လိုက် စက်ယန္တရားစင်တာများအတွက် အံဝင်ခွင်ကျဖြစ်စေသော တိကျမှုမြင့်မားသော ပေါင်းစပ်ကုပ်ကိရိယာတစ်ခုဖြစ်သည်။ ဤထုတ်ကုန်သည် UPC စံနှုန်း သုညမှတ်သော့ခတ်မှု ယန္တရားနှင့် ပါဝါ chuck ကို သီးသန့်ဝယ်ယူမှုနှင့် သီးခြားဝယ်ယူမှုနှင့် ဆိုက်တွင်းတွင် တပ်ဆင်မှုလိုအပ်ခြင်းတို့ကို ဖယ်ရှားပေးပါသည်။
JWGRIP သည် တရုတ်နိုင်ငံရှိ ပရော်ဖက်ရှင်နယ် UPC Zero Point Positioning Series ထုတ်လုပ်သူနှင့် ပေးသွင်းသူဖြစ်သည်။ ကျွန်ုပ်တို့၏စက်ရုံမှအပြိုင်အဆိုင်စျေးနှုန်းဖြင့်အရည်အသွေးမြင့်ထုတ်ကုန်များကိုလက်ကားရောင်းချရန်သင့်အားနွေးထွေးစွာကြိုဆိုပါသည်။
သတင်းအကြံပြုချက်များ