- အိမ်
- ကြှနျုပျတို့အကွောငျး
- ထုတ်ကုန်များ
- အသုံးချမှု
- သတင်း
- ဒေါင်းလုဒ်လုပ်ပါ။
- စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။
- ကြှနျုပျတို့ကိုဆကျသှယျရနျ
Burmese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
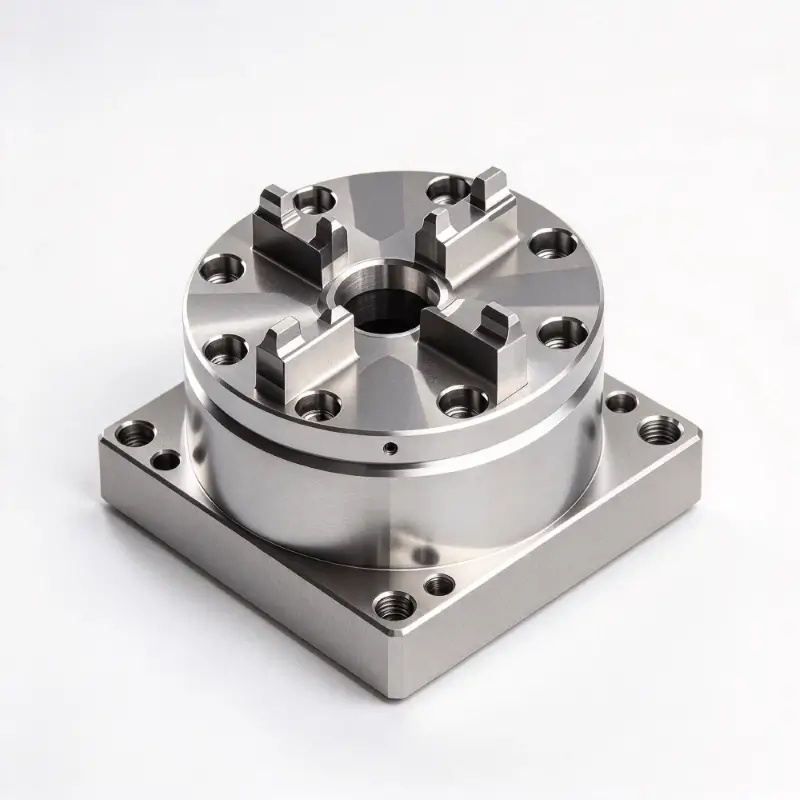
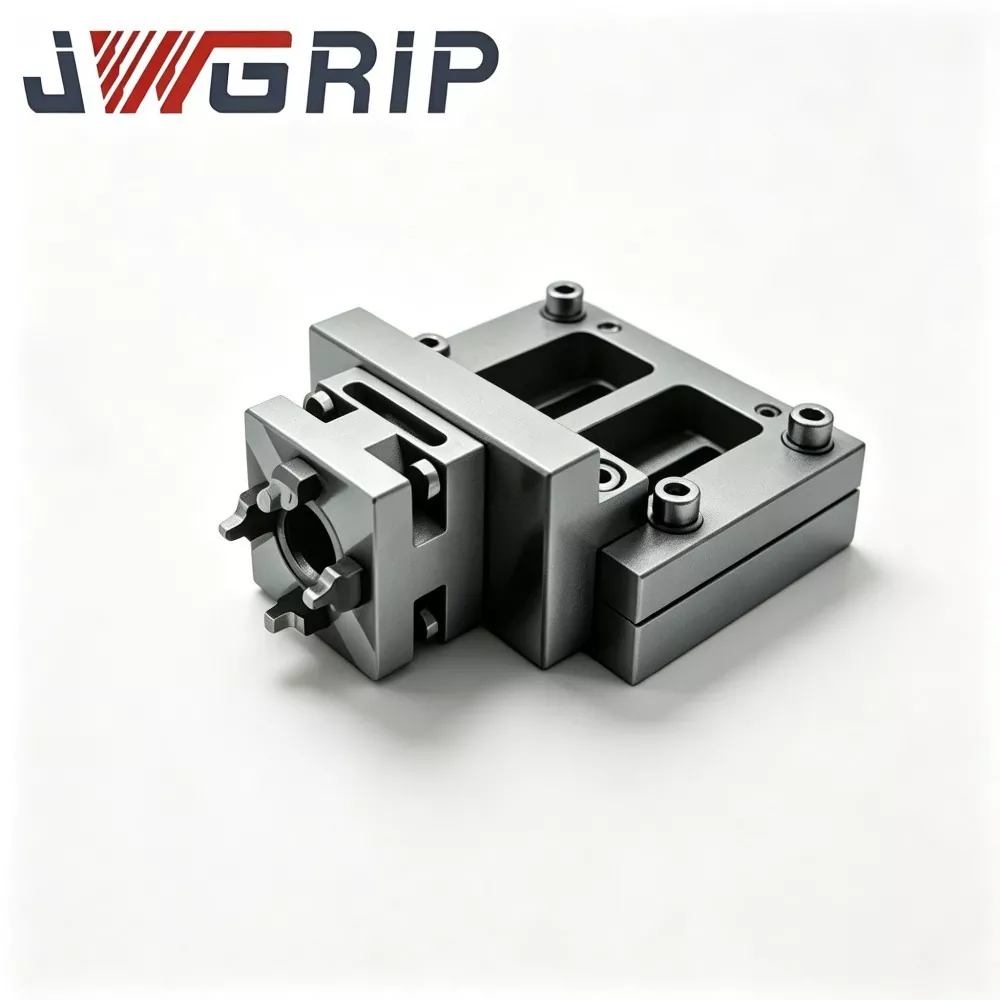
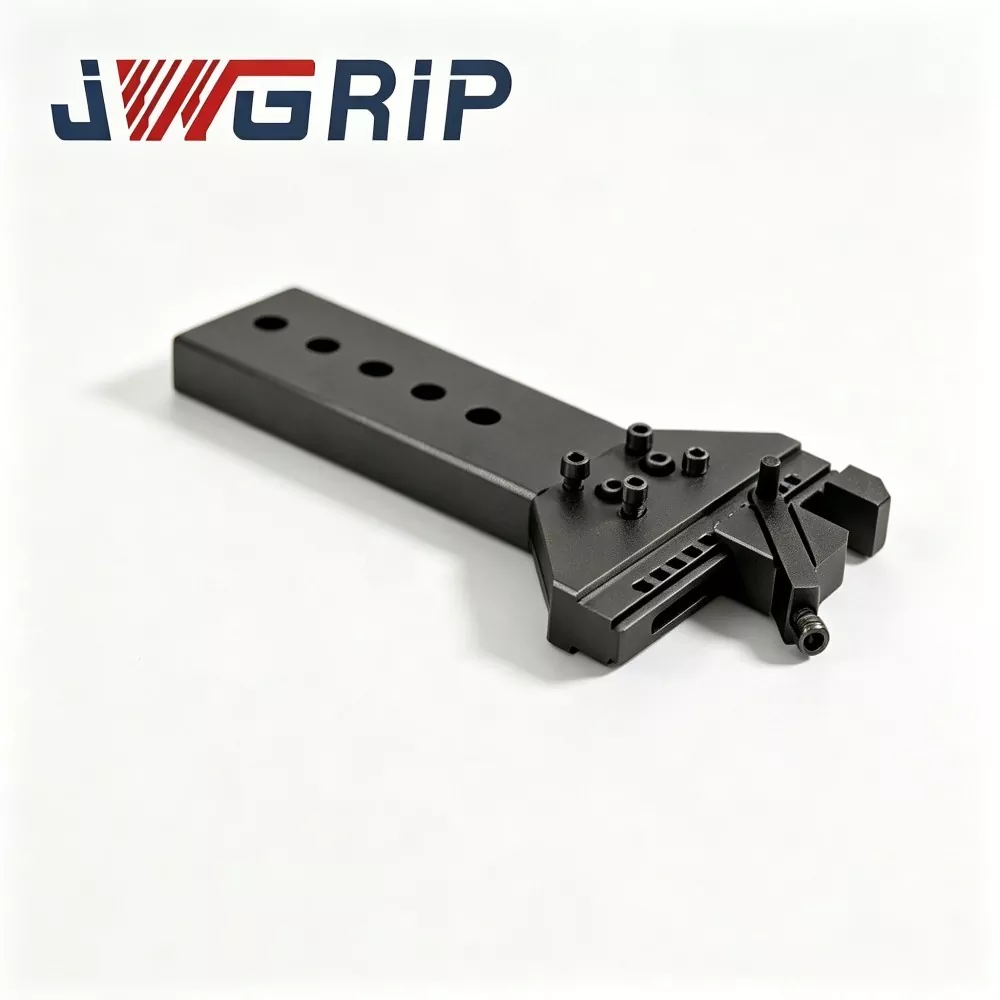

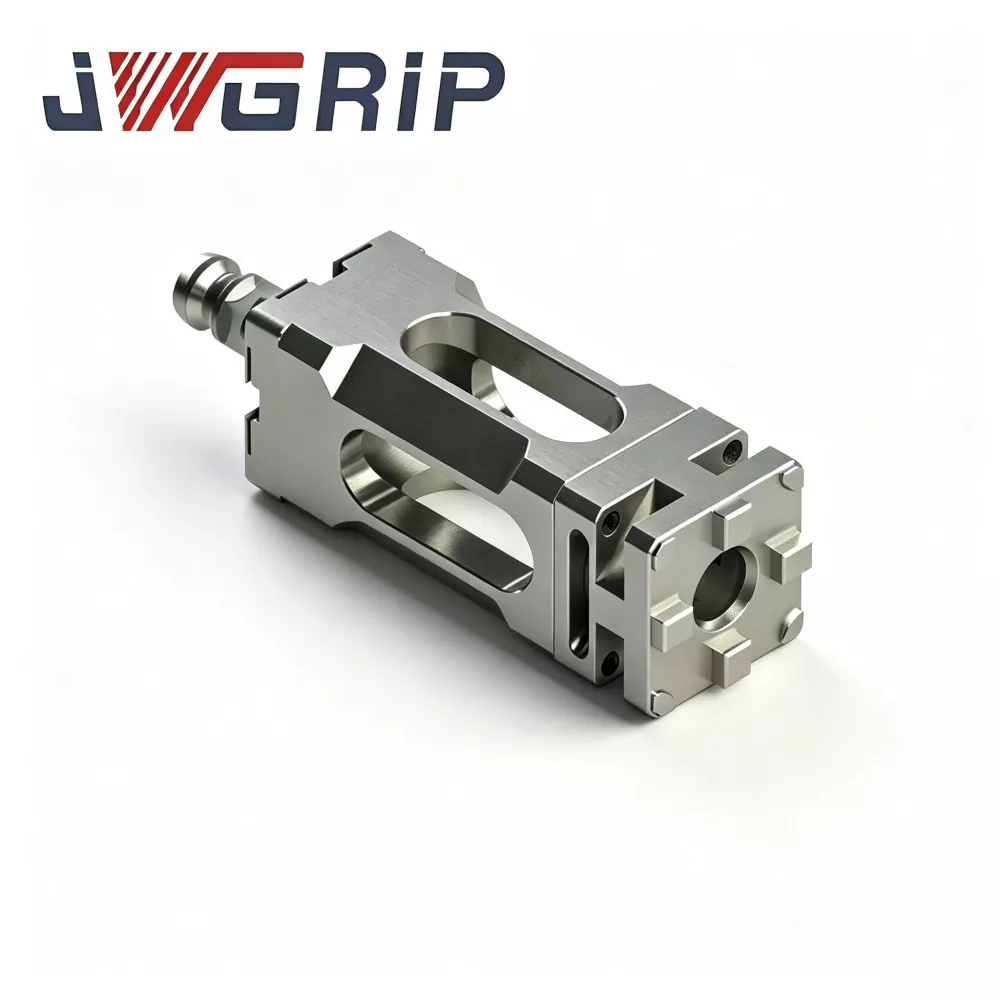
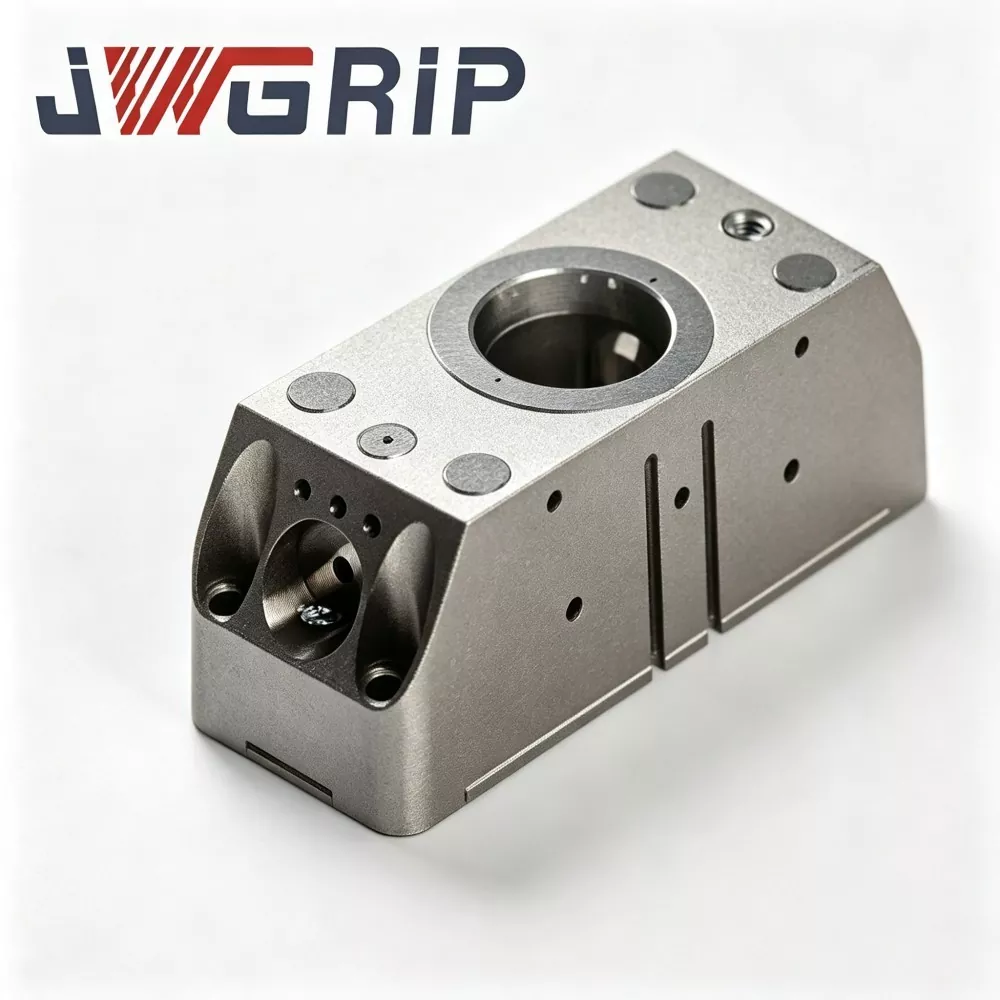
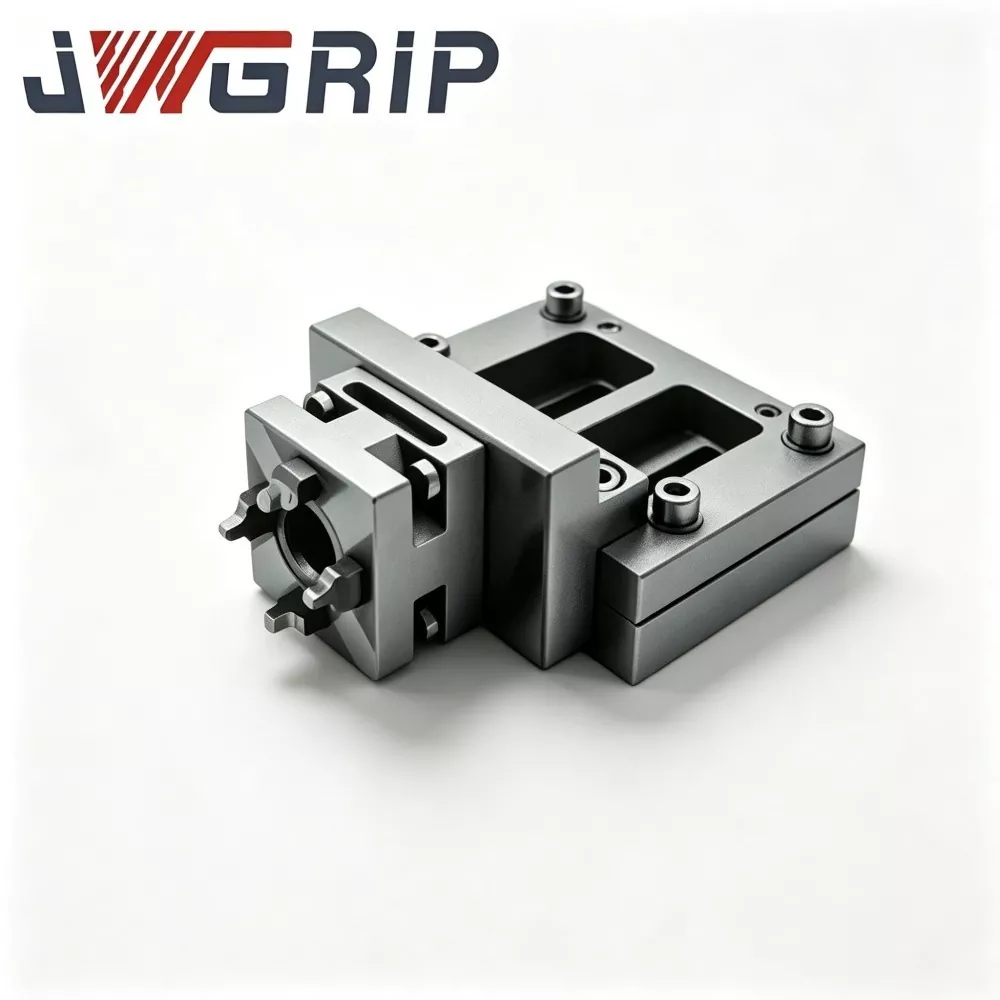
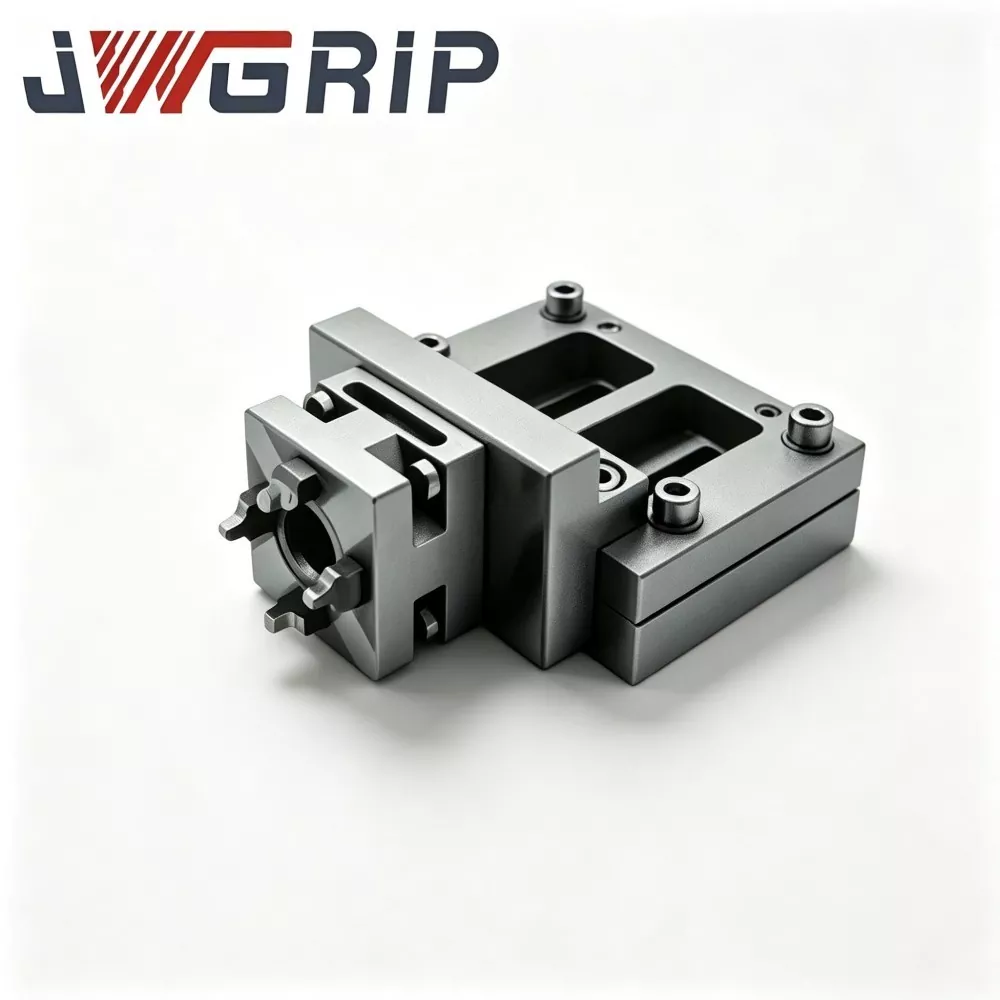
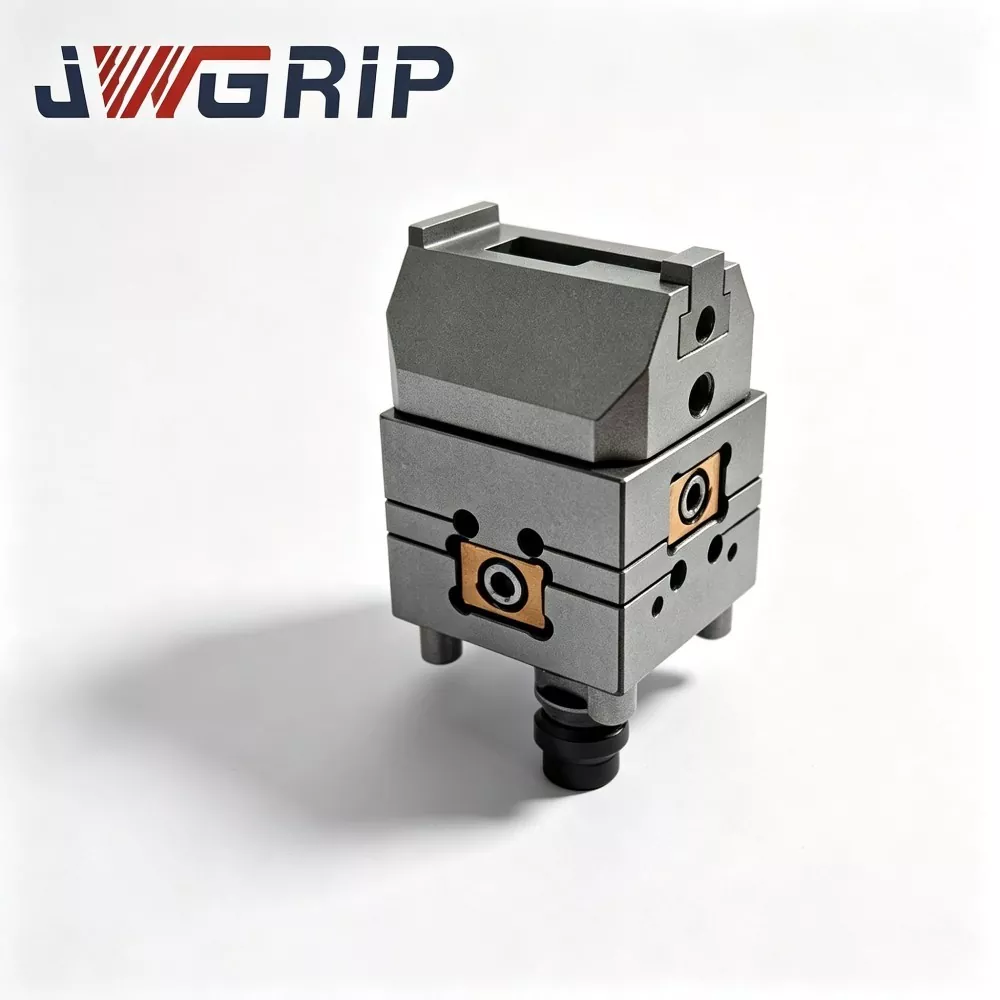
N160 စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper မော်ဂျူး
JWGRIP သည် တရုတ်နိုင်ငံရှိ N160 Robot Quick Change Gripper Module ၏ ပရော်ဖက်ရှင်နယ် ထုတ်လုပ်သူဖြစ်ပြီး အစုလိုက်အမှာစာဝယ်ယူမှုနှင့် ကမ္ဘာလုံးဆိုင်ရာ automation ပရောဂျက်ပါတနာများအတွက် စစ်မှန်သော Factory Price ကို ပံ့ပိုးပေးပါသည်။ ၎င်းသည် ခေတ်မီ လိုက်လျောညီထွေရှိသော မောင်းသူမဲ့ ထုတ်လုပ်မှုလိုင်းများအတွက် အထူးထုတ်လုပ်ထားသော ပေါင်းစပ်စက်ရုပ်လက်မောင်းအဆုံးသတ်မှု ယူနစ်အသစ်ဖြစ်ပါသည်။ pneumatic parallel gripper နှင့် robot quick-change interface ကို မော်ဂျူလာကိုယ်ထည်တစ်ခုထဲသို့ ဆန်းသစ်စွာပေါင်းစပ်ခြင်းဖြင့်၊ ၎င်းသည် သီးခြားအမြန်ပြောင်းလဲမှု discs များနှင့် သီးခြား gripper တပ်ဆင်ခြင်းအတွက် လိုအပ်သောအပိုထပ်ဆင့် multi-layer connecting flanges သို့မဟုတ် transitional accessories များမလိုအပ်ပါ။
ဤစွမ်းဆောင်ရည်မြင့် N160 စက်ရုပ် Quick Change Gripper Module သည် ပြင်းထန်သောကြာရှည်ခံမှုနှင့် တည်ငြိမ်သောစက်ပိုင်းဆိုင်ရာစွမ်းဆောင်ရည်များပါရှိသော ပြင်းထန်သောလေကြောင်းအလူမီနီယမ်အလွိုင်းအိမ်ရာနှင့် အားကောင်းသောလေကြောင်းအလူမီနီယမ်အလွိုင်းအိမ်နှင့် မီးမငြိမ်းနိုင်သောအလွိုင်းစတီးလ်သော့ခတ် Core ကိုလက်ခံပါသည်။ သမားရိုးကျ ခွဲခြမ်းပေါင်းစပ်ဖွဲ့စည်းပုံကို စွန့်လွှတ်ခြင်းဖြင့် အလွှာပေါင်းစုံချိတ်ဆက်မှုနှင့် ဆိုက်တွင် စုဝေးမှုသွေဖည်မှုကြောင့် ဖြစ်ပေါ်လာသော စုစည်းနေရာချထားမှုအမှားများကို ထိရောက်စွာ လျှော့ချပေးသည်။ မော်ဂျူးသည် သန်းပေါင်းများစွာသော စက်ဘီးစီးပင်ပန်းနွမ်းနယ်မှုစမ်းသပ်မှုများကို ကျော်ဖြတ်ပြီး CE စက်ပိုင်းဆိုင်ရာဘေးကင်းရေးစံနှုန်းများကို အပြည့်အဝလိုက်နာကာ ကြိမ်နှုန်းမြင့် စက်ဘီးစီးခြင်းနှင့် ကူးပြောင်းခြင်းအခြေအနေများတွင် ရေရှည်တည်ငြိမ်သောလည်ပတ်မှုကို ထိန်းသိမ်းထားသည်။
ကုန်ကြမ်းစစ်ဆေးခြင်း၊ CNC တိကျစွာ ပြုပြင်ခြင်း၊ ဖုန်စုပ်စက် အပူကုသခြင်း၊ မျက်နှာပြင် မာကျောခြင်းနှင့် ဝန်အပြည့် စက်ဘီးစီးခြင်း စစ်ဆေးခြင်း အပါအဝင် အလုံးစုံသော အိမ်တွင်းကုန်ထုတ်လုပ်မှု လုပ်ထုံးလုပ်နည်းများဖြင့် အပြီးသတ်ပြီး ယူနစ်တစ်ခုစီသည် အရည်အသွေးမြင့် စွမ်းဆောင်ရည်ကို ပေးဆောင်ပါသည်။ စွမ်းအင်အစိတ်အပိုင်းအသစ်များ တပ်ဆင်ခြင်း၊ မော်တော်ကားအသေးစား အစိတ်အပိုင်းများ ကိုင်တွယ်ခြင်း၊ 3C တိကျသော အလုပ်ခွင်ကို ဖမ်းယူခြင်းနှင့် အိမ်သုံးပစ္စည်း အစိတ်အပိုင်းများ စီခြင်းအတွက် ကျယ်ကျယ်ပြန့်ပြန့် အသုံးချနိုင်သည်။ တစ်ယူနစ်အစမ်းဝယ်ယူမှုနှင့် ကြီးမားသောအမှာစာပူးပေါင်းဆောင်ရွက်မှုကို ပံ့ပိုးပေးခြင်းဖြင့် ၎င်းတွင် 2D/3D ပုံဆွဲဒေတာ၊ တပ်ဆင်မှုလမ်းညွှန်နှင့် အဝေးထိန်းနည်းပညာပံ့ပိုးမှုများဖြင့် တပ်ဆင်ထားပြီး၊ ဆိုက်အတွင်းတပ်ဆင်ခြင်းနှင့် ချိန်ညှိခြင်းလုပ်ငန်းဝန်အား အလွန်လျှော့ချကာ သီးသန့်ထုတ်လုပ်သည့်လုပ်ငန်းများအတွက် ဉာဏ်ရည်ထက်မြက်သောပြောင်းလွယ်ပြင်လွယ်ထုတ်လုပ်မှုလိုင်းများ ပြုပြင်မွမ်းမံခြင်းစက်ဝန်းကို တိုစေပါသည်။
Integrated Module Design အကြောင်းပြချက်
ကုန်ထုတ်လုပ်မှုသည် မျိုးစုံမျိုးကွဲနှင့် အသေးစားအသုတ်ထုတ်လုပ်ရေးမုဒ်သို့ ကူးပြောင်းခြင်းဖြင့်၊ အလိုအလျောက် ထုတ်လုပ်မှုလိုင်းများ အများအပြားသည် ဖမ်းယူခြင်းလုပ်ငန်းကို ပြီးမြောက်ရန် စက်မှုလုပ်ငန်းသုံး စက်ရုပ်တစ်ရုပ်ကို တောင်းဆိုကြသည်။
အစဉ်အလာအားဖြင့်၊ စနစ်ပေါင်းစည်းသူများသည် လျင်မြန်သောပြောင်းလဲမှု disc နှင့် pneumatic gripper ကိုသီးခြားစီဝယ်ယူကြပြီး ကွင်းဆင်းတာဝန်ပေးစဉ်အတွင်း စက်ရုပ်အနားကွပ်တွင် ၎င်းတို့ကို စုစည်းထားသည်။
ဤဖြေရှင်းချက်သည် လျှို့ဝှက်ပြဿနာများစွာကို ယူဆောင်လာပေးသည်-
1. ပေါင်းစပ်ထားသော အနားကွပ်အများအပြားသည် အတိုင်းအတာအထိ သည်းခံနိုင်မှု အစုအဝေးများဖြစ်ပြီး အလုံးစုံ ထပ်တလဲလဲ နေရာချထားမှု တိကျမှုကို ကျဆင်းစေသည်။
2. မကြာခဏ ကိရိယာပြောင်းသည့် စက်ဝန်းအတွင်း ပြင်ပလေပြွန်များ ပွတ်တိုက်မှု ထိခိုက်မှု ကြုံတွေ့ရသည်။
3. ဆိုဒ်တွင် တပ်ဆင်ခြင်းနှင့် ချိန်ညှိခြင်းအတွက် အလုပ်ချိန်အများအပြားကို သုံးစွဲပါသည်။
N160 Robot Quick-Change Gripper Module သည် အထက်ဖော်ပြပါ လက်တွေ့ကျသော နာကျင်မှု-အချက်များကို ဖြေရှင်းရန်အတွက် တီထွင်ထားခြင်း ဖြစ်သည်။ JWGRIP သည် လျင်မြန်သောပြောင်းလဲမှုသော့ခတ်မှုယန္တရား၊ ဓာတ်ငွေ့ဆားကစ်ချန်နယ်နှင့် အပြိုင်မေးရိုးများကို ကျစ်လစ်သိပ်သည်းသော module ယူနစ်တစ်ခုအဖြစ် ပေါင်းစပ်ထားသည်။
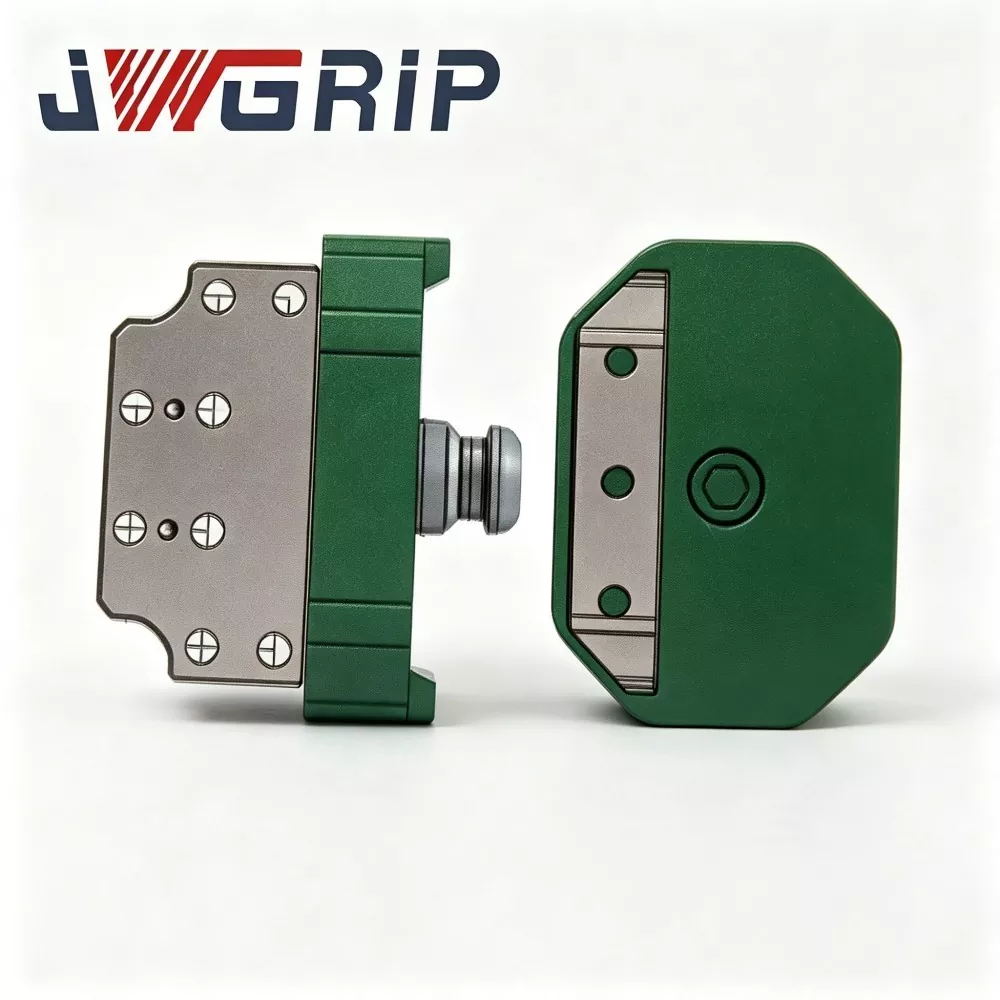
တစ်အုပ်လုံးကို ခွဲခြားထားသည်။
① စက်ရုပ်ဘေးဘက် အခြေစိုက်စခန်း (စက်ရုပ်အနားကွပ်တွင် အမြဲတမ်းတပ်ဆင်ထားသည်)
② လဲလှယ်နိုင်သော ကိရိယာ-ဘက်ဂရစ်ပါ မော်ဂျူး
စက်ရုပ်အနားကွပ်ပေါ်တွင် စက်ရုပ်ဘေးဘောင်ကို တစ်ကြိမ်တပ်ဆင်ပြီးနောက်၊ စက်ရုပ်သည် ဆိုဒ်တွင် အနားကွပ်များကို ထပ်ခါတလဲလဲ ဖြုတ်ခြင်းမပြုဘဲ မတူညီသော တူးလ်-ခြမ်း module များကို အထိုင်ချခြင်းဖြင့် အလိုအလျောက်တူးလ်လဲလှယ်မှုကို အပြီးသတ်နိုင်သည်။
Standard N160 စက်ရုပ် Quick Change Gripper Module သည် ပင်မခေတ်ရေစီးကြောင်း ခြောက်ဝင်ရိုးစက်မှုလုပ်ငန်းစက်ရုပ်များနှင့် ပူးပေါင်းလုပ်ဆောင်နိုင်သော စက်ရုပ်အများစုကို လိုက်ဖက်နိုင်သည့် ဆုပ်ကိုင်-တွန်းအားအဆင့်များစွာကို အကျုံးဝင်ပါသည်။ အထူးအခြေအနေပရောဂျက်များအတွက်၊ စိတ်ကြိုက်နှင့် OEM ဝန်ဆောင်မှုများကို အသက်သွင်းနိုင်ပါသည်။ အသုတ်အသေးစား အစမ်းဝယ်ယူမှု သို့မဟုတ် အစုလိုက်အမှာစာပဲဖြစ်ဖြစ်၊ သုံးစွဲသူများသည် ကျွန်ုပ်တို့၏စက်ရုံတိုက်ရိုက်ထောက်ပံ့ရေးချန်နယ်မှ စက်ရုံစျေးနှုန်းပံ့ပိုးမှုကို ရရှိနိုင်ပါသည်။
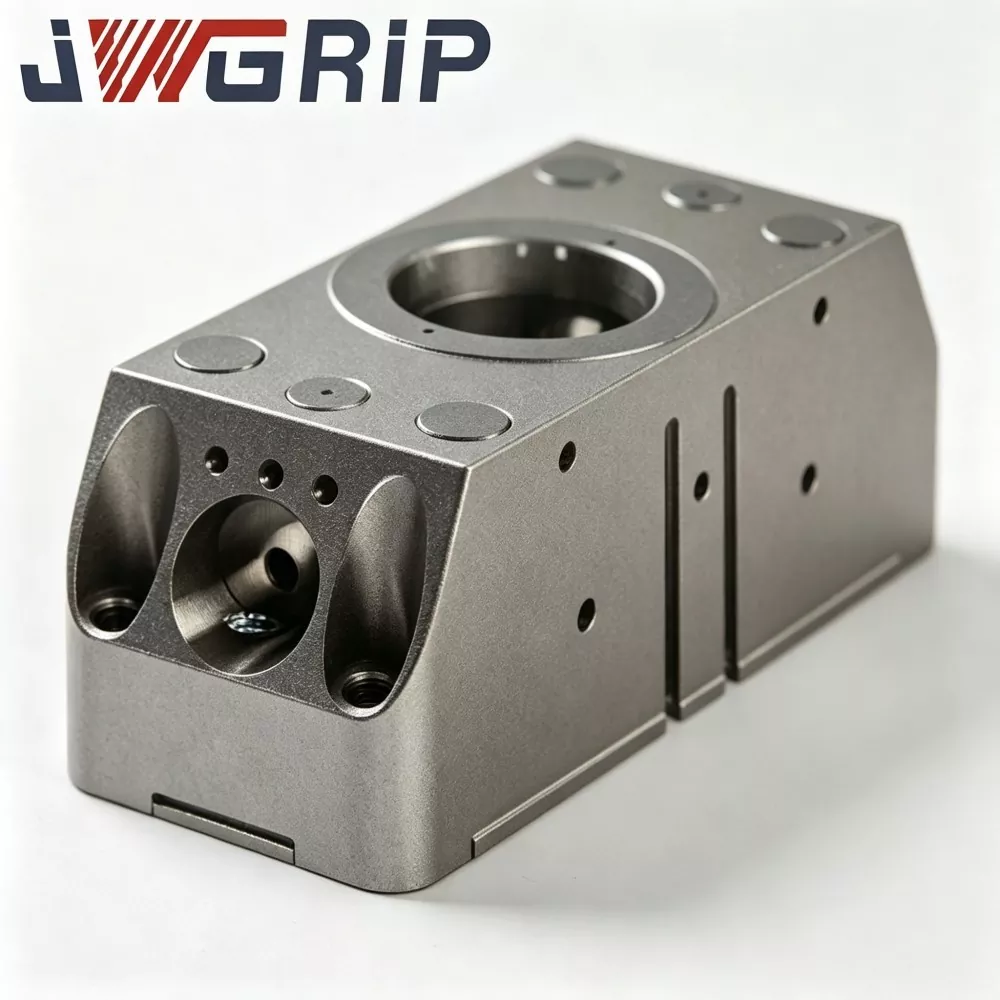

ထုတ်ကုန်အဓိပ္ပာယ်ဖွင့်ဆိုချက်နှင့် အဓိကဖွဲ့စည်းမှု
N160 Robot Quick-Change Gripper Module သည် စက်ရုပ်အမြန်ပြောင်းလဲခြင်း အင်တာဖေ့စ်နှင့် အပြိုင် pneumatic gripper တို့ကို သဘာဝကျကျ ပေါင်းစပ်ထားသည့် ပေါင်းစပ်စက်ရုပ် end-effector တစ်ခုဖြစ်သည်။ ဖောက်သည်ဆိုက်တွင် ဆင့်ပွားတပ်ဆင်ရန် လိုအပ်သည့် သီးခြားအစိတ်အပိုင်းများနှင့် မတူဘဲ၊ N160 စက်ရုပ် Quick-Change Gripper Module တစ်ခုစီသည် ပေးပို့ခြင်းမပြုမီ JWGRIP စက်ရုံအတွင်းရှိ လေ-ဆားကစ် အမှားရှာပြင်ခြင်းနှင့် စက်ဘီးစီးခြင်းဆိုင်ရာ စမ်းသပ်မှုတို့ကို ပြီးဆုံးစေသည်။
ပင်မဖွဲ့စည်းမှု ကွဲလွဲမှု-
1. စက်ရုပ်ဘေးထွက် မာစတာအခြေစိုက်စခန်းနှင့် စက်ရုပ်အထွက်အနားကွပ်အတွက် အမြဲတမ်းပြင်ဆင်ထားသည်။ ၎င်းတွင်- - နယူးမက်တစ်ဝင်ပေါက်ချန်နယ်- စက်မှုလော့ခ်ချသည့် မောင်းနှင်တပ်ဆင်မှု- တပ်ဆင်ပြီး အခြေအနေတုံ့ပြန်ချက်အာရုံခံကိရိယာ
မကြာခဏ disassembly မလုပ်ဘဲ ဤအစိတ်အပိုင်းသည် စက်ရုပ်လက်ပေါ်တွင် တပ်ဆင်ထားသည်။
2. Tool-side slave gripper module အပါအဝင် လဲလှယ်နိုင်သော အလုပ်လုပ်ဆောင်ယူနစ်- အလွိုင်းသော့ခတ်မိတ်လိုက်ဂီယာ- တိကျသေချာမှုမြင့်မားသော ပင်နံပါတ်အပေါက်များ- တပ်ဆင်ပြီး အတွင်းပိုင်းဓာတ်ငွေ့ပြွန်များ- အပြိုင်ဆွဲထားသော မေးရိုးများ
မတူညီသော မေးရိုးပရိုဖိုင်များ၊ ဆုပ်ကိုင်ထားသော တွန်းအားနှင့် လေဖြတ်ခြင်းဆိုင်ရာ တူးလ်ဘက်ရှိ မော်ဂျူးအစုံများစွာကို မတူညီသော workpieces အတွက် ပြင်ဆင်နိုင်ပါသည်။
လုပ်ငန်းလည်ပတ်မှု-
စက်ရုပ်သည် ကိရိယာ-ရပ်သည့်နေရာသို့ ရွှေ့သောအခါ၊ ကိရိယာ-ဘက်ဂီယာအစုံနှင့် ထိတွေ့ရန် စက်ရုပ်ဘေးအခြေစိုက်စခန်းအတွင်း လော့ခ်ချထားသော လော့ခ်ချထားသော ဂီယာကို တွန်းပို့သည်။ - တိကျမှုမြင့်မားသောတည်နေရာရှာဖွေရေးပင်တန်းများသည် တိကျမှုမြင့်မားသောနေရာချထားခြင်းကို သိရှိနားလည်နိုင်သည် - အတွင်းပိုင်းဓာတ်ငွေ့လမ်းကြောင်းများသည် ဂရစ်ပါပါမောင်းနှင်မှုအတွက် ပြီးပြည့်စုံသော ဓာတ်ငွေ့လမ်းကြောင်းများဖြစ်သည် - အာရုံခံကိရိယာသည် သော့ခတ်ခြင်း-အချိန်နှင့်တစ်ပြေးညီ အချက်ပြသော့ခတ်ခြင်းကို စက်ရုပ်ထိန်းချုပ်ကိရိယာသို့ ပြန်ပို့ပေးသည်
N160 စက်ရုပ် Quick-Change Gripper Module ထုတ်လုပ်သူအများအပြားသည် သီးခြားခွဲထားသော အပိုပစ္စည်းများကိုသာ ပံ့ပိုးပေးကြပြီး ပေါင်းစည်းခြင်းနှင့် သည်းခံနိုင်မှုထိန်းချုပ်ခြင်းလုပ်ငန်းကို ပေါင်းစပ်ထည့်သွင်းသူများအတွက် ချန်ထားခဲ့သည်။ ကျွန်ုပ်တို့၏ပေါင်းစပ်ဒီဇိုင်းသည် စက်ရုံတွင်းထုတ်လုပ်ရေးလင့်ခ်များသို့ အစုအဝေးနှင့်ဆက်စပ်သည့်အန္တရာယ်အများစုကို လွှဲပြောင်းပေးကာ၊ အသုံးပြုသူပရောဂျက်များအတွက် မသေချာမရေရာမှုများကို လျှော့ချပေးသည်။
Core Performance & Structural Features
1. သည်းခံနိုင်ရည်ရှိမှုကို လျှော့ချရန် ပေါင်းစပ်ဖွဲ့စည်းပုံ
Advanced N160 စက်ရုပ် Quick-Change Gripper Module သည် အမြန်ပြောင်းလဲထားသော disc နှင့် gripper အကြား အလယ်အလတ်အကူးအပြောင်းအနားကွပ်ကို ပယ်ဖျက်ပေးသည်။ သော့တွဲဖက်မျက်နှာပြင်များကို စက်ရုံအတွင်းတွင် စီမံပြီး ချိန်ညှိထားသည်။ docking ပြီးနောက် ထပ်ခါတလဲလဲ နေရာချထားခြင်း တိကျမှုသည် ≤± 0.010 mm သို့ရောက်ရှိနိုင်ပြီး တိကျမှုမြင့်မားသော တပ်ဆင်ခြင်းမြင်ကွင်းများအတွက် တည်ငြိမ်စွာ ဖမ်းယူနိုင်မှု တိကျသေချာစေပါသည်။
2. စက်ပိုင်းဆိုင်ရာ အလိုအလျောက်လော့ခ်ချခြင်း နှင့် လျှပ်စစ်အချက်ပြကြားရော့မှုတို့ ပါဝင်ပါသည်။
CE စက်ပိုင်းဆိုင်ရာဘေးကင်းရေးလိုအပ်ချက်ကိုလိုက်နာပါ။ Compressed-air အရင်းအမြစ်ကို လည်ပတ်မှုလုပ်ငန်းစဉ်တွင် မတော်တဆဖြတ်တောက်ခံရသော်လည်း၊ ကိရိယာ-ဘက် module ကျဆင်းခြင်းမှ ကာကွယ်ရန် စက်လော့ခ်ချသည့်အံသွားများသည် Meshing အခြေအနေတွင် ရှိနေသေးသည်။ စက်ရုပ်သည် အာရုံခံကိရိယာမှ "သော့ခတ်ထားသည်" တုံ့ပြန်ချက်အချက်ပြမှုကို လက်ခံရရှိပြီးမှသာ လှုပ်ရှားမှုဆိုင်ရာ ညွှန်ကြားချက်ကို လုပ်ဆောင်နိုင်ပြီး မောင်းသူမဲ့အလုပ်ရုံများအတွက် ဘေးကင်းမှုကို အကာအကွယ်ပေးကြောင်း သိရှိနားလည်နိုင်မည်ဖြစ်သည်။
3. အတွင်းပိုင်းဓာတ်ငွေ့-ဆားကစ် အပြင်အဆင်ကို မြှုပ်ထားသည်။
ဓာတ်ငွေ့ချန်နယ်များကို ပြင်ပပြွန်ပိုက်များအစား မော်ဂျူးအိမ်ရာတွင် မြှုပ်ထားသည်။ - မကြာခဏ ကိရိယာပြောင်းလဲမှု လှုပ်ရှားမှုကြောင့် ဖြစ်ပေါ်လာသော ပိုက်လိုင်းပွန်းပဲ့ခြင်းအန္တရာယ်ကို လျှော့ချပေးသည် - ရေရှည်စက်ဘီးစီးထုတ်လုပ်မှုတွင် လေယိုစိမ့်ခြင်းနှင့် အဆစ်လျော့ခြင်း ဖြစ်နိုင်ခြေကို လျှော့ချပေးသည်
4. ထိန်းသိမ်းရလွယ်ကူသော မော်ဂျူလာဝတ်ဆင်သည့်အပိုင်း ဒီဇိုင်း
အလုံပိတ်ကွင်းများ၊ လျှောဘလောက်များနှင့် တည်နေရာရှာဖွေခြင်း- pin sleeves များအပါအဝင် အဓိက စားသုံးနိုင်သော အစိတ်အပိုင်းများသည် လွတ်လပ်သော မော်ဂျူလာဒီဇိုင်းကို ခံယူသည်။ ပုံမှန်ပြုပြင်ထိန်းသိမ်းမှုပြုလုပ်သောအခါတွင်၊ အသုံးပြုသူများသည် စက်ရုပ်အနားကွပ်မှ module တစ်ခုလုံးကို မဖြုတ်ဘဲ စက်ရုပ်အနားကွပ်မှ အစိတ်အပိုင်းများကိုသာ အစားထိုးပါသည်။ ၎င်းသည် စက်ကိရိယာပြုပြင်ထိန်းသိမ်းမှု စက်ရပ်ချိန်ကို တိုစေပါသည်။
5. ကျယ်ပြန့်လိုက်ဖက်ညီမှုနှင့် ပြောင်းလွယ်ပြင်လွယ် စိတ်ကြိုက်ပံ့ပိုးမှု
Standard N160 စက်ရုပ် Quick Change Gripper Module သည် စတော့ရှယ်ယာတွင်ရှိသော ပင်မစက်ရုပ်အများစုနှင့် ပူးပေါင်းလုပ်ဆောင်သော စက်ရုပ်များနှင့် လိုက်လျောညီထွေဖြစ်စေသည်။ အထူးမေးရိုးပုံသဏ္ဍာန်၊ အလွန်ကြီးမားသောလေဖြတ်ခြင်း၊ အထူးတပ်ဆင်ထားသောအပေါက်အပြင်အဆင် သို့မဟုတ် သံချေးတက်ခြင်းဆိုင်ရာလိုအပ်ချက်၊ စိတ်ကြိုက်ပြင်ဆင်ခြင်းနှင့် OEM ဝန်ဆောင်မှုကို ကြုံတွေ့ရသောအခါတွင် နားလည်သဘောပေါက်နိုင်ပါသည်။
6. တင်းကျပ်သော စက်ရုံမှ အကြိုပေးပို့မှု အတည်ပြုခြင်း။
ပရော်ဖက်ရှင်နယ် N160 စက်ရုပ် Quick-Change Gripper Module ပေးသွင်းသူအနေဖြင့်၊ ထုတ်ကုန်တိုင်းသည်- Gripping-force detection၊ Air-tightness inspection၊ ထောင်ပေါင်းများစွာသောအကြိမ်လော့ခ်ချခြင်း-သော့ဖွင့်ခြင်းနှင့် gripper အဖွင့်-အပိတ် စက်ဘီးစီးစမ်းသပ်မှုတို့ကို ဖြတ်သန်းရမည်ဖြစ်သည်။
အရည်အသွေးစစ်ဆေးခြင်း။
1. ကုန်ကြမ်းအဝင်စစ်ဆေးခြင်း။
အလူမီနီယံ-အလွိုင်းနှင့် အလွိုင်း-သံမဏိအစိမ်းတုံးများအတွက် ဓာတုဖွဲ့စည်းမှုနှင့် မာကျောမှုစမ်းသပ်မှု။ အရည်အသွေးမပြည့်မီသော ကုန်ကြမ်းများကို ငြင်းပယ်ပါ။
2. CNC အကြမ်းထည်စက်နှင့် အပြီးသတ်စက်
လုပ်ငန်းစဉ်အိမ်ရာ၊ လော့ခ်ဂီယာ၊ မေးရိုးအခြေခံနှင့် အစိတ်အပိုင်းများကို ရှာဖွေခြင်း။ တင်းကျပ်သောအတိုင်းအတာသည်းခံနိုင်စွမ်းထိန်းချုပ်မှု။
3. ဖုန်စုပ်စက် အပူကုသခြင်းနှင့် မျက်နှာပြင် ကုသမှု
ပိုမိုမာကျောမှုနှင့် ဝတ်ဆင်-ခံနိုင်ရည်အတွက် ငြိမ့်ငြိမ့်ညောင်းညောင်းသော့ခတ်ခြင်းနှင့် သံမဏိသော့ခတ်ခြင်း core နှင့် ပင်ကိုတည်နေရာရှာဖွေခြင်း hard-anodize အလူမီနီယံ-အလွိုင်းအိမ်ရာ။
4. တိကျစွာကြိတ်ခြင်း။
သော့ datum မျက်နှာပြင်များနှင့် ပင်အပေါက်များအတွက်၊ မျက်နှာပြင်ကြမ်းတမ်းမှုနှင့် အတိုင်းအတာခံနိုင်ရည်ကို အာမခံပါ။
5. စည်းဝေးပွဲလုပ်ထုံးလုပ်နည်း
လော့ခ်ချခြင်း တပ်ဆင်ခြင်း၊ လျှောလမ်းညွန် အစိတ်အပိုင်းများ၊ အလုံပိတ်ကွင်းများနှင့် တပ်ဆင်ထားသော အာရုံခံကိရိယာ၊ အတွင်းပိုင်းဓာတ်ငွေ့ဆားကစ် အပြင်အဆင် အပြည့်အစုံကို တပ်ဆင်ပါ။
6. တစ်ပိုင်းပြီးစ ထုတ်ကုန်အကြိုစမ်းသပ်မှု
လေထုတင်းကျပ်မှုစစ်ဆေးခြင်း၊ ဆုပ်ကိုင်ထားသော အင်အားချိန်ညှိခြင်း၊ လုပ်ဆောင်ချက် အမှားရှာပြင်ခြင်းနှင့် အချက်ပြတုံ့ပြန်ချက် စစ်ဆေးခြင်း
7. Cyclic load fatigue စမ်းသပ်မှု
ပြီးသွားသည့် N160 စက်ရုပ် Quick-Change Gripper Module တိုင်းသည် သော့ခတ်ခြင်း-သော့ဖွင့်ခြင်းနှင့် ဂရစ်ပတာအဖွင့်-ပိတ်ခြင်း စက်ဝန်းထောင်ပေါင်းများစွာကို ပုံဖော်လုပ်ဆောင်သည့်ဝန်အောက်တွင် လုပ်ဆောင်သည်။ မအောင်မြင်သော ထုတ်ကုန်များကို ပြန်လည်ပြုပြင်ပါမည်။
8. နောက်ဆုံးစစ်ဆေးမှု၊ အမှတ်စဉ်အမှတ်အသားနှင့် သိုလှောင်ရုံ
အရည်အချင်းပြည့်မီသော ထုတ်ကုန်များသည် N160 စက်ရုပ် Quick-Change Gripper Module တွင် စတော့ရှယ်ယာဖြစ်လာသည်။
Multi-industry Application ဇာတ်လမ်းများ
1. အသစ်-စွမ်းအင် အစိတ်အပိုင်း တပ်ဆင်မှု
ဘက်ထရီဆဲလ်စုပုံခြင်း၊ မော်ဂျူးကိုင်တွယ်ခြင်း၊ ချိတ်ဆက်ကိရိယာ တပ်ဆင်ခြင်း။ ပေါင်းစပ်ထားသော မော်ဂျူးဒီဇိုင်းသည် တန်ဖိုးမြင့် စွမ်းအင် အစိတ်အပိုင်းများအတွက် တိကျစွာ ဖမ်းယူနိုင်သည့် အနေအထားကို အာမခံပြီး သည်းခံနိုင်မှု အစုအစည်းကို ရှောင်ရှားသည်။
2. မော်တော်ကားအသေးစား အစိတ်အပိုင်းများ ကိုင်တွယ်ခြင်း။
အင်ဂျင်အသေးစား အစိတ်အပိုင်းများ၊ တွယ်ကပ်များ၊ ပလပ်စတစ်အတွင်းပိုင်း အစိတ်အပိုင်းများ။ မြန်ဆန်သော အလိုအလျောက်တူးလ်-လဲလှယ်မှုသည် ရောစပ်ထားသော မော်တော်ကားတပ်ဆင်ရေးလိုင်းများကို ပံ့ပိုးပေးသည်။
3. 3C တိကျသော အလုပ်ခွင်ကို ဖမ်းဆုပ်ခြင်း။
မိုဘိုင်းလ်ဖုန်း အစိတ်အပိုင်းများ၊ မှတ်စုစာအုပ်ခွံများ၊ အီလက်ထရွန်းနစ်ချိတ်ဆက်ကိရိယာများ။ ≤± 0.010 မီလီမီတာ ထပ်တလဲလဲ နေရာချထားခြင်း တိကျမှုသည် မြင့်မားသော တိကျသော 3C တပ်ဆင်မှုလိုအပ်ချက်များကို ကျေနပ်စေသည်။
4. အိမ်သုံးပစ္စည်း အစိတ်အပိုင်းကို စီခြင်း။
ပလပ်စတစ်ခွံများ၊ သတ္တုကွင်းများ၊ မော်တာအစိတ်အပိုင်းများ။ မတူညီသော မေးရိုးပရိုဖိုင်များပါရှိသော တူးလ်ဘက်ရှိ မော်ဂျူးအများအပြားသည် မတူညီသော အိမ်သုံးပစ္စည်းအစိတ်အပိုင်း ဂျီသြမေတြီများနှင့် လိုက်လျောညီထွေဖြစ်စေသည်။
5. အထွေထွေ ပြောင်းလွယ်ပြင်လွယ်ရှိသော အလိုအလျောက်စနစ်များ
စက်ရုပ်တစ်ရုပ်သည် အစိတ်အပိုင်း အမျိုးအစားများစွာကို ကိုင်တွယ်ရန် လိုအပ်သော အမျိုးအစား သေးငယ်သော ထုတ်လုပ်မှုလိုင်းများ။ ကြိုတင်ထည့်သွင်းထားသော ပေါင်းစပ်ထားသော မော်ဂျူးသည် ဘူတာရုံလုပ်ငန်းလည်ပတ်မှုကို အလွန်တိုတောင်းစေသည်။
ထည့်သွင်းခြင်းနှင့် ကော်မရှင်ပေးခြင်း အဓိကအချက်များ
1. စက်ရုပ်ဘေးက မာစတာအခြေစိုက်စခန်းကို စက်ရုပ်အနားကွပ်တွင် တပ်ဆင်ပါ။ တရားဝင်စာရွက်စာတမ်းများတွင်ဖော်ပြထားသော torque-တန်ဖိုးများအတိုင်းတပ်ဆင်ထားသော bolts များကိုတင်းကြပ်စွာတင်းကျပ်ပါ။ အောက်ခြေ-ကိုယ်ထည် မိုက်ခရိုပုံသဏ္ဍာန်ဖြစ်စေနိုင်သည့် တွန်းအားများလွန်ဆွဲခြင်းမှ ရှောင်ကြဉ်ပါ။
2. idle tool-side gripper module များထားရှိရန်အတွက် tool-rest station ကိုပြင်ဆင်ပါ။ တည်ငြိမ်သော အလိုအလျောက် အထိုင်ချခြင်းကို ပံ့ပိုးရန် ကိရိယာ-အနားယူနေရာချထားမှု တိကျမှုကို အာမခံပါသည်။
3. စက်ရုပ်ဘေးဘက်အခြေစိုက်စခန်းအတွက် နယူမနစ်-ဆားကစ်ချိတ်ဆက်မှု ပြီးပြည့်စုံအောင်၊ compressed-air inlet ၏ ရှေ့-စွန်းတွင် လေ-စစ်ထုတ်သည့် ဖိအား-ထိန်းညှိယူနစ်ကို တပ်ဆင်ပါ။ အလုပ်လုပ်သောလေဖိအားကို 0.5-0.7 MPa အတွင်း တည်ငြိမ်အောင်ထားပါ။
4. အာရုံခံ-အချက်ပြကြိုးကို စက်ရုပ်-PLC IO-port သို့ ချိတ်ဆက်ပါ။ သော့ခတ်-အခြေအနေ-တုံ့ပြန်ချက်-အချက်ပြယုတ္တိဗေဒကို အတည်ပြုပါ။ စက်ရုပ်ရွေ့လျားမှု-အပြန်အလှန်သော့ဂျစ်ကို စီစဉ်သတ်မှတ်ပါ- စက်ရုပ်သည် "အပြည့်အဝလော့ခ်ချထားခြင်း" အချက်ပြမှုကို လက်ခံရရှိခြင်းမရှိပါက မြန်နှုန်းမြင့်လှုပ်ရှားမှုကို လုပ်ဆောင်မည်မဟုတ်ပါ။
5. အလိုအလျောက် စက်ဝန်းမထုတ်လုပ်မီ လူကိုယ်တိုင် ပြေးမုဒ် ချိတ်ဆွဲခြင်း-စဥ်းစားခြင်းကို ဦးစွာ လုပ်ဆောင်ပါ။ အထိုင် ချောမွေ့မှု၊ လေ-တင်းကျပ်မှုနှင့် အချက်ပြ-တုံ့ပြန်မှု မှန်ကန်မှုကို စစ်ဆေးပါ။ စက်ပိုင်းဆိုင်ရာ ဝင်ရောက်စွက်ဖက်မှု အန္တရာယ်များကို ဖယ်ရှားပါ။
6. စက်ရုပ်-ပရိုဂရမ် ကိရိယာ-ပြောင်းလဲမှု လုပ်ရိုးလုပ်စဉ်ခွဲများကို စုစည်းပါ။ ဘေးကင်းသောချဉ်းကပ်မှုအကွာအဝေးနှင့် docking-speed parameters များကိုသတ်မှတ်ပါ။ master-base နှင့် slave-module အကြား မြန်နှုန်းမြင့် ပြင်းထန်စွာ တိုက်မိခြင်းကို ရှောင်ကြဉ်ပါ။
ဝယ်ယူရေးနှင့် စီမံကိန်းအကဲဖြတ်ခြင်း။
JWGRIP N160 Robot Quick Change Gripper Module ၏ အဓိကတန်ဖိုး-
① အမြန်ပြောင်းလဲခြင်း အင်တာဖေ့စ်နှင့် အပြိုင်လက်ကိုင်ကို ပေါင်းစပ်ထားသော တစ်ကိုယ်လုံးဒီဇိုင်းကို ပေါင်းစပ်ထားပြီး အလယ်အလတ်အနားကွပ်သည်းခံမှုကို ဖယ်ရှားပေးသည်။
②≤± 0.010 မီလီမီတာ ထပ်ခါတလဲလဲ နေရာချထားမှု တိကျမှု
③စက်ကိုယ်တိုင် လော့ခ်ချခြင်း + လျှပ်စစ်အချက်ပြမှု ဘေးကင်းရေး ယန္တရားနှစ်ခု၊ CE လိုက်နာမှု
④ ပြင်ပပိုက်များ ပွန်းပဲ့ခြင်းမှ ရှောင်ကြဉ်သော အတွင်းပိုင်း ဓာတ်ငွေ့-ပတ်လမ်း အပြင်အဆင်၊
⑤ လဲလှယ်နိုင်သော ဝတ်ဆင်နိုင်သော အစိတ်အပိုင်းများ၊ ပြုပြင်ထိန်းသိမ်းမှု ကုန်ကျစရိတ် သက်သာခြင်း။
⑥ ပင်မစက်မှုလုပ်ငန်းနှင့် ပူးပေါင်းလုပ်ဆောင်သော စက်ရုပ်များနှင့် လိုက်ဖက်ညီသော ဖမ်းဆုပ်နိုင်မှု-အတင်းအကျပ်အဆင့် ထုတ်ကုန် matrix
⑦ အိမ်တွင်း လုပ်ငန်းစဉ် အပြည့်အစုံ ထုတ်လုပ်မှု၊ တင်းကျပ်သော ကြိုတင်ပေးပို့မှု စက်ဘီးစီးကြောင်း စစ်ဆေးခြင်း။
၎င်းသည် အဓိက automation-station ပိတ်ဆို့မှုများကို ဖြေရှင်းပေးသည်-
အခွဲအမြန်ပြောင်းလဲခြင်းအစီအစဥ် + ဂရစ်ပါတပ်ဆင်ခြင်းမှ တိုးပွားလာသော သည်းခံနိုင်မှု
ဆိုဒ်တွင် တပ်ဆင်ခြင်းနှင့် ချိန်ညှိခြင်း အချိန်ကြာမြင့်ခြင်း။
ပြင်ပလေပြွန်ပွန်းပဲ့ခြင်းနှင့် လေယိုစိမ့်မှုချို့ယွင်းခြင်း။
လေပေးဝေမှု ဆုံးရှုံးမှုအောက်တွင် ကိရိယာ ကျဆင်းသွားခြင်း၏ ဘေးကင်းရေး အန္တရာယ်
မော်ဂျူလာမဟုတ်သော ၀တ်ဆင်ထားသော အစိတ်အပိုင်းများမှ ပြုပြင်ထိန်းသိမ်းမှုစရိတ်မြင့်မားသည်။
ပရောဂျက်-အကဲဖြတ် သတိပေးချက်များ-
1. အမှန်တကယ် စက်ရုပ်-အနားကွပ် အတိုင်းအတာနှင့် လိုအပ်သည့် အဆင့်သတ်မှတ်-ဝန်ကို အတည်ပြုပါ (ဂရစ်ပပါ + အလုပ်ခွင်၏ တည်ငြိမ်အလေးချိန်မျှသာမဟုတ်ဘဲ ရွေ့လျားသက်ရောက်မှု-ဝန်ကို ထည့်သွင်းစဉ်းစားပါ)။ လုံလောက်သော ဘေးကင်းရေး-အနားသတ်ကို သိမ်းဆည်းပါ။
2. ပစ်မှတ် workpieces အတွက် မေးရိုးအဖွင့်လေဖြတ်ခြင်းနှင့် မေးရိုးပရိုဖိုင်လိုအပ်ချက်များကို ရှင်းလင်းပါ။
3. အလုပ်ရုံတွင် compressed-air-source အရည်အသွေးနှင့် ဖိအား-တည်ငြိမ်မှုကို စစ်ဆေးအတည်ပြုပါ။ ဖိအားပြင်းထန်ပါက လေ-ဇကာ-ဖိအား-ထိန်းညှိပေါင်းစပ်မှုကို အကြံပြုပါသည်။
4. လော့ခ်-အခြေအနေ-အချက်ပြမှုလက်ခံခြင်းအတွက် စက်ရုပ်-PLC IO-ရင်းမြစ်အခြေအနေအား အတည်ပြုပါ။ JWGRIP သည် အခမဲ့လျှပ်စစ်-မျက်နှာပြင်-စာရွက်စာတမ်းများကို ပံ့ပိုးပေးပါသည်။
5. Standard stocked versions များသည် လျင်မြန်စွာ ပေးပို့ခြင်းကို သဘောပေါက်သည်; အထူး-အနားကွပ်၊ အထူးတံဆိပ်ခတ်ခြင်း-အဆင့် (IP အဆင့်မြှင့်တင်မှု)၊ အထူးမေးရိုးပရိုဖိုင် သို့မဟုတ် အလွန်ကြီးမားသော လေဖြတ်ခြင်းဆိုင်ရာ လိုအပ်ချက်များအတွက် စိတ်ကြိုက်/OEM ဝန်ဆောင်မှုကို လက်ခံပါ။
အမြဲမေးလေ့ရှိသောမေးခွန်းများ
Q1- N160 Robot Quick-Change Gripper Module သည် manual bolt ဖြုတ်ခြင်းမပြုဘဲ အပြည့်အဝ-အလိုအလျောက်တူးလ်-လဲလှယ်မှုကို နားလည်နိုင်ပါသလား။
ဟုတ်ကဲ့။ N160 Robot Quick Change Gripper Module သည် စက်ရုပ်စနစ်မှ pneumatic ထိန်းချုပ်မှု အချက်ပြမှုကို တုံ့ပြန်ပြီး လော့ခ်ချခြင်းအား အလိုအလျောက် ပြီးမြောက်စေပါသည်။ Tool-swap logic ကို စက်ရုပ်ပရိုဂရမ်တွင် ပေါင်းစည်းနိုင်သည်။ idle tool-side modules များကို နေရာချရန်အတွက် tool-storage rack ကို site ပေါ်တွင် ပြင်ဆင်ထားရန် လိုအပ်ပါသည်။
Q2- tool-side modules များကို လဲလှယ်ပြီးတိုင်း ကြီးမားသော ကော်ဒီနိတ်ပြန်လည်ချိန်ညှိမှု လိုအပ်ပါသလား။
မှန်ကန်သော တပ်ဆင်မှုအခြေအနေအောက်တွင်၊ နေရာချထားခြင်း တိကျမှု ≤± 0.010 မီလီမီတာကို ထပ်ခါတလဲလဲလုပ်ပါ။ အကြီးစားပြန်လည်ချိန်ညှိမှု မလိုအပ်ပါ။ ကနဦးတာဝန်ယူစဉ်အတွင်း အသေးစားပြင်ဆင်မှု ပြီးစီးနိုင်သည်။
Q3- ကျွန်ုပ်၏စက်ရုပ်အနားကွပ်သည် စံမဟုတ်ပါ၊ N160 စက်ရုပ်အမြန်-ပြောင်းလဲခြင်း Gripper Module ကို ကျွန်ုပ်လက်ခံနိုင်ပါသလား။
N160 စက်ရုပ် Quick-Change Gripper Module in-stock မော်ဒယ်များသည် ပင်မစက်ရုပ်အနားကွပ်များနှင့် ကိုက်ညီပါသည်။ ပုံမှန်မဟုတ်သော အင်တာဖေ့စ်အတွက်၊ စိတ်ကြိုက်နှင့် OEM ဝန်ဆောင်မှုသည် ဖောက်သည်ပုံများအတိုင်း တပ်ဆင်ခြင်းအနားကွပ်ကို ပြင်ဆင်နိုင်သည်။
Q4- စက်ရုပ်လှုပ်ရှားမှုတွင် လေထောက်ပံ့မှု မတော်တဆ ပြတ်တောက်သွားပါက မည်သို့ဖြစ်မည်နည်း။
Mechanical self-locking structure သည် built-in ဖြစ်သည်။ Compressed-air သည်ပင် ပျောက်ကွယ်သွားသည်၊ သော့ခတ်ထားသော သွားများသည် tool-side module ကျသွားခြင်းမှ ကာကွယ်ရန် ကွက်ကွက်များ ရှိနေသည်။ လော့ခ်ဖွင့်ခြင်းအချက်ပြမှုနှင့် မှန်ကန်သောလေဖိအားသည် တစ်ပြိုင်နက်တည်းရှိမှသာ လော့ခ်ဖွင့်ခြင်းလုပ်ဆောင်ချက်ကို အစပျိုးနိုင်မည်ဖြစ်သည်။
Q5- N160 Robot Quick-Change Gripper Module အတွက် ဘယ်လို ပြုပြင်ထိန်းသိမ်းမှု သံသရာကို လိုက်နာရမလဲ။
24 နာရီဆက်တိုက် ထုတ်လုပ်မှုအောက်တွင် 250,000 လည်ပတ်တိုင်း စားသုံးနိုင်သော အစိတ်အပိုင်းများကို စစ်ဆေးပါ၊ ဒက်တမ်မျက်နှာပြင်ကို သန့်ရှင်းစေပြီး ဝတ်ဆင်မှု ဆန့်ကျင်သော အဆီထည့်ပါ။ ဖုန်ထူသော အလုပ်ရုံအတွက် ပြုပြင်ထိန်းသိမ်းမှုကာလကို တိုစေပါသည်။
Q6: N160 Robot Quick-Change Gripper Module သည် ရေပက်လေ့ရှိသော အလုပ်ရုံအောက်တွင် အလုပ်လုပ်နိုင်ပါသလား။
စံဗားရှင်းသည် IP53 အဆင့်သို့ရောက်ရှိပြီး သာမန်အလုပ်ရုံဆွေးနွေးပွဲအတွက် သင့်လျော်သည်။ ရေပက်တတ်သော၊ စိုထိုင်းဆမြင့်ပြီး အနည်းငယ် အဆိပ်သင့်သော ပတ်ဝန်းကျင်အတွက်၊ အဆင့်မြှင့်ထားသော တံဆိပ်ခတ်ခြင်းနှင့် သံချေးတက်ခြင်း ကုသမှုနှင့်အတူ စိတ်ကြိုက် N160 စက်ရုပ် Quick-Change Gripper Module ကို ရွေးချယ်ပါ။
စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။
ဆက်သွယ်ရန်အချက်အလက်
-
လိပ်စာ
အမှတ် 44၊ Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Tel
-
အီးမေးလ်
JWGRIP သို့ စုံစမ်းမေးမြန်းမှု ပေးပို့ရန် ကြိုဆိုပါသည်။ ကျွန်ုပ်တို့၏ ပရော်ဖက်ရှင်နယ်နည်းပညာနှင့် အရောင်းအဖွဲ့သည် အခမဲ့ စားပွဲတင်ရွေးချယ်မှု၊ စိတ်ကြိုက်ဖြေရှင်းချက်ဒီဇိုင်းနှင့် တိကျသော quotation ကို ပေးဆောင်မည်ဖြစ်သည်။
သတင်းအကြံပြုချက်များ