- အိမ်
- ကြှနျုပျတို့အကွောငျး
- ထုတ်ကုန်များ
- အသုံးချမှု
- သတင်း
- ဒေါင်းလုဒ်လုပ်ပါ။
- စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။
- ကြှနျုပျတို့ကိုဆကျသှယျရနျ
Burmese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
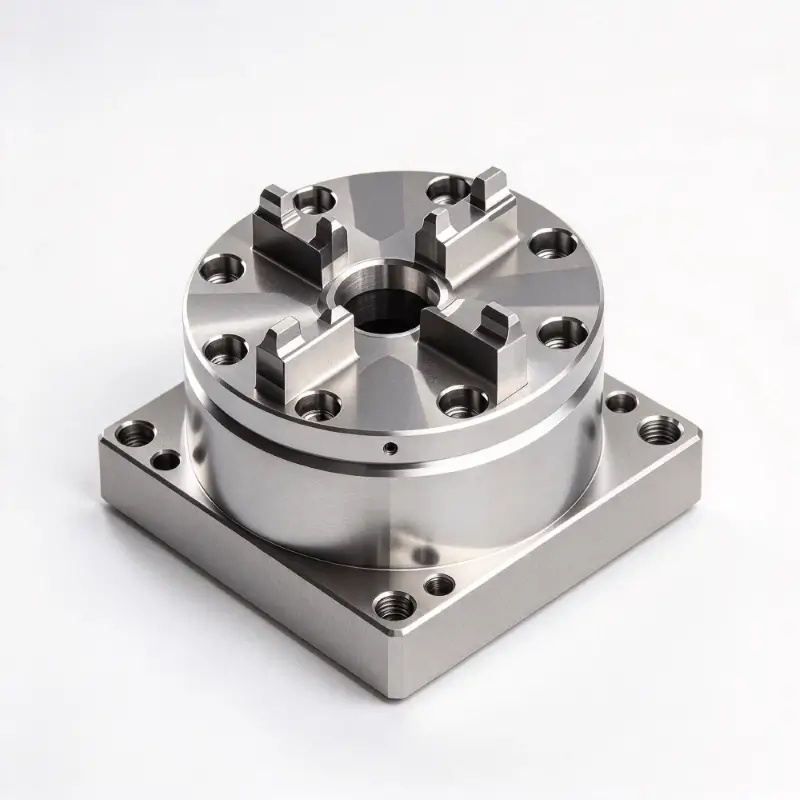
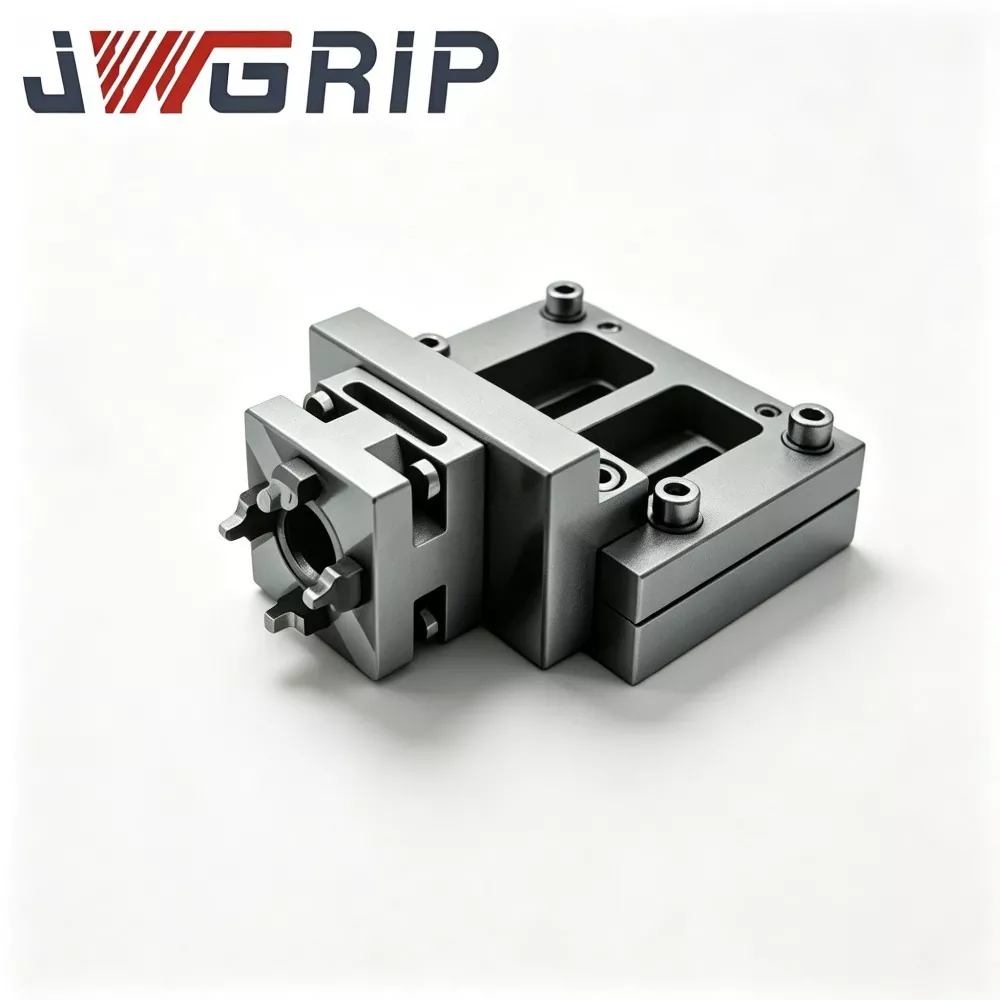
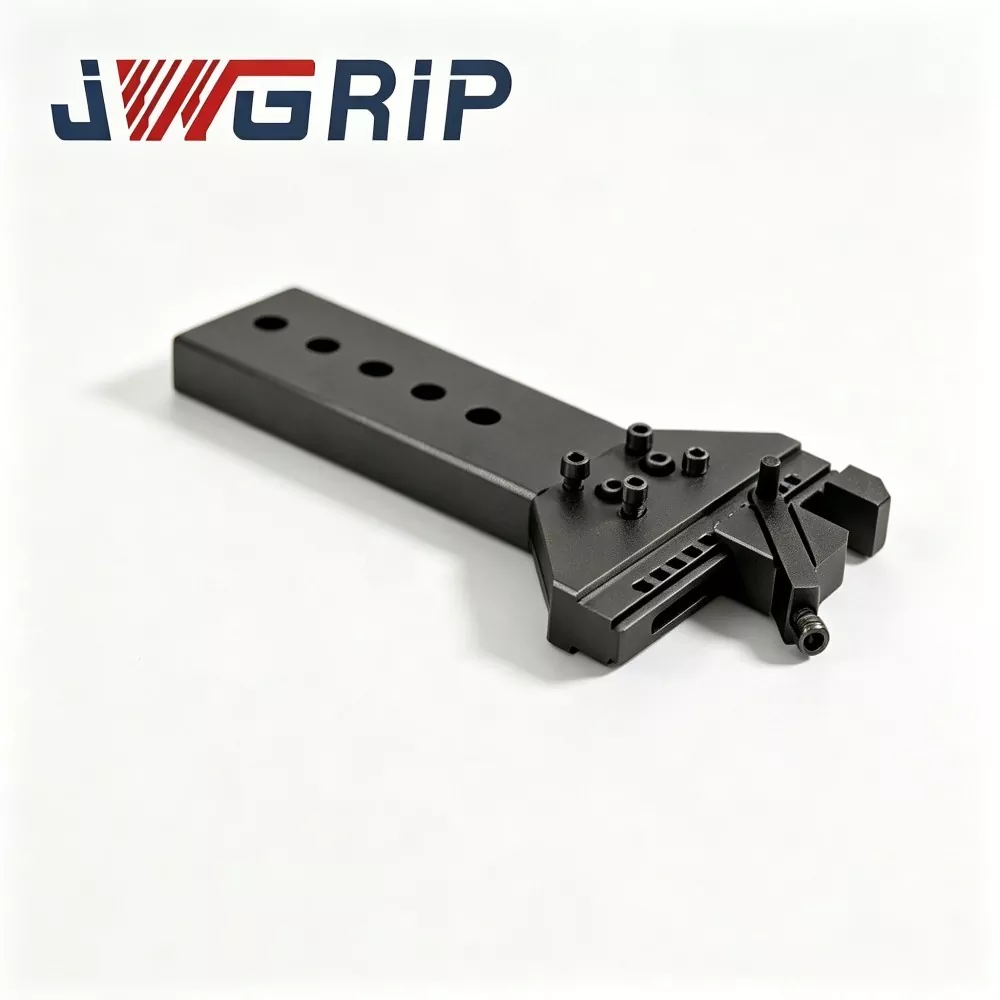

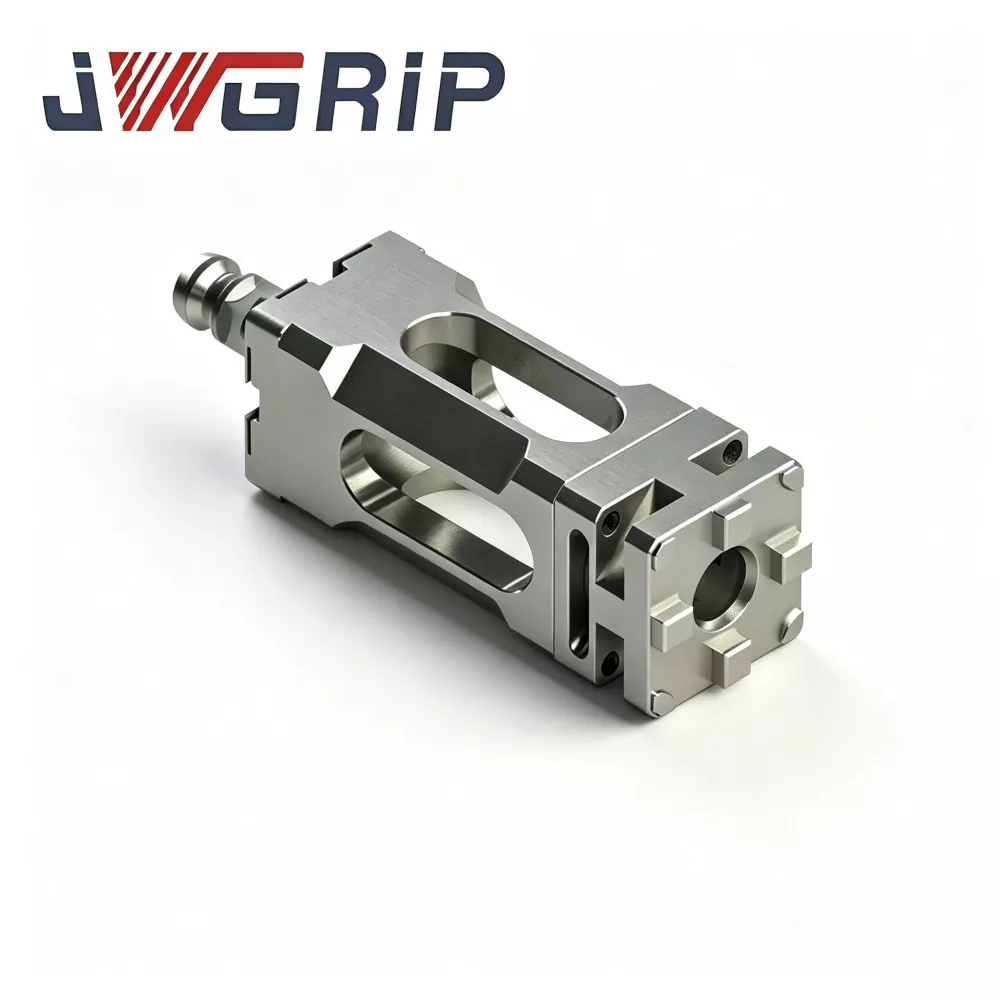
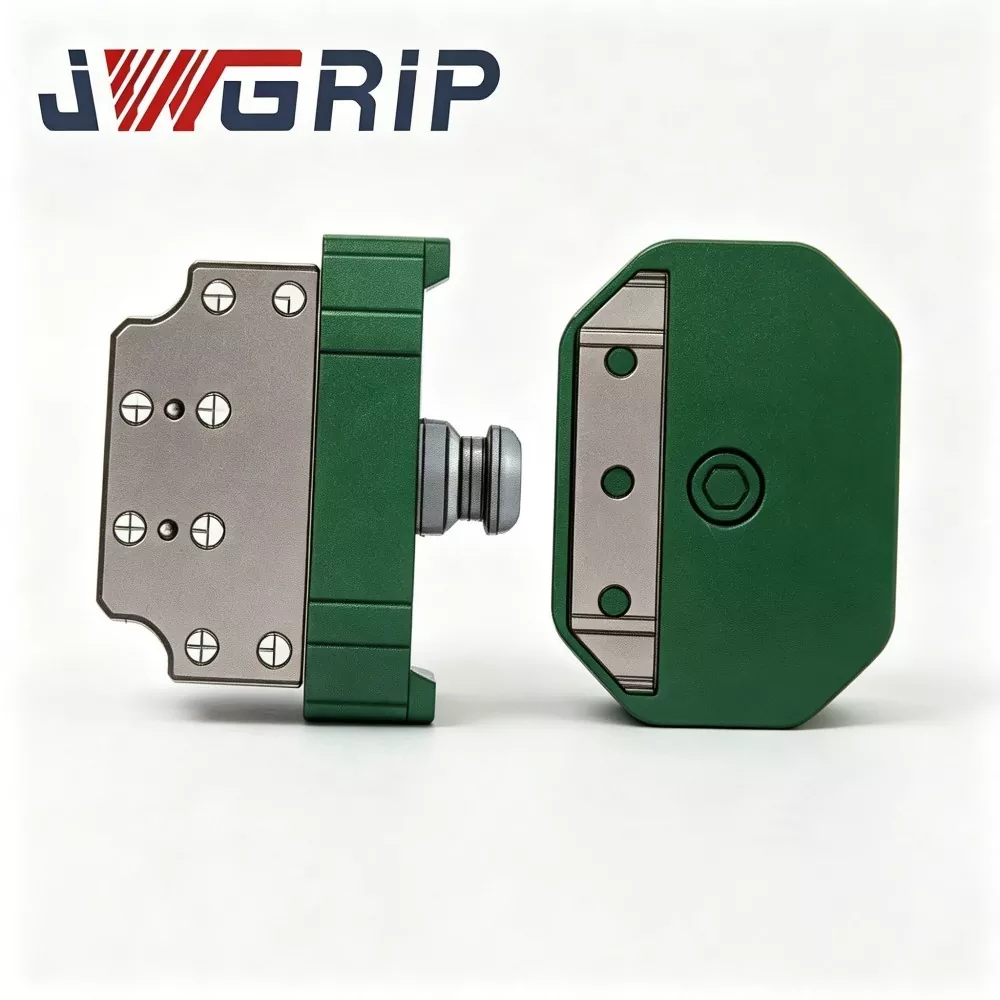
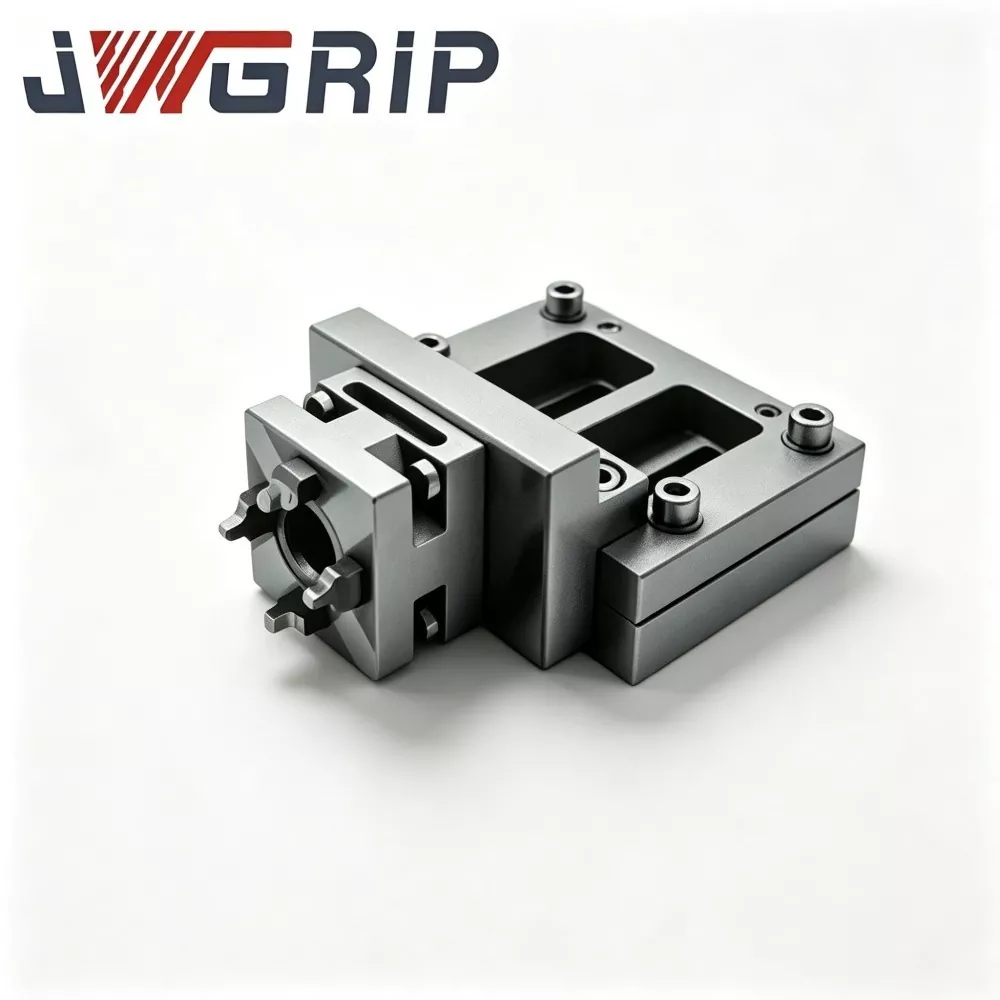
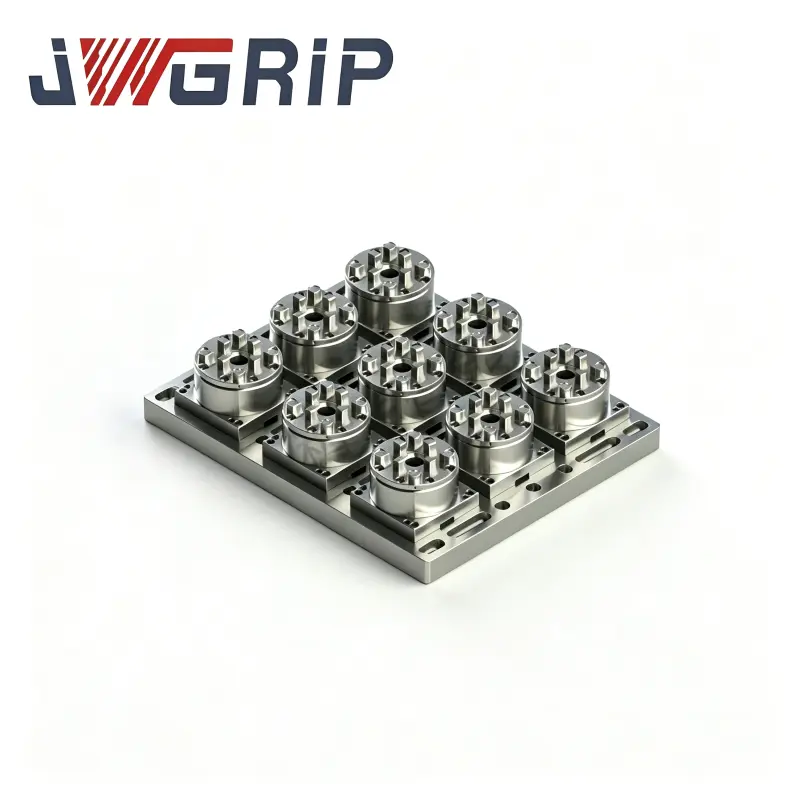
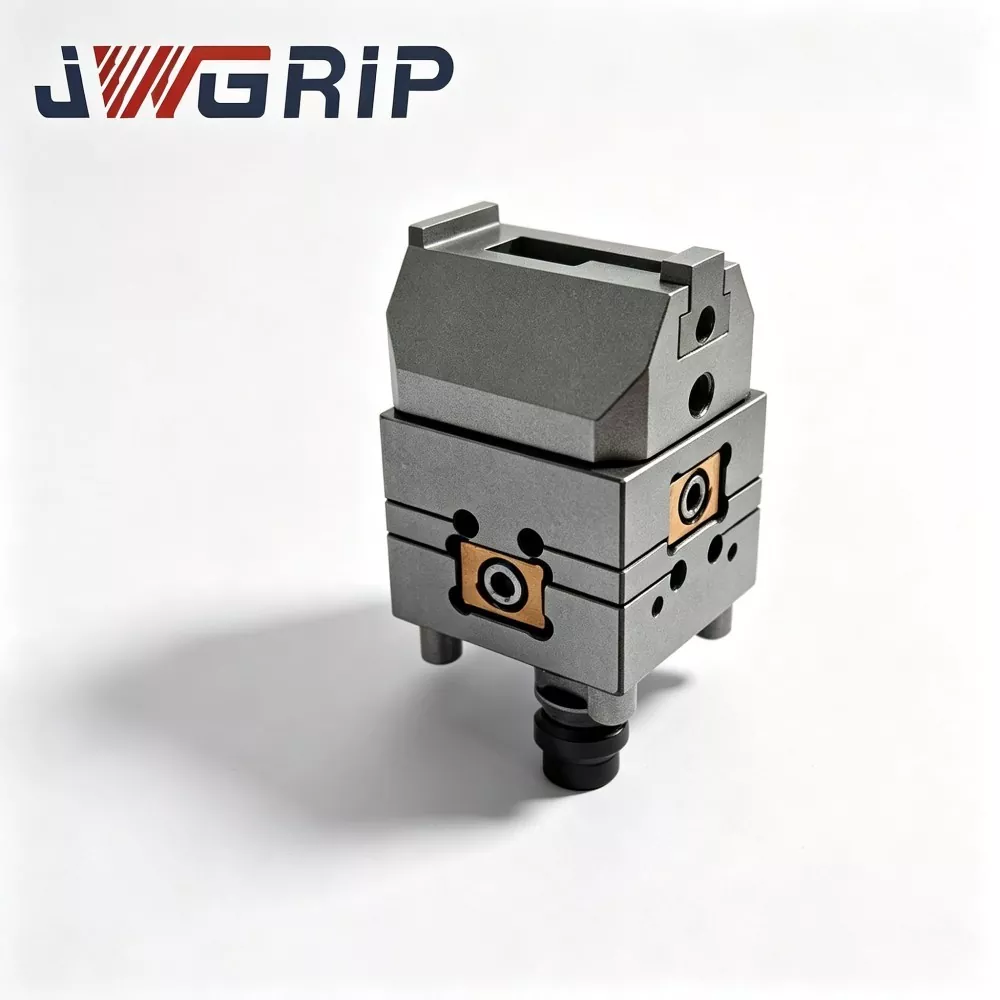
Robot Quick Change Gripper Tray Coupling
JWGRIP သည် တရုတ်နိုင်ငံရှိ ပရော်ဖက်ရှင်နယ် စက်ရုပ် Quick Change Gripper Tray Coupling ၏ ထုတ်လုပ်သူနှင့် ပေးသွင်းသူဖြစ်သည်။ ၎င်းသည် ပြောင်းလွယ်ပြင်လွယ် မောင်းသူမဲ့ အလိုအလျောက် ထုတ်လုပ်မှုလိုင်းများအတွက် အထူးဒီဇိုင်းထုတ်ထားသော အဆင့်မြင့် စက်ရုပ် end-effector switching အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။ ၎င်းသည် သန်မာသောသတ္တုစပ်သံမဏိဖွဲ့စည်းတည်ဆောက်ပုံဖွဲ့စည်းပုံနှင့် တိကျစွာကြိတ်ခွဲခြင်းလုပ်ငန်းစဉ်ကို ယူနစ်တစ်ခုတည်းတွင် ပေါင်းစပ်ထားပြီး၊ ဂရစ်ပါဆာများ၊ ဗန်းများနှင့် အခြားအဆုံးကိရိယာများကို အစားထိုးစဉ်အတွင်း အပြည့်အဝ အလိုအလျောက် စက်ရုပ်တူးလ်ပြောင်းခြင်းကို အပြည့်အဝနားလည်သဘောပေါက်စေသည်။
ဤစွမ်းဆောင်ရည်မြင့် စက်ရုပ် Quick Change Gripper Tray Coupling တွင် အလွန်နိမ့်သော ထပ်ခါတလဲလဲ နေရာချထားမှု အမှားအယွင်း၊ အလွန်ကောင်းမွန်သော ပင်ပန်းနွမ်းနယ်မှု ဆန့်ကျင်သည့် စွမ်းဆောင်ရည်နှင့် အလွန်ကြာရှည်သော ဝန်ဆောင်မှု သက်တမ်းတို့ ပါ၀င်ပြီး မောင်းသူမဲ့ ထုတ်လုပ်မှု၏ ဉာဏ်ရည်ထက်မြက်သော လည်ပတ်မှု လိုအပ်ချက်များနှင့်အညီ အလိုအလျောက် လော့ခ်ချခြင်းနှင့် လော့ခ်ဖွင့်ခြင်း အချက်ပြ တုံ့ပြန်ချက်များကို ပံ့ပိုးပေးပါသည်။ ကုန်ကြမ်းစစ်ဆေးခြင်း၊ CNC တိကျစွာပြုပြင်ခြင်း၊ ပရော်ဖက်ရှင်နယ်အပူကုသမှုနှင့် မျက်နှာပြင်တင်းမာခြင်းလုပ်ငန်းစဉ်များတွင် တင်းကြပ်စွာထုတ်လုပ်ထားပြီး၊ ချိတ်ဆက်မှုတစ်ခုစီသည် ပြီးပြည့်စုံသောထုတ်ကုန်စွမ်းဆောင်ရည်စမ်းသပ်ခြင်းနှင့် CE စက်ပိုင်းဆိုင်ရာဘေးကင်းရေးစံနှုန်းများကို လိုက်နာဆောင်ရွက်ခြင်းဖြင့် စဉ်ဆက်မပြတ် စက်ဘီးစီးတင်ခြင်းအတည်ပြုခြင်းကို ခံရပါသည်။
၎င်းသည် ရေရှည် စက်ဘီးစီးသည့် အခြေအနေများတွင် တည်ငြိမ်ပြီး တသမတ်တည်း စက်ပိုင်းဆိုင်ရာ စွမ်းဆောင်ရည်ကို ပေးဆောင်သည်။ အမှတ်တံဆိပ်မျိုးစုံစက်ရုပ်မော်ဒယ်များနှင့် ကျယ်ပြန့်စွာသဟဇာတဖြစ်ပြီး ၎င်းကို စွမ်းအင်ဘက်ထရီအသစ်တပ်ဆင်ခြင်း၊ 3C အီလက်ထရွန်နစ်ပစ္စည်းထုတ်လုပ်ခြင်း၊ မော်တော်ယာဥ်အစိတ်အပိုင်းများတပ်ဆင်ခြင်းနှင့် ဉာဏ်ရည်ထက်မြက်သော ထောက်ပံ့ပို့ဆောင်ရေးအလုပ်ရုံများတွင် ကျယ်ကျယ်ပြန့်ပြန့်အသုံးပြုပါသည်။ ပရော်ဖက်ရှင်နယ်နည်းပညာပုံဆွဲခြင်း ပံ့ပိုးပေးခြင်း၊ ဆိုက်တွင်း တိုင်ပင်ဆွေးနွေးခြင်းနှင့် အပြီးအစီးရောင်းချပြီးနောက် နည်းပညာဆိုင်ရာ လမ်းညွှန်မှုများကို ပံ့ပိုးပေးခြင်းသည် ကမ္ဘာလုံးဆိုင်ရာစက်မှုလုပ်ငန်းဖောက်သည်များအတွက် စက်ရုပ်ပြောင်းလွယ်ပြင်လွယ် ထုတ်လုပ်မှုလိုင်းပြန်လည်မွမ်းမံခြင်း ပရောဂျက်များ၏ အကောင်အထည်ဖော်မှုသံသရာကို တိုတောင်းစေပါသည်။
Core Working-Mechanism နိဒါန်း
Robot Quick Change Gripper Tray Coupling သည် စက်ရုပ်ဂရစ်ပါ မော်ဂျူးများနှင့် ပစ္စည်းသယ်ဆောင်သည့် ဗန်းမော်ဂျူးများကြား အမြန်ပြောင်းရန်အတွက် အဓိကအားဖြင့် စက်ရုပ်-အဆုံး အမြန်-ဖလှယ်မှု မျက်နှာပြင် အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။
ဤချိတ်ဆက်မှုမရှိဘဲ၊ tray နှင့် gripper အကြား လဲလှယ်မှုတိုင်းသည် ထုတ်လုပ်မှုလိုင်းရပ်တန့်ခြင်း၊ လူကိုယ်တိုင် bolt ဖယ်ရှားခြင်း၊ datum ချိန်ညှိခြင်းနှင့် ညှိနှိုင်းချိန်ညှိခြင်းများ လိုအပ်သည်။ tool-change တစ်ခုတည်းသည် 10-30 မိနစ်ကြာနိုင်ပြီး အလိုအလျောက်လိုင်းများ၏ Overall Equipment Effectiveness (OEE) ကို အလွန်လျှော့ချနိုင်သည်။
coupling တွင် core assemblies နှစ်ခုပါဝင်သည်-
1. စက်ရုပ်ဘေးအုတ်မြစ် (မာစတာဘေး)- စက်ရုပ်-အနားကွပ်သို့ အပြီးတိုင်ပြင်ဆင်ထားသည်။
2. Tool-side adapter (slave side): ဂရစ်ပါတစ်ခုစီနှင့် ဗန်းတစ်ခုစီတွင် သီးခြားတပ်ဆင်ထားသည်။
လုပ်ငန်းလည်ပတ်မှု-
1. စက်ရုပ်သည် အထိုင်စခန်းသို့ ရွေ့လျားပြီး စက်ရုပ်ဘေးဘက် အခြေစိုက်စခန်းအား ပစ်မှတ်တူးလ်ဘေးဒက်တာ (ဂရစ်ပပါ သို့မဟုတ် ဗန်း) အနီးသို့ ယူဆောင်လာသည်။
2. ဖိသိပ်ထားသောလေမောင်းသည် စက်လော့ခ်ချခြင်းကို ပြီးမြောက်စေရန် တပ်ဆင်ထားသော စက်လော့ခ်ချသွားများဖြစ်သည်။
3. တိကျမှုမြင့်မားသော တည်နေရာ-ပင်များ နှင့် တည်နေရာ-အပေါက်များသည် တိကျသော ထပ်ခါတလဲလဲ နေရာချထားခြင်းကို သိရှိနားလည်သည်။ Built-in pneumatic passages များသည် vacuum သို့မဟုတ် pneumatic-gripper ထောက်ပံ့မှုအတွက် tool-side gas circuits များကို အလိုအလျောက်ချိတ်ဆက်ပေးပါသည်။
4. အတွင်းပိုင်းအာရုံခံကိရိယာသည် စက်ရုပ်ထိန်းချုပ်မှုစနစ်သို့ အချိန်နှင့်တစ်ပြေးညီ လော့ခ်ချခြင်းဆိုင်ရာ အချက်ပြအချက်ပြမှုကို ပေးပို့သည်။ စက်ရုပ်သည် “သော့ခတ်ထားသောနေရာ” အတည်ပြုချက်အချက်ပြမှုကို လက်ခံရရှိပြီးမှသာ နောက်ဆက်တွဲ ကိုင်တွယ်ခြင်းလုပ်ငန်းများကို လုပ်ဆောင်နိုင်ပြီး၊ မပြည့်စုံသောသော့ခတ်မှုကြောင့် မတော်တဆဖြစ်ရသည့် လုပ်ငန်းခွင်ကျသွားခြင်းကို ကာကွယ်ပေးသည်။
5. ကိရိယာ-လဲလှယ်ရန် လိုအပ်သောအခါ၊ စက်ရုပ်သည် လော့ခ်ဖွင့်ခြင်း အချက်ပြမှုကို အထွက်ထုတ်ပေးသည်။ လေဆားကစ်က ဖိအားကို ထုတ်လွှတ်တယ်။ စက်-သော့ခတ်-သွားများ disengage; စက်ရုပ်သည် လက်ရှိကိရိယာမှ အဝေးသို့ ရွေ့လျားပြီး နောက်ပစ်မှတ်အဆုံး အကျိုးသက်ရောက်မှုဖြင့် အထိုင်ချသည်။
စင်ပြင်ပရှိ အထွေထွေ-ရည်ရွယ်ချက် အမြန်ပြောင်းလဲခြင်းအစီအစဥ်အများစုသည် ရောနှောထားသော tray-gripper alternating-load အခြေအနေများအတွက် ဖွဲ့စည်းတည်ဆောက်ပုံဆိုင်ရာ ပိုမိုကောင်းမွန်အောင်ပြုလုပ်ခြင်း မရှိပေ။ Tray tooling သည် ကြီးမားသောဧရိယာ eccentric load ကိုထုတ်ပေးပြီး ကျစ်လစ်သိပ်သည်းသော grippers များသည် စုစည်းဝန်ကို ပို့ဆောင်ပေးပါသည်။ ထပ်ခါတလဲလဲ အစားထိုးခြင်းသည် datum-surface abrasion ကို အရှိန်မြှင့်စေသည်။ ရာနှင့်ချီသော စက်ရုပ်-ဘူတာရုံ-ပြန်လည်အမြတ်ထုတ်သည့် ပရောဂျက်အတွေ့အကြုံကို ရေးဆွဲခြင်းဖြင့် JWGRIP သည် eccentric-load နှင့် စုစည်းထားသော ဝန်စက်ဝန်းများအောက်တွင် ရေရှည်တည်နေရာတည်ငြိမ်မှုကို ရေရှည်တည်တံ့စေရန်အတွက် ဤပေါင်းစပ်ချိတ်ဆက်မှု၏ ဝန်ထမ်းဖြန့်ဖြူးမှုနှင့် datum-အကာအကွယ်တည်ဆောက်မှုကို ပိုကောင်းအောင်ပြုလုပ်သည်။


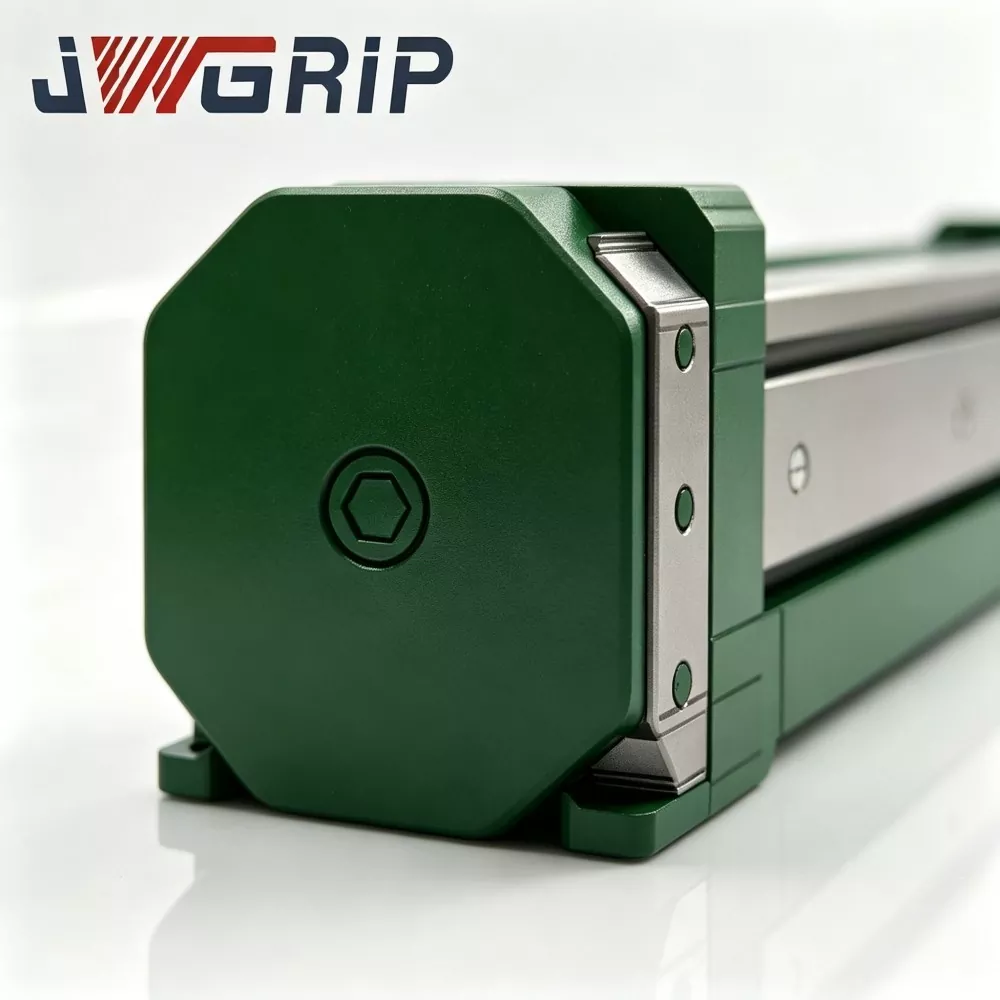
ရိုးရိုး Operational Pain-Points Analysis
စက်ရုပ်များစွာဖြင့် ရောစပ်ကိုင်တွယ်ခြင်း (ဗန်း + ဂရစ်ပပါ) ကို စက်မှုလုပ်ငန်းသုံး စက်ရုပ်များမှတစ်ဆင့် ဖြန့်ကျက်ချထားသော စက်ရုံများသည် သာမန်အားဖြင့် အမြန်ပြောင်းလဲမှုဖြေရှင်းနည်းများဖြင့် အောက်ဖော်ပြပါ ပိတ်ဆို့မှုများကို ကြုံတွေ့ရတတ်သည်-
1. ရှည်လျားသော manual tool-change downtime မကြာခဏ bolt ဖြုတ်ခြင်း / တပ်ဆင်ခြင်း၊ datum ချိန်ညှိခြင်းနှင့် ညှိနှိုင်းမှုပြန်လည်ချိန်ညှိခြင်းတို့သည် ထုတ်လုပ်မှုအချိန်၏ဝေစုကြီးမားခြင်း၊ OEE လျှော့ချခြင်းနှင့် အလိုအလျောက်ဘူတာရုံများ၏ အထွက်စွမ်းရည်ကို ထိန်းချုပ်ထားသည်။
2. လူသားလုပ်ဆောင်မှုကြောင့် ဖြစ်ပေါ်လာသော အနေအထား-တိကျမှု အတက်အကျသည် လူကိုယ်တိုင် ချိန်ညှိမှု အရည်အသွေးသည် အော်ပရေတာကျွမ်းကျင်မှုအပေါ် များစွာမူတည်ပါသည်။ ကိရိယာ-အစားထိုး စက်ဝန်းများစွာပြီးနောက် ရာထူးသွေဖည်မှု စုပုံလာပြီး စည်းလုံးညီညွတ်မှုကို ထိခိုက်စေသည်။
3. ကိရိယာ-လဲလှယ်မှု အခြေအနေများတွင် လက်ဖြင့် လဲလှယ်ခြင်းဆိုင်ရာ အန္တရာယ်များ စက်ရုပ်အဆုံးကို ရွှေ့ခါနီး လက်ဖြင့်ဝင်ရောက်စွက်ဖက်မှုသည် ထပ်ခါတလဲလဲ ကိရိယာ-လဲလှယ်ခြင်း လုပ်ဆောင်ချက်များတွင် ယာဉ်တိုက်မှု-ဒဏ်ရာ အန္တရာယ်များကို ဖန်တီးပေးသည်။
4. အချိန်မတန်သေးသော ဒက်တမ်-မျက်နှာပြင် ဝတ်ဆင်မှု အခြေအနေများအောက်တွင် အထွေထွေ-ရည်ရွယ်ချက် အမြန်ပြောင်းလဲခြင်းအကွက်များကို အမျိုးအစားအဆုံးသတ်သူများအတွက် ဒီဇိုင်းထုတ်ထားသည်။ ကြီးမားသော eccentric-load trays နှင့် focused-load grippers များကြားမှ အစားထိုးမှုသည် မျက်နှာပြင် ပွန်းပဲ့ခြင်းကို အရှိန်မြှင့်စေပြီး ထပ်ခါထပ်ခါ နေရာချထားခြင်း တိကျမှုနှင့် မကြာခဏ ပြုပြင်ထိန်းသိမ်းမှု ကျဆင်းသွားစေသည်။
5. အချက်ပြ-တုံ့ပြန်ချက် လုံခြုံမှု-ယန္တရား မလုံလောက်မှု အချို့သော စျေးနှုန်းသက်သာသော အမြန်ပြောင်းလဲမှုယူနစ်များသည် အချိန်နှင့်တစ်ပြေးညီ လော့ခ်ချခြင်း-အခြေအနေ တုံ့ပြန်ချက်မရှိပေ။ စက်ရုပ်သည် မပြည့်စုံသော လော့ခ်ချသည့် အခြေအနေအောက်တွင် လှုပ်ရှားမှုကို လုပ်ဆောင်နိုင်ပြီး အလုပ်ခွင်ပြုတ်ကျသည့် မတော်တဆမှုများကို ဖြစ်ပေါ်စေနိုင်သည်။
JWGRIP စက်ရုပ် Quick-Change Gripper-Tray Coupling သည် အထက်ဖော်ပြပါ နာကျင်မှု-အချက်များအား အဓိက ဒီဇိုင်းအစီအမံငါးခုဖြင့် ဖြေရှင်းသည်- သီးသန့် ရောစပ်ထားသော ဝန်-ပိုကောင်းအောင်ပြုလုပ်ထားသော ဝန်ထမ်း-ဖွဲ့စည်းပုံ၊ စက်ပိုင်းဆိုင်ရာ-အပြန်အလှန် သော့ခတ်မှုဆန့်ကျင်သည့် ယန္တရား၊ အချိန်နှင့်တစ်ပြေးညီ လော့ခ်ချမှုအခြေအနေ အာရုံခံကိရိယာ တုံ့ပြန်ချက်၊ မော်ဂျူလာ-အစားထိုးနိုင်သော ဝတ်ဆင်နိုင်သော အစိတ်အပိုင်းများ၊ Multi-grade-rated-3x-1-load-2 ကီလိုဂရမ် ကာဗာ။
Module ဖွဲ့စည်းမှု
JWGRIP စက်ရုပ်အမြန်ပြောင်းလဲခြင်း Gripper Tray Coupling တွင် အဓိကလုပ်ဆောင်နိုင်သော module ခြောက်ခုပါဝင်သည်-
① စက်ရုပ်-ဘက် မာစတာ-အခြေစိုက် တပ်ဆင်မှု
② တူးလ်ဘေး-ဒက်တာ တပ်ဆင်မှု
③စက်-ကြားလော့ခ်သော့ခတ်-သွားများအုပ်စု (အစက်ချခြင်းဘေးကင်းရေးဖွဲ့စည်းပုံ)
④ တိကျမှုမြင့်မားသောတည်နေရာ-ပင်နံပါတ်နှင့် တည်နေရာရှာဖွေခြင်း-အပေါက်နေရာချထားမှုအစုံ
⑤ ပေါင်းစပ်ထည့်သွင်းထားသော pneumatic-passage တပ်ဆင်မှု
⑥ သော့ခတ်-အခြေအနေ အာရုံခံကိရိယာနှင့် အချက်ပြ-အထွက်ယူနစ်
ဖွဲ့စည်းပုံဖော်ပြချက်
1. စက်ရုပ်-ခြမ်း မာစတာ-အခြေစိုက် တပ်ဆင်မှု စက်ရုပ်-အနားကွပ်တွင် ပင်မတပ်ဆင်ခြင်း အခြေစိုက်စခန်း၊ စွမ်းအားမြင့် အလွိုင်း-သံမဏိ၊ ဖိစီးမှု သက်သာအောင် ကုသပေးပြီး တိကျသော မြေပြင်သော့ဖော်စပ်-ဒက်တမ် မျက်နှာပြင်များ။ ၎င်းသည် tool-side end-effectors များမှ ကူးစက်သော ပေါင်းစပ်ပြောင်းလဲနေသော ဝန်များကို ဆောင်သည်။
2. Tool-side slave-adapter တပ်ဆင်မှု Tool-end connecting plate၊ gripper တစ်ခုစီနှင့် ဗန်းတစ်ခုစီတွင် သီးခြားတပ်ဆင်ထားသည်။ docking dimension၊ datum-surface နှင့် gas-circuit interface တို့တွင် master-base နှင့် ကိုက်ညီပါသည်။
3. စက်မှု-သော့ခတ်သော့-သွားများအဖွဲ့ Pneumatically-actuated mechanical-lock-teeth။ ဆိုက်ကပ်ပြီးနောက် အပြုသဘောဆောင်သော စက်ပိုင်းဆိုင်ရာ ထိတွေ့ဆက်ဆံမှုကို သဘောပေါက်သည်။ pneumatic ထောက်ပံ့မှု မတော်တဆ ပျက်ကွက်လျှင်ပင်၊ CE-လိုက်လျောညီထွေဖြစ်သော passive-safety ကာကွယ်မှုကို ဖြည့်ဆည်းပေးသည့် ကိရိယာ ကျဆင်းခြင်းမှ ကာကွယ်ရန် စက်ပိုင်းဆိုင်ရာ အပြန်အလှန်လော့ခ်သည် လော့ခ်ချထားသော အခြေအနေတွင် ရှိနေပါသည်။
4. အထိုင်တစ်ခုစီပြီးနောက် ထပ်ခါတလဲလဲ နေရာချထားခြင်း စွမ်းဆောင်ရည် ≤±0.008 မီလီမီတာ တိကျသောမြေပြင်တည်နေရာ-ပင်းများနှင့် တည်နေရာရှာဖွေခြင်း-အပေါက်များ တိကျစွာတည်နေရာရှာဖွေခြင်း- pin နှင့် နေရာချထားခြင်း-အပေါက်နေရာချထားခြင်းအစုံ။ အထူးသင့်လျော်သော ဝန်ထမ်း ဘုရှ်သည် eccentric-load/concentrated-load cycles များ ပြောင်းလဲခြင်းကြောင့် ဖြစ်ပေါ်လာသော ဟောင်းနွမ်းမှုကို နှေးကွေးစေသည်။
5. ပေါင်းစပ်ထည့်သွင်းထားသော နျူမီးယား-စာလမ်းကြောင်း တပ်ဆင်မှု ပါ၀င်သော အလုံပိတ်ဓာတ်ငွေ့-ဆားကစ်ချန်နယ်များသည် မာစတာနှင့် ကျွန်ဘက်များအတွင်းတွင် ပေါင်းစပ်ထားသည်။ တပ်ဆင်နေစဉ်အတွင်း pneumatic ချိတ်ဆက်မှုကို အလိုအလျောက် ပြီးမြောက်စေပြီး ပြင်ပပိုက်အပြင်အဆင်မပါဘဲ လေဟာနယ်အတွက် ဖိသိပ်ထားသောလေကို ထောက်ပံ့ပေးသည်။
6. လော့ခ်ချမှုအခြေအနေကို ထောက်လှမ်းသည့် အာရုံခံကိရိယာနှင့် အချက်ပြ-အထွက်ယူနစ် On-board အာရုံခံကိရိယာသည် တကယ့်စက်ပိုင်းဆိုင်ရာလော့ခ်ချိတ်ဆက်မှုအခြေအနေအား သိရှိပြီး စက်ရုပ်-PLC စနစ်ဆီသို့ ကူးပြောင်း-အချက်ပြမှုကို အထွက်ထုတ်ပေးသည်။ စက်ရုပ်ရွေ့လျားမှုယုတ္တိဗေဒသည် "အပြည့်အဝလော့ခ်ချထားသည်" အတည်ပြုချက်အချက်ပြမှုကိုလက်ခံရရှိမှသာရွေ့လျားမှုကိုခွင့်ပြုရန် configure လုပ်နိုင်သည်။
ပင်မနည်းပညာဆိုင်ရာ အားသာချက်များ
1. ရောနှော-ဝန်-အကောင်းမွန်ဆုံးဖွဲ့စည်းတည်ဆောက်ပုံ၊
စျေးကွက်တွင်ရနိုင်သော အမြန်ပြောင်းလဲမှုအစီအစဥ်အများစုသည် အမျိုးအစားတစ်ခုတည်း အဆုံးစွန်အကျိုးသက်ရောက်သူများကို ပစ်မှတ်ထားကြသည်။ ဤအချိတ်အဆက်သည် ကြီးမားသောဧရိယာဗန်းများနှင့် ကျစ်ကျစ်လျစ်လျစ်သော လက်ကိုင်ပရိုများကြားတွင် မကြာခဏ အပြောင်းအလဲပြုလုပ်ရန်အတွက် ဝန်ထမ်းကွင်းနှင့် တည်နေရာ-ပင်ထိုး ဘုရှ်ဖွဲ့စည်းပုံကို အားဖြည့်ပေးပါသည်။ ၎င်းသည် eccentric-load နှင့် focused-load အခြေအနေများအောက်တွင် datum-surface abrasion ကိုလျော့ပါးသက်သာစေသည်။ နယ်ပယ်ပရောဂျက်များမှ အတည်ပြုထားသည်- အဆင့်သတ်မှတ်ထားသော ဝန်အား 24 နာရီ စက်ဘီးစီးထုတ်လုပ်မှုအောက်တွင် တည်ငြိမ်သော docking cycles 1 သန်းကျော်။
2. ≤± 0.008 မီလီမီတာ တပ်ဆင်မှု လိုက်လျောညီထွေရှိမှုအတွက် ထပ်ခါထပ်ခါ နေရာချထားခြင်း တိကျမှု
တိကျမှုမြင့်မားသော အလွိုင်းဝက်ဝံလက်စွပ်များနှင့် ကြိတ်-ပြီးမြောက်သော တည်နေရာ-တံများကို အသုံးပြုသည်။ tray-gripper လဲလှယ်ပြီးနောက်၊ စက်ရုပ်-ပရိုဂရမ် သြဒီနိတ်များသည် ကြီးမားသော ပြန်လည်ချိန်ညှိမှု မလိုအပ်ဘဲ၊ ဆိုက်တွင်းရှိ အင်ဂျင်နီယာ အမှားရှာလုပ်သည့် အလုပ်တာဝန်ကို သိသိသာသာ လျှော့ချပေးသည်။ စွမ်းအင်အသစ်ဘက်ထရီဆဲလ်စုပုံခြင်း နှင့် 3C အစိတ်အပိုင်း တပ်ဆင်ခြင်းကဲ့သို့သော တိကျမှုမြင့်မားသော အခြေအနေများအတွက် အရေးပါပါသည်။
3. ဘေးကင်းမှုနှစ်ခု ဒီဇိုင်း- စက်ပိုင်းဆိုင်ရာ နှိုက်နှိုက်ချွတ်ချွတ် + လျှပ်စစ်လော့ခ်အခြေအနေ တုံ့ပြန်ချက်
Passive mechanical-interlock သည် မတော်တဆ လေ၀င်လေထွက်များ ဆုံးရှုံးသွားသောအခါတွင် လော့ခ်ကျခြင်းအခြေအနေကို ထိန်းထားပေးပါသည်။ စက်ရုပ်-ထိန်းချုပ်ကိရိယာသည် “အပြည့်အဝလော့ခ်ချထားသည်” လျှပ်စစ်တုံ့ပြန်ချက်အချက်ပြမှုကို လက်ခံရရှိပြီးနောက်မှသာ လှုပ်ရှားမှုကို လုပ်ဆောင်နိုင်သည်။ ဤ CE မှ အသိအမှတ်ပြုထားသော dual-safety ယန္တရားသည် မောင်းသူမဲ့အလုပ်ရုံများအတွက် အဓိကဘေးကင်းလုံခြုံရေး-အန္တရာယ်များကို ဖယ်ရှားပေးပါသည်။
4. ကုန်ကျစရိတ်သက်သာသော ပြုပြင်ထိန်းသိမ်းမှုအတွက် Modular wear-part architecture
နေရာချထားသော pin လက်စွပ်များနှင့် တံဆိပ်ခတ်ကွင်းများ အပါအဝင် အဓိက စားသုံးနိုင်သော အစိတ်အပိုင်းများကို ပိုင်းခြားထားသော မော်ဂျူလာဒီဇိုင်းကို ခံယူသည်။ အသုံးပြုသူများသည် စက်ရုပ်-အနားကွပ်မှ ပင်မ master-base ကို မဖြုတ်ဘဲ စက်ရုပ်-အနားကွပ်များသာ အစားထိုးနိုင်သည်။ စက်ပစ္စည်း-စက်ရပ်ချိန်ကို တိုစေကာ ရေရှည်ပြုပြင်ထိန်းသိမ်းမှု အသုံးစရိတ်ကို လျှော့ချပေးသည်။ Spare-part kit များကို main-unit quotation ဖြင့် တွဲပေးနိုင်ပါသည်။
5. ကျယ်ပြန့်သော အဆင့်သတ်မှတ်ထားသော-Load matrix နှင့် စက်ရုပ်-အမှတ်တံဆိပ်ပေါင်းစုံ တွဲဖက်အသုံးပြုနိုင်မှု
စတော့-ထုတ်ကုန် အဆင့်သတ်မှတ်-ဝန်သည် 3 ကီလိုဂရမ်မှ 120 ကီလိုဂရမ်အထိ အကျုံးဝင်သည်။ Mounting-flange အတိုင်းအတာများသည် ABB၊ FANUC၊ KUKA၊ YASKAWA နှင့် ပြည်တွင်းတရုတ်စက်ရုပ်အမှတ်တံဆိပ်များနှင့် တွဲဖက်အသုံးပြုနိုင်သော ပင်မစက်ရုပ်-စက်မှုလုပ်ငန်းစံနှုန်းများကို လိုက်နာပါသည်။ လေဟာနယ်-ဗန်းများ၊ စက်ကိုင်ကိရိယာများ၊ pneumatic-မေးရိုးများနှင့် အခြားအဆုံးသက်ရောက်မှုကိရိယာများနှင့် ချိတ်ဆက်မှုကို ပံ့ပိုးပေးသည်။ အထူးလိုအပ်ချက်များအတွက် စိတ်ကြိုက် အင်ဂျင်နီယာ အနားကွပ်၊ ဝန်အဆင့် သို့မဟုတ် အလုံပိတ်-ဖွဲ့စည်းပုံ ပြုပြင်မွမ်းမံမှုကို အထူးလိုအပ်ချက်များအတွက် ရနိုင်ပါသည်။
6. အိမ်တွင်းထုတ်လုပ်မှုနှင့် ပြီးပြည့်စုံသော အင်ဂျင်နီယာပံ့ပိုးမှုဝန်ဆောင်မှု
ကုန်ကြမ်းစစ်ဆေးခြင်း၊ အပူကုသခြင်း၊ တိကျသောစက်နှင့် ထုတ်ကုန် စက်ဘီးစီးစမ်းသပ်ခြင်း အပါအဝင် အဓိကလုပ်ငန်းစဉ်များသည် JWGRIP စက်ရုံအတွင်း၌ ပြီးမြောက်ပြီး core-process outsourcing မရှိပါ။ အင်ဂျင်နီယာအဖွဲ့သည် သုံးစွဲသူများအတွက် 2D/3D ပုံများ၊ တပ်ဆင်မှုလက်စွဲများနှင့် ကန့်သတ်ချက်သတ်မှတ်ခြင်းဆိုင်ရာ အကြံပြုချက်များကို ပံ့ပိုးပေးပါသည်။
Multi-Industry Application ဇာတ်လမ်းများ
1. New-Energy Battery & Energy-Storage Module Assembly Lines
လစ်သီယမ်-အိုင်းယွန်းဘက်ထရီ-မော်ဂျူးအလုပ်ရုံဆွေးနွေးပွဲများတွင်၊ စက်ရုပ်တစ်ရုပ်သည် မော်ဂျူးသယ်ယူပို့ဆောင်ရေးအတွက် ဖုန်စုပ်ဗန်းနှင့် တင်းကျပ်သည့်လုပ်ဆောင်မှုများအတွက် စက်ကိရိယာကိုင်ဆောင်မှုအကြား လဲလှယ်ရန် လိုအပ်သည်။ JWGRIP ချိတ်ဆက်မှုသည် မောင်းသူမဲ့ အလိုအလျောက်တူးလ်-လဲလှယ်မှုကို နားလည်သဘောပေါက်သည်။ tool-change ကြာချိန်သည် manual 15 မိနစ်မှ အလိုအလျောက် 3 စက္ကန့်သို့ ကျဆင်းသွားပြီး၊ tool အစားထိုးခြင်းကြောင့် ဖြစ်ပေါ်လာသော ထုတ်လုပ်မှုလိုင်းရပ်နားချိန်ကို သိသိသာသာ ဖြတ်တောက်သည်။ တောင်-တရုတ်ရှိ စွမ်းအင်သိုလှောင်မှု-စက်ပစ္စည်းထုတ်လုပ်သူအများအပြားသည် ဤဖြေရှင်းချက်ကို လက်ခံကျင့်သုံးခဲ့ကြသည်။
2. 3C-Electronic-ထုတ်ကုန်စည်းဝေးပွဲ ထုတ်လုပ်မှုလိုင်းများ
မိုဘိုင်းလ်ဖုန်း အစိတ်အပိုင်းများနှင့် မှတ်စုစာအုပ်ခွံ တပ်ဆင်ရေးစခန်းများအတွက်၊ ပေါ့ပါးသောအဆင့် (3-10 ကီလိုဂရမ်) ချိတ်ဆက်မှုတွင် သေးငယ်သော အရွယ်အစားရှိ ပစ္စည်း-ဗန်းများ၊ တိကျမှုမြင့်မားသော docking သည် တိကျသော အီလက်ထရွန်နစ် အစိတ်အပိုင်းများ၏ မြန်နှုန်းမြင့် အဆက်မပြတ် တပ်ဆင်မှုကို ပံ့ပိုးပေးသည့် tool-change ကြောင့် ဖြစ်ပေါ်လာသော စုပုံ-သွေဖည်မှုကို ရှောင်ရှားသည်။
3. မော်တော်ကား-အစိတ်အပိုင်း အလိုအလျောက်-စုဝေးမှု အလုပ်ရုံဆွေးနွေးပွဲများ
အလိုအလျောက် အစိတ်အပိုင်း ထုတ်လုပ်မှုသည် အစုလိုက်အပြုံလိုက် ပစ္စည်းဗန်းများကို ကိုင်တွယ်ရန် စက်ရုပ်များ လိုအပ်ပါသည်။ အလတ်စားမှ လေးလံသောအဆင့် (25-120 ကီလိုဂရမ်) အချိတ်အဆက်သည် မကြာခဏ တူးလ်လဲလှယ်မှုတာဝန်များကို ဆောင်ရွက်သည်။
4. အသိဉာဏ်- ထောက်ပံ့ပို့ဆောင်ရေး အလိုအလျောက် စီခြင်းစခန်းများ
အလိုအလျောက်-ပစ္စည်းများ စီခြင်းအလုပ်ရုံများတွင်၊ စက်ရုပ်သည် ဘောက်လုံးသယ်ပို့-ဗန်းနှင့် တစ်ပိုင်းတစ်စ ကောက်သိမ်းခြင်းကြားတွင် စက်ရုပ်ကို လှည့်ပတ်သည်။ စက်ရုပ်တစ်ရုပ်သည် ဘက်စုံသုံး လည်ပတ်မှုကို သဘောပေါက်ပြီး အလိုအလျောက် စီခြင်းစနစ်၏ စုစုပေါင်းရင်းနှီးမြှုပ်နှံမှုကို လျော့ကျစေသည်။
ထုတ်လုပ်မှုလုပ်ငန်းအသွားအလာနှင့် အရည်အသွေးထိန်းချုပ်မှုဘောင်
JWGRIP သည် ထုတ်လုပ်မှုကွင်းဆက်တစ်ခုလုံးတွင် ISO 9001:2015 အရည်အသွေးစီမံခန့်ခွဲမှု-စနစ်ကို အကောင်အထည်ဖော်သည်။ အိမ်တွင်းစက်ကိရိယာများတွင် CNC စက်ယန္တရားစင်တာများ၊ အပူချိန်မြင့်သော အပူကုသမှုမီးဖိုများ၊ တိကျသောကြိတ်စက်များ၊ သတ္တုဓာတ်စစ်ဆေးခြင်းတူရိယာများ၊ ပြည့်စုံသော စက်ဘီးနင်းစမ်းသပ်ခုံတန်းများ နှင့် ဆားမှုတ်မှုတ်ခြင်းဆိုင်ရာ ကိရိယာများ ပါဝင်သည်။ အချောထည်ပြင်ပမှ အစိတ်အပိုင်းများကို ထုတ်ယူခြင်းအစား core-component machining အားလုံးကို စက်တွင်း၌ ပြီးသွားသည် ။
ပြီးပြည့်စုံသော ထုတ်လုပ်မှုလုပ်ငန်းအသွားအလာ-
1. ကုန်ကြမ်းအဝင်စစ်ဆေးခြင်း- အလွိုင်း-စတီးလ်ဘားပစ္စည်းသည် ဓာတုဖွဲ့စည်းမှုခွဲခြမ်းစိတ်ဖြာခြင်းနှင့် မာကျောမှုစမ်းသပ်ခြင်းတို့ကို လက်ခံရရှိသည် ။ ထုတ်လုပ်မှုမဝင်မီ ကိုက်ညီမှုမရှိသော ကုန်ကြမ်းများကို ပယ်ချခံရသည်။
2. CNC အကြမ်းထည်-စက်နှင့် အပြီးသတ်စက်- ပင်မ-ကိုယ်ထည်ပုံသွင်းခြင်း၊ ပင်တွယ်နေရာချထားခြင်းနှင့် တိကျသော CNC စက်ကိရိယာများမှတစ်ဆင့် သော့ခတ်ထားသော အစိတ်အပိုင်းများကို ပုံဖော်ခြင်း။
3. ဖုန်စုပ်စက် အပူ-ကုသမှုနှင့် မျက်နှာပြင် မာကျောခြင်း- သော့ဝန်ထမ်း အစိတ်အပိုင်းများသည် မာကျောမှုနှင့် ဝတ်ဆင်မှု ဆန့်ကျင်သည့် စွမ်းဆောင်ရည်ကို အဆင့်မြှင့်တင်ရန် မီးငြှိမ်းသတ်ခြင်းနှင့် အပူပေးခြင်းတို့ကို လုပ်ဆောင်သည်။
4. တိကျစွာကြိတ်ခြင်း လုပ်ငန်းစဉ်များ- အရေးကြီးသော ဒက်တမ်-မျက်နှာပြင်များနှင့် တည်နေရာ-ပင်အပေါက်များသည် တင်းကျပ်သော အတိုင်းအတာ-ခံနိုင်ရည်နှင့် မျက်နှာပြင်-ကြမ်းတမ်းမှုလိုအပ်ချက်များကို ပြည့်မီစေရန် ကောင်းစွာကြိတ်ခွဲခြင်းကို ရရှိသည်။
5. အစိတ်အပိုင်းများ တပ်ဆင်ခြင်းနှင့် အနုမြူ-ဆားကစ် လုပ်ဆောင်ခြင်း- လော့ခ်ချခြင်း၊ internal gas-circuit air-tightness test ကို လုပ်ဆောင်ပါ။
6. Full-function cyclic-load testing- ပြီးသွားသော coupling တိုင်းသည် rated-load အခြေအနေအောက်တွင် အကြိမ်ထောင်ပေါင်းများစွာသောသော့ခတ်-သော့ဖွင့်သည့် cyclic-simulation ကို လုပ်ဆောင်သည်၊ ထပ်ခါတလဲလဲ နေရာချထားမှု တိကျမှု၊ လေ-တင်းကျပ်မှုနှင့် အချက်ပြ-တုံ့ပြန်မှု ယုံကြည်စိတ်ချရမှုကို စစ်ဆေးပါ။ အရည်အချင်းမပြည့်မီသော ယူနစ်များကို ပြန်လည်လုပ်ကိုင်ရန်အတွက် ပြန်ပေးပါသည်။
7. နောက်ဆုံးစစ်ဆေးခြင်းနှင့် လေဆာအမှတ်အသား- Dimension-check၊ အသွင်အပြင်-စစ်ဆေးခြင်း၊ အသိအမှတ်ပြုအမှတ်အသား၊ အရည်အချင်းပြည့်မီသော ကုန်ပစ္စည်းများသည် သိုလှောင်ရန်အတွက် ကုန်ချောဂိုဒေါင်သို့ ဝင်ရောက်သည်။
ပြုပြင်ထိန်းသိမ်းမှုလမ်းညွှန်
1. နေ့စဥ်ကြည့်ရှုစစ်ဆေးခြင်း- ထုတ်လုပ်ရေးအဆိုင်းတစ်ခုစီမတိုင်မီ၊ ဒက်တမ်-မျက်နှာပြင်များ၊ သော့ခတ်-သွားများ အလုပ်လုပ်သည့်နေရာနှင့် ချစ်ပ်များ၊ ဖုန်မှုန့်များ သို့မဟုတ် စက်ပိုင်းဆိုင်ရာ ထိခိုက်မှုများအတွက် အမြင်အာရုံစစ်ဆေးခြင်း။ ခြောက်သွေ့သော လေဖြင့် ညစ်ညမ်းစေသော နိုင်ငံခြားအညစ်အကြေးများကို ရှင်းလင်းပါ။
2. သံသရာ-ရေတွက်-အခြေခံ ပြုပြင်ထိန်းသိမ်းမှု အစပျိုး- 24 နာရီဆက်တိုက် ထုတ်လုပ်မှုအောက်တွင်၊ ချိတ်တွဲ 300,000 တိုင်းတွင် တည်နေရာ- pin အင်္ကျီများနှင့် အလုံပိတ်ကွင်းများကို စစ်ဆေးပါ။ ဒက်တမ်မျက်နှာပြင်များကို သန့်ရှင်းပြီး ဝတ်ဆင်မှု ဆန့်ကျင်သော အဆီလိမ်းပေးပါ။ ခြစ်ရာ သို့မဟုတ် သိသာထင်ရှားစွာ ဝတ်ဆင်နိုင်သော အစိတ်အပိုင်းများကို အစားထိုးပါ။ ဖုန်ထူသော အလုပ်ရုံပတ်ဝန်းကျင်အတွက် ပြုပြင်ထိန်းသိမ်းမှုကာလကို တိုစေပါသည်။
3. မလုပ်ဆောင်ပါရန် သတိပေးချက်များ- အဆင့်သတ်မှတ်ထားသည့် လွန်လွန်ကဲကဲ-တင်သည့် အပလီကေးရှင်းကို တားမြစ်ပါ။ သခင်-အခြေစိုက်စခန်းနှင့် ကျွန်-ဒပ်တာတို့ကြား ပြင်းထန်စွာ တိုက်မိခြင်းကို တားမြစ်ပါ။ ပရော်ဖက်ရှင်နယ်-နည်းပညာ-လမ်းညွှန်ချက်မပါဘဲ အတွင်းပိုင်းစက်-လော့ခ်-သွားများ တပ်ဆင်ခြင်းကို မဖြုတ်ပါနှင့်။
4. ရေရှည်မလှုပ်မရှားသိမ်းဆည်းခြင်းကာကွယ်မှု- အချိတ်အဆက်ယူနစ်တစ်ခုလုံးကို သန့်ရှင်းပါ၊ ဒက်တမ်မျက်နှာပြင်များနှင့် သွားသော့မျက်နှာပြင်များပေါ်တွင် သံချေးတက်သည့်အဆီလိမ်းပါ။ ခြောက်သွေ့သော ဖုန်မှုန့်ဒဏ်ခံ ဗီဒိုတွင် သိမ်းဆည်းပါ။
After-Sales
1. တပ်ဆင်ခြင်း၊ ဆောင်ရွက်ပေးခြင်းနှင့် ဆိုက်တွင်းပြဿနာဖြေရှင်းခြင်းတို့ကို အကျုံးဝင်သော အဝေးထိန်းအွန်လိုင်းနည်းပညာဆိုင်ရာ လမ်းညွှန်ချက်။
2. ဝယ်ယူမှုတိုင်းအတွက် ပံ့ပိုးပေးထားသော လည်ပတ်မှု-ထိန်းသိမ်းမှု စာရွက်စာတမ်းအပြည့်အစုံ။
3. OEM-စိတ်ကြိုက်-ပရောဂျက်များအတွက် အင်ဂျင်နီယာအဆင့် နည်းပညာဆိုင်ရာ အကြံပေးချက်- အနားကွပ်-အတိုင်းအတာ ပြုပြင်မွမ်းမံမှု၊ အလုံပိတ်-ဖွဲ့စည်းပုံ အဆင့်မြှင့်တင်မှု၊ အထူး-ဝန်အဆင့် သတ်မှတ်ခြင်း လိုက်လျောညီထွေဖြစ်အောင် စသည်တို့။
4. ပမာဏကြီးမားသော ပရောဂျက်ကိုအခြေခံသည့် မှာယူမှုများအတွက် ညှိနှိုင်းနိုင်သော အခပေးဆိုက်-နည်းပညာ-ဝန်ဆောင်မှု။
5. ဖောက်သည်ဘက်ခြမ်းမှ နည်းပညာရှင်များ၏ နယ်ပယ်အစားထိုးမှုကို ပံ့ပိုးပေးသည့် ချိတ်လက်စွပ်များ၊ အလုံပိတ်ကွင်းများနှင့် အခြားဝတ်ဆင်နိုင်သော အစိတ်အပိုင်းများကို တည်နေရာရှာဖွေခြင်းအတွက် လွတ်လပ်သောအပိုပစ္စည်း ထောက်ပံ့မှု။
6. အာမခံဖော်ပြချက်- မှန်ကန်သောတပ်ဆင်မှုနှင့် အဆင့်သတ်မှတ်ထားသော ဝန်-အလုပ်-အခြေအနေများအောက်တွင် စားသုံးနိုင်သော အဓိက-ဖွဲ့စည်းပုံ-အစိတ်အပိုင်းများအတွက် ၂ နှစ်အာမခံ။ စားသုံးနိုင်သော ၀တ်ဆင်ထားသော အစိတ်အပိုင်းများ (အလုံပိတ်ကွင်းများ၊ တွယ်ချိတ်လက်စွပ်များ) ကို အခမဲ့ အာမခံ ဘောင်မှ ဖယ်ထုတ်ထားသည်။ မသင့်လျော်သော တပ်ဆင်ခြင်း၊ ဝန်ပိုခြင်းလုပ်ဆောင်ခြင်း၊ လူလုပ်တိုက်မိခြင်း သို့မဟုတ် သတ်မှတ်ချက်ထက်ကျော်လွန်၍ ဓာတုပစ္စည်းများ တိုက်မိခြင်းကြောင့် ပျက်စီးဆုံးရှုံးမှုကို အာမခံဖြင့် အကျုံးမဝင်ပါ။
Procurement & Project-Evaluation အကိုးအကား
JWGRIP စက်ရုပ် Quick Change Gripper Tray Coupling ၏ အဓိကတန်ဖိုး- ရည်ရွယ်ချက်-အကောင်းဆုံးဖြစ်အောင်ပြုလုပ်ထားသော ရောစပ်ဗန်း-ဂရစ်ပါ အလှည့်ကျ-ဝန်-ထမ်းခြင်း-ဖွဲ့စည်းပုံ၊ ≤± 0.008 မီလီမီတာ ထပ်ခါတလဲလဲ-နေရာချထားခြင်း-တိကျမှု၊ စက်ပိုင်းဆိုင်ရာ-ကြားရော့မှု + လျှပ်စစ်-အချက်ပြ နှစ်ခု-ဘေးကင်းရေး-ယန္တရား၊ မော်ဂျူလာ-အစားထိုးနိုင်သော- OEM-အစားထိုးနိုင်သော-အပိုပစ္စည်းများ စွမ်းရည်။ ၎င်းသည် အဓိက automation-station ပိတ်ဆို့မှုများကိုဖြေရှင်းပေးသည်- ရှည်လျားသော manual tool-change downtime၊ human-induced positioning-deviation၊ manual intervention ၏ဘေးကင်းရေး-အန္တရာယ်များ၊ alternating-eccentric-and-concentrated-load အောက်ရှိ အရှိန်မြှင့် datum-wear၊ ပြည့်စုံသောသော့ခတ်ခြင်း-ဘေးကင်းရေး-ကာကွယ်မှု။
ပရောဂျက်-အကဲဖြတ် သတိပေးချက်များ-
1. အမှန်တကယ် စက်ရုပ်-အနားကွပ် အတိုင်းအတာနှင့် လိုအပ်သော အဆင့်သတ်မှတ်ထားသော ဝန်ကို အတည်ပြုပါ (အဆုံးသတ်အကျိုးသက်ရောက်မှု၏ တည်ငြိမ်အလေးချိန်မျှသာမဟုတ်ဘဲ ရွေ့လျားသက်ရောက်မှု-ဝန်ကို ထည့်သွင်းစဉ်းစားပါ)။ လုံလောက်သော ဘေးကင်းရေး-အနားသတ်ကို သိမ်းဆည်းပါ။
2. tool-swap-objects ကိုရှင်းလင်းပါ- tool-side slave-adapters များတပ်ဆင်ရန်လိုအပ်သည့် grippers နှင့် trays အရေအတွက်ကို စာရင်းပြုစုပါ။
3. အလုပ်ရုံတွင် compressed-air-source အရည်အသွေးနှင့် ဖိအား-တည်ငြိမ်မှုကို စစ်ဆေးအတည်ပြုပါ။ ဖိအားပြင်းထန်ပါက လေ-ဇကာ-ဖိအား-ထိန်းညှိပေါင်းစပ်မှုကို အကြံပြုပါသည်။
4. လော့ခ်-အခြေအနေ-အချက်ပြမှုလက်ခံခြင်းအတွက် စက်ရုပ်-PLC IO-ရင်းမြစ်အခြေအနေအား အတည်ပြုပါ။ JWGRIP သည် အခမဲ့လျှပ်စစ်-မျက်နှာပြင်-စာရွက်စာတမ်းများကို ပံ့ပိုးပေးပါသည်။
5. Standard stocked versions များသည် လျင်မြန်စွာ ပေးပို့ခြင်းကို သဘောပေါက်သည်; အထူး-အနားကွပ်၊ အထူး-တံဆိပ်ခတ်-အဆင့် သို့မဟုတ် အထူးဝန်အဆင့်သတ်မှတ်ချက်လိုအပ်ချက်များအတွက် OEM စိတ်ကြိုက်အင်ဂျင်နီယာဝန်ဆောင်မှုကို လက်ခံပါ။
အမြဲမေးလေ့ရှိသောမေးခွန်းများ
Q1- ဤချိတ်ဆက်မှုသည် ကိုယ်တိုင်လုပ်ဆောင်ခြင်းမရှိဘဲ အပြည့်အဝ-အလိုအလျောက်တူးလ်-လဲလှယ်မှုကို အပြီးသတ်နိုင်ပါသလား။
ဟုတ်ကဲ့။ Robot Quick Change Gripper Tray Coupling သည် စက်ရုပ်စနစ်မှ pneumatic-control အချက်ပြမှုကို လက်ခံရရှိပြီး အလိုအလျောက် လော့ခ်ချခြင်း/လော့ခ်ချခြင်းကို အပြီးသတ်သည်။ Tool-swap logic ကို စက်ရုပ်ပရိုဂရမ်အတွင်း ပေါင်းစပ်နိုင်သည်။ idle grippers နှင့် trays များကို ကိုင်ထားရန် သက်ဆိုင်ရာ tool-storage-rack ကို configure လုပ်ရန် လိုအပ်ကြောင်း သတိပြုပါ။
Q2- tray နှင့် gripper များကို လဲလှယ်ပြီးနောက် အချိန်တိုင်း သြဒိနိတ်ပြန်လည်ချိန်ညှိမှု လိုအပ်ပါသလား။
ဤအချိတ်အဆက်သည် မှန်ကန်သောတပ်ဆင်မှုအခြေအနေအောက်တွင် ≤± 0.008 မီလီမီတာ ထပ်တလဲလဲ-နေရာချထားခြင်း-တိကျမှုကို ရရှိသည်။ ကြီးမားသော သြဒီနိတ်ပြန်လည်ချိန်ညှိခြင်းသည် မလိုအပ်ပါ။ အသေးအဖွဲ ချိန်ညှိခြင်းအား ပထမအကြိမ် ခန့်အပ်ခြင်းတွင် လက်ခံနိုင်သည် ။
Q3- စံမဟုတ်သော စိတ်ကြိုက်စက်ရုပ်-အနားကွပ်အတိုင်းအတာများနှင့် လိုက်လျောညီထွေရှိနိုင်ပါသလား။
စတော့-စံ-ဗားရှင်းသည် ပင်မစက်ရုပ်-အနားကွပ် သတ်မှတ်ချက်များနှင့် ကိုက်ညီပါသည်။ စံမဟုတ်သော အနားကွပ်လိုအပ်ချက်များအတွက်၊ အမိန့်နေရာချထားခြင်းမပြုမီ ပုံဆွဲတင်ပြပါ။ mounting-interface dimension ၏ OEM စိတ်ကြိုက်- machining ကိုသဘောပေါက်နိုင်သည်။
Q4- စက်ရုပ်လှုပ်ရှားနေစဉ်အတွင်း compressed-air supply ပြတ်တောက်သွားပါက ဘာဖြစ်နိုင်မလဲ။
Built-in စက်-ကိုယ်တိုင်-ကြား-သော့ခတ်-ဖွဲ့စည်းပုံသည် လေဖိအားမရှိဘဲ အံသွားများကို လော့ခ်ကျစေပြီး ကိရိယာပြုတ်ကျသည့်မတော်တဆမှုများကို ကာကွယ်ပေးသည်။ လော့ခ်ဖွင့်ခြင်း-အချက်ပြမှု နှင့် မှန်ကန်သောလေဖိအား နှစ်ခုလုံးရှိနေမှသာ လော့ခ်ဖွင့်ခြင်းလုပ်ဆောင်ချက်သည် ဖြစ်ပေါ်လာနိုင်သည်။
Q5- အချိန်ကြာမြင့်စွာ ဆက်တိုက်-သံသရာ-ထုတ်လုပ်မှုအတွက် အဓိက ပြုပြင်ထိန်းသိမ်းသည့်အရာများကား အဘယ်နည်း။
အဓိကအလုပ်- datum-မျက်နှာပြင်များနှင့် lock-tooth ဧရိယာကို သန့်ရှင်းစေခြင်း၊ အလုံပိတ်ကွင်းများနှင့် စက်ဘီးအရေအတွက်ဖြင့် တွယ်ချိတ်များကို စစ်ဆေးပါ။ ဝတ်ဆင်မှုဆန့်ကျင်အဆီပြန်ဖြည့်; သိသာထင်ရှားသော ဝတ်ဆင်မှုပေါ်လာသည်နှင့် စားသုံးနိုင်သော အစိတ်အပိုင်းများကို အစားထိုးပါ။ ဖုန်ထူသော အလုပ်ရုံများအတွက် ပြုပြင်ထိန်းသိမ်းမှု-စက်ဝန်းကို အတိုချုံးပါ။
စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။
ဆက်သွယ်ရန်အချက်အလက်
-
လိပ်စာ
အမှတ် 44၊ Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Tel
-
အီးမေးလ်
JWGRIP သို့ စုံစမ်းမေးမြန်းမှု ပေးပို့ရန် ကြိုဆိုပါသည်။ ကျွန်ုပ်တို့၏ ပရော်ဖက်ရှင်နယ်နည်းပညာနှင့် အရောင်းအဖွဲ့သည် အခမဲ့ စားပွဲတင်ရွေးချယ်မှု၊ စိတ်ကြိုက်ဖြေရှင်းချက်ဒီဇိုင်းနှင့် တိကျသော quotation ကို ပေးဆောင်မည်ဖြစ်သည်။
သတင်းအကြံပြုချက်များ